

Demir bağlarında otomatik robotik etiketleme
Robot bileğindeki 3D kamera bağın uç yüzünü tarar; çubuk uçları tek tek bulunur ve derinliği toleransta olan uç etiket noktası seçilir. Robot etiketi bu uca takar, aynı kamera etiket kodunu geri okuyup bağ kaydıyla karşılaştırır.
Seçilen uç ve derinlik robota hedef olur; etiket takıldıktan sonra kod ekranda doğrulanır. Kule, uygun olmayan aday ile tamamlanan etiketleme kararını ayrı zamanlarda bildirir.

- 01 Bağ girişi
- 02 3D tarama
- 03 Uç seçimi
- 04 Etiket takma
- 05 Geri okuma
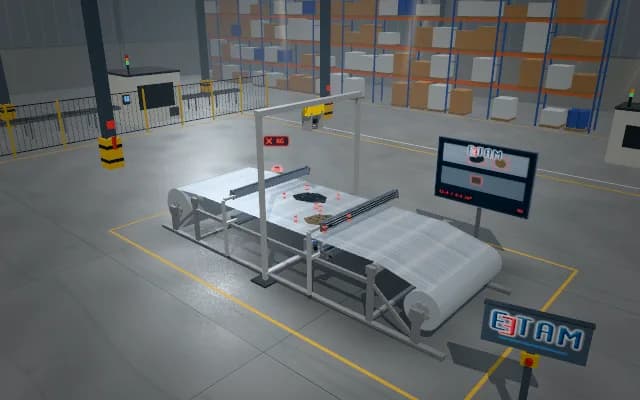
Bağ rulolu hatta etiketleme konumuna gelir ve durur.
- Bulunan uç
- —
- Uç derinliği
- —
- Etiket kodu
- —
Sahneler temsilî simülasyonlardır; müşteri referansı veya performans garantisi değildir.
İhtiyaç
Bağdaki çubuk uçları aynı düzlemde değildir; içeride kalan bir uç etiket takma noktası olamaz. Robotun seçtiği noktanın derinliği ve takılan etiketin kimliği ayrı ayrı doğrulanmalıdır.
Çözüm yaklaşımı
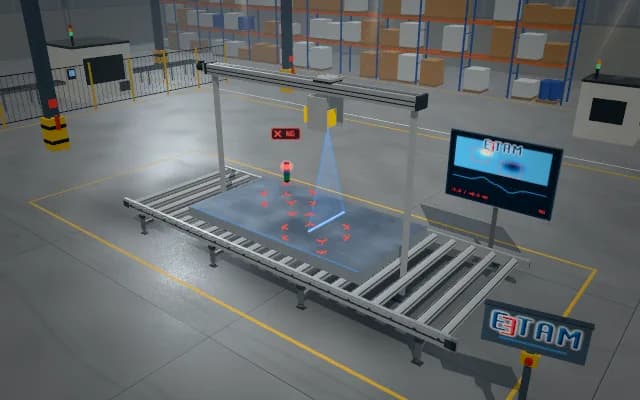
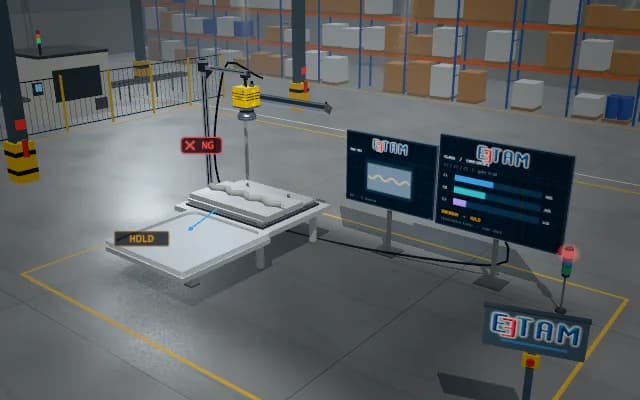
Bilekteki görüş takımı uç yüzünü lazer çizgisiyle süpürür; nokta bulutundan uç merkezleri ve göreli derinlik bulunur. Tolerans dışı aday atlanır, uygun uca magazin etiketi takılır. Geri okumada kod ve yazı bölgeleri ayrı çerçevelenir; ekran derinlik seçimini ve kimlik doğrulamasını gösterir.
Süreç adımları
- 01
Bağ girişi
Bağ rulolu hatta etiketleme konumuna gelir ve durur.
- 02
3D tarama
Lazer çizgisi uç yüzü süpürür; çubuk uçlarının nokta bulutu oluşur.
- 03
Uç seçimi
Her ucun derinliği ölçülür; toleranstaki uç etiket noktası olur.
- 04
Etiket takma
Robot, magazinden aldığı etiketi seçilen çubuk ucuna takar.
- 05
Geri okuma
Bilek kamerası takılan etiketin kodunu ve yazısını okur.
İlgili uygulamalar




Uygulamanızı birlikte fizibilite edelim
Numunenizi laboratuvarımızda test eder; çözünürlük, optik ve aydınlatma seçimini raporlarız.