

Hareketli banttan konum takipli robotik toplama
Görüntü hedefi güncel bant konumuyla eşlenerek sanal alım tamamlanır. Hedef güncelliği veya kavrama teyidi kaybolursa transfer sayılmaz ve yeniden eşleme istenir. Kalibrasyon, kavrama ve PLC sırası temsilî olarak canlandırılır.
Görüntü hedefi güncel bant konumuyla eşlenerek sanal alım tamamlanır. Hedef güncelliği veya kavrama teyidi kaybolursa transfer sayılmaz ve yeniden eşleme istenir.

- 01 Görüntü ve kaynak
- 02 Poz ve plan
- 03 Kavrama ve kaldırma
- 04 Taşıma
- 05 Bırakma ve son kontrol
Koli görüntüsü ve başlangıç encoder konumu aynı hedefe bağlanır.
- Temsilî poz farkı
- —
- Temsilî kavrama teyidi
- —
- Tamamlanan transfer
- —
Sahneler temsilî simülasyonlardır; müşteri referansı veya performans garantisi değildir.
İhtiyaç
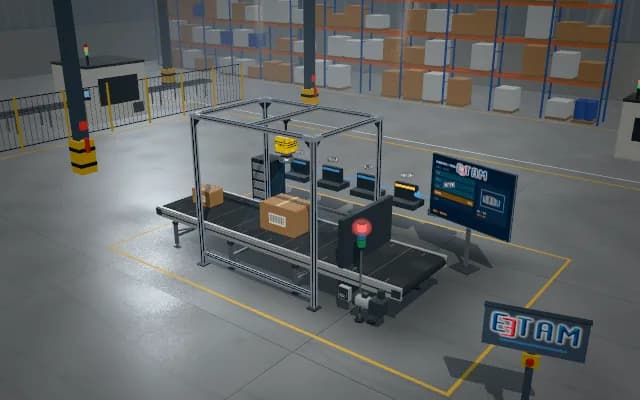
Koliler görüntü alındıktan sonra bant üzerinde ilerlemeye devam eder. Eski konuma giden bir robot komşu ürüne yaklaşabilir; ürün izi ve encoder konumu alım anına kadar birlikte güncellenmelidir.
Çözüm yaklaşımı
Görüntüde koli merkezi ve yönü bulunur, encoder konumu ile aynı hedef kaydına bağlanır. Güncel alım penceresi sanal kontrolör sırasında izlenir. Robot koliyle hizalanır, kavrar, banttan kaldırır ve çıkışa indirir; bırakma sonrasında hedef varlığı doğrulanır.
Süreç adımları
- 01
Görüntü ve kaynak
Koli görüntüsü ve başlangıç encoder konumu aynı hedefe bağlanır.
- 02
Poz ve plan
Hedef konumu bant hareketiyle güncellenir; robot yaklaşımı güncel alım penceresine eşlenir.
- 03
Kavrama ve kaldırma
Robot güncel konumda koliye yaklaşır, kavrar ve bant yüzeyinden kaldırır.
- 04
Taşıma
Koli tutucuya bağlı olarak sabit çıkış hedefine taşınır; bant üzerindeki eski hedef bırakılır.
- 05
Bırakma ve son kontrol
Koli hedefe indirilip bırakılır; hedef varlığı ve tamamlanan sanal transfer kayda geçer.
İlgili uygulamalar



Uygulamanızı birlikte fizibilite edelim
Numunenizi laboratuvarımızda test eder; çözünürlük, optik ve aydınlatma seçimini raporlarız.