

Hat sonunda robot vision ile kabul ve karantina yönlendirme
Sanal yönlendirme, hücre kimliği ve karar kaydıyla izlenebilir olur. Kabul, karantina ve inceleme durumları ayrılır; görünüş kontrolü hücrenin elektriksel uygunluk kanıtı değildir. Hat, robot ve PLC evreleri temsilî olarak canlandırılır.
Sanal yönlendirme, hücre kimliği ve karar kaydıyla izlenebilir olur. Kabul, karantina ve inceleme durumları ayrılır; görünüş kontrolü hücrenin elektriksel uygunluk kanıtı değildir.
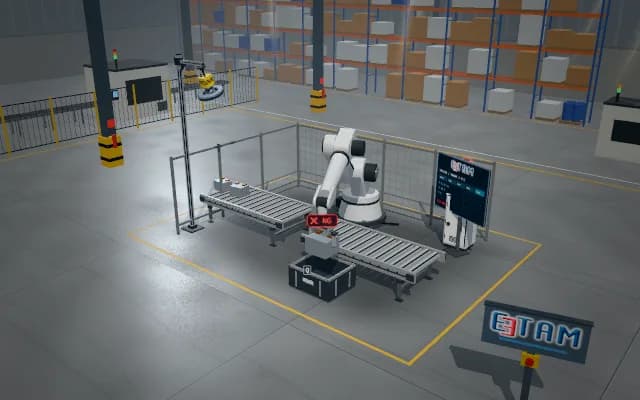
- 01 Hat ve ürün görüntüsü
- 02 Hedef ve hat izni
- 03 Kavrama ve kaldırma
- 04 Hatlar arası taşıma
- 05 Teslim ve son kontrol
Hücre görüntüsü ve muayene kaydı aynı ürün kimliğine bağlanır.
- Temsilî poz farkı
- —
- Temsilî kavrama teyidi
- —
- Tamamlanan transfer
- —
Sahneler temsilî simülasyonlardır; müşteri referansı veya performans garantisi değildir.
İhtiyaç
Hat sonundaki batarya hücresinin görünüş kararı yanlış ürünle eşlenirse robot uygun olmayan hücreyi kabul alanına taşıyabilir. Ürün kimliği, muayene sonucu ve hedef doluluğu birlikte izlenmeli; belirsiz karar kabul sayılmamalıdır.
Çözüm yaklaşımı
Hücre görüntüsü ürün kaydı ve temsilî muayene sonucu ile eşlenir; kabul veya karantina hedefi ayrı görünür olur. Robot doğrulanan hücreyi kavrar, kaldırır ve izinli hedefe taşır. Bırakma sonrası hedef varlığı ile karar kimliği denetlenir; belirsiz durumda kabul izni bekletilir.
Süreç adımları
- 01
Hat ve ürün görüntüsü
Hücre görüntüsü ve muayene kaydı aynı ürün kimliğine bağlanır.
- 02
Hedef ve hat izni
Karar, izinli hedef ve hedef doluluğuyla eşlenir; belirsiz kabul izni tutulur.
- 03
Kavrama ve kaldırma
Doğrulanan hücre kavranır ve hat çıkışından kaldırılır.
- 04
Hatlar arası taşıma
Hücre izinli çıkış hedefine taşınır; karar kaydı ürünle birlikte korunur.
- 05
Teslim ve son kontrol
Hücre bırakılır; hedef varlığı ve karar kimliği sanal yönlendirmeyi doğrular.
İlgili uygulamalar


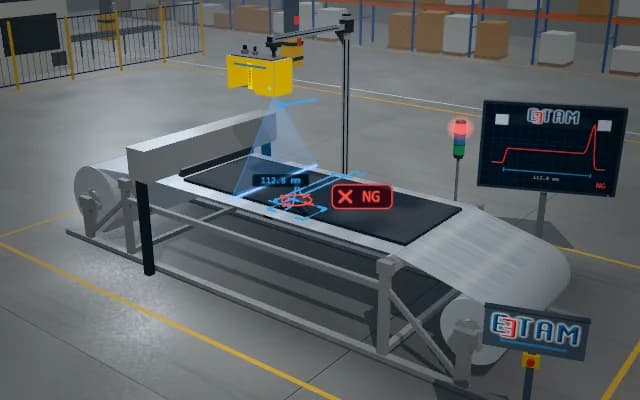


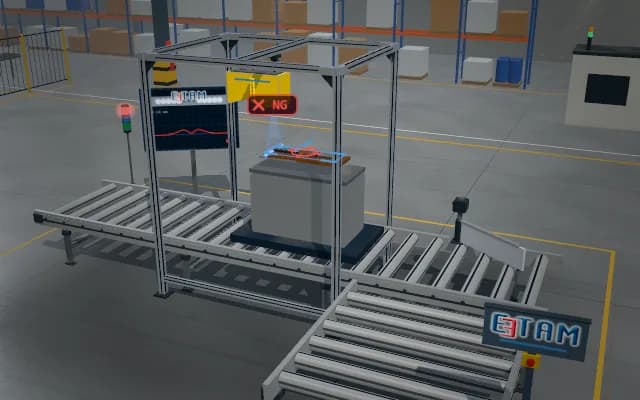
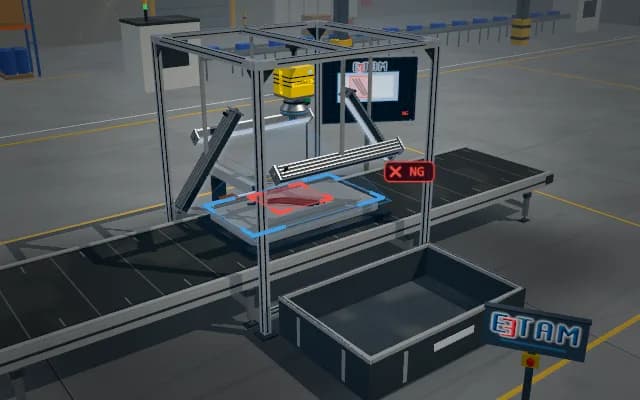
Uygulamanızı birlikte fizibilite edelim
Numunenizi laboratuvarımızda test eder; çözünürlük, optik ve aydınlatma seçimini raporlarız.