

Kaynaklı alt şasi parçalarında hat içi robotik 3D ölçüm
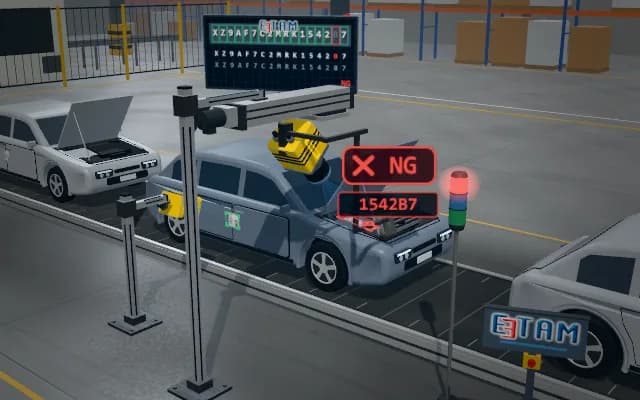
Kaynaklı alt şasi parçası hat içindeki fikstüre oturur. Robot, 3B ölçüm kafasını delik ve bağlantı yüzeyi noktalarına taşır; çap, konum ve düzlemsellik nominal modele göre değerlendirilir. Her parça ölçülür, sonuç istatistiksel proses kontrolüne yazılır.
Her özelliğin ölçüsü ve sapması parça numarasıyla SPC veritabanına yazılır; tolerans dışı parça hattan ayrılır. Eğilim sınıra yaklaşınca kaynak hücresine düzeltme uyarısı gönderilir.

- 01 Konumlama
- 02 Tarama
- 03 Ölçüm
- 04 Değerlendirme
- 05 Rapor
Parça ölçüm fikstürüne gelir ve sabitlenir.
- Ölçüm noktası
- —
- Sapma
- —
- Tolerans
- —
Sahneler temsilî simülasyonlardır; müşteri referansı veya performans garantisi değildir.
İhtiyaç
Kaynak ısısı parçayı çarpıtır; delikler ve bağlantı yüzeyleri birbirine göre kayar. Parça büyük, yansıtıcı ve karmaşık geometrilidir; koordinat ölçüm makinesi yalnız örnek parçaya bakabilir, sapma bu arada üretime yayılır.
Çözüm yaklaşımı
Robot üstündeki yapısal ışıklı 3B kafa her ölçüm noktasında yüzeyin yoğun nokta bulutunu alır. Bulut, fikstürdeki referans noktalarıyla parça koordinat sistemine hizalanır; delik kenarına daire, bağlantı yüzeyine düzlem oturtulur ve sonuçlar GD&T toleranslarıyla karşılaştırılır.
Süreç adımları
- 01
Konumlama
Parça ölçüm fikstürüne gelir ve sabitlenir.
- 02
Tarama
Robot ölçüm kafasını sıradaki noktaya taşır ve tarar.
- 03
Ölçüm
Nokta bulutuna daire ve düzlem oturtulur.
- 04
Değerlendirme
Sapmalar toleranslarla karşılaştırılır.
- 05
Rapor
Sonuç SPC kaydına yazılır, parça karara göre yönlendirilir.
İlgili uygulamalar




Uygulamanızı birlikte fizibilite edelim
Numunenizi laboratuvarımızda test eder; çözünürlük, optik ve aydınlatma seçimini raporlarız.