


القياس 3D بالروبوت على الخط لقطع الإطار الفرعي الملحومة
تستقر قطعة الإطار الفرعي الملحومة في تجهيزة على الخط. يحمل روبوت رأس قياس 3D إلى سمات الثقوب وأوجه التثبيت؛ ويُقيَّم القطر والموضع والاستواء مقابل النموذج الاسمي. وتُقاس كل قطعة وتُكتب النتيجة في نظام التحكم الإحصائي في العمليات.
تُكتب قيمة كل سمة وانحرافها في قاعدة بيانات SPC مع رقم القطعة؛ وتُزال من الخط القطعة الخارجة عن التفاوت المسموح. وعندما يقترب أحد الاتجاهات من الحد، يُرسَل تحذير تصحيح إلى خلية اللحام.
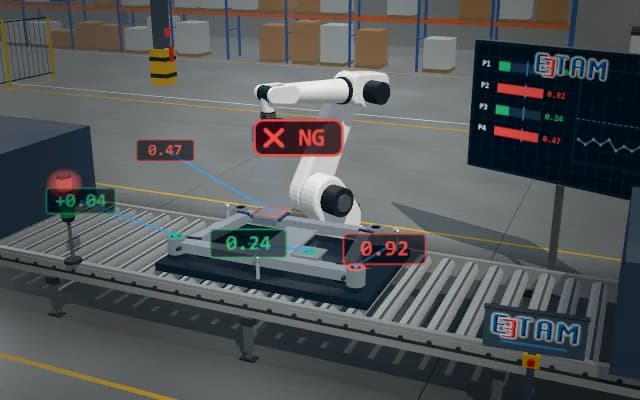
- 01 تحديد الموضع
- 02 المسح
- 03 القياس
- 04 التقييم
- 05 التقرير
تصل القطعة إلى تجهيزة القياس وتُثبَّت.
- السمة
- —
- الانحراف
- —
- التفاوت المسموح
- —
المشاهد محاكاة توضيحية؛ وهي ليست مراجع لعملاء ولا ضمانات للأداء.
الحاجة
تشوّه حرارة اللحام القطعة؛ فتنزاح الثقوب وأوجه التثبيت بعضها بالنسبة إلى بعض. والقطعة كبيرة وعاكسة ومعقدة هندسيًا؛ ولا تستطيع آلة القياس الإحداثية فحص سوى عينات، وفي الأثناء ينتشر الانحراف في الإنتاج.
نهج الحل
يلتقط رأس 3D بالضوء المهيكل مثبت على الروبوت سحابة نقاط كثيفة للسطح في كل موضع قياس. تُحاذى السحابة مع نظام إحداثيات القطعة عبر نقاط مرجعية على التجهيزة؛ وتُلاءَم دائرة مع حافة الثقب ومستوى مع وجه التثبيت، وتُقارَن النتائج بتفاوتات GD&T.
خطوات العملية
- 01
تحديد الموضع
تصل القطعة إلى تجهيزة القياس وتُثبَّت.
- 02
المسح
ينقل الروبوت رأس القياس إلى السمة التالية ويمسحها.
- 03
القياس
تُلاءَم دائرة ومستوى مع سحابة النقاط.
- 04
التقييم
تُقارَن الانحرافات بالتفاوتات المسموحة.
- 05
التقرير
تُكتب النتيجة في SPC وتُوجَّه القطعة وفق القرار.
تطبيقات ذات صلة
لنقيّم تطبيقك معًا
نختبر عينتك في مختبرنا ونقدم تقريرًا عن اختيار الدقة والبصريات والإضاءة.