

Son montajda 3D görüşle robotik tekerlek takma
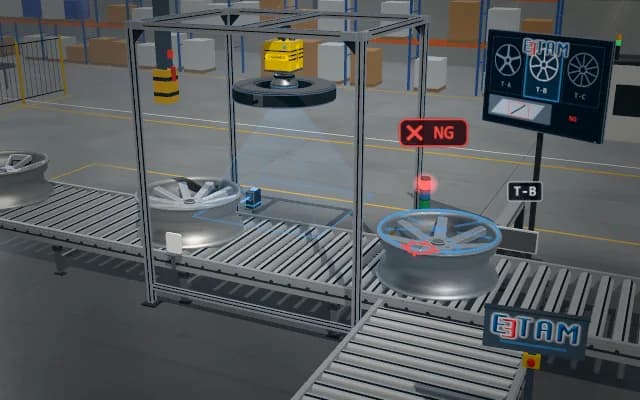
Araç hat üzerinde durmadan ilerlerken robot hatla eş hızda yürür. Takım üstündeki 3B kamera göbeği tarayıp bijon saplamalarının konumunu ve açısını bulur; tekerlek bu açıya çevrilip takılır, bijonlar sıkılır ve her birinin torku pencereyle karşılaştırılır.
Göbek pozu robota ofset olarak verilir; her bijonun tork değeri araç kimliğiyle kaydedilir. Pencere dışında kalan bijonda araç işaretlenir ve hat PLC'sine uyarı gider.

- 01 Besleme
- 02 3B görüntü
- 03 Hizalama
- 04 Takma ve sıkma
- 05 Karar
Robot raftan tekerleği alır ve hatta gelen aracı bekler.
- Göbek açısı
- —
- Tork
- —
- Sıkılan bijon
- —
Sahneler temsilî simülasyonlardır; müşteri referansı veya performans garantisi değildir.
İhtiyaç
Göbek parlak işlenmiş metaldir; yansımalar derinlik verisinde boşluk bırakır. Araç durmadığı için ölçüm ile takma arasında göbek yer değiştirir, göbeğin dönme açısı da her araçta farklıdır.
Çözüm yaklaşımı
Takımdaki 3B kamera yapısal ışıkla göbek yüzeyinin nokta bulutunu alır; düzlem oturtularak göbeğin konumu ve eğimi, aynı karedeki 2B görüntüden saplama çemberi ve dönme açısı bulunur. Robot hat kodlayıcısıyla araca kilitlenir, böylece ölçülen poz takma sırasında geçerli kalır.
Süreç adımları
- 01
Besleme
Robot raftan tekerleği alır ve hatta gelen aracı bekler.
- 02
3B görüntü
Robot araçla eş hızda yürür; kamera göbeği tarar.
- 03
Hizalama
Saplama açısı bulunur, tekerlek o açıya çevrilir.
- 04
Takma ve sıkma
Tekerlek göbeğe itilir, beş bijon sırayla sıkılır.
- 05
Karar
Tork değerleri pencereyle karşılaştırılır.
İlgili uygulamalar





Uygulamanızı birlikte fizibilite edelim
Numunenizi laboratuvarımızda test eder; çözünürlük, optik ve aydınlatma seçimini raporlarız.