


تركيب العجلات بالروبوت بمساعدة الرؤية 3D في التجميع النهائي
بينما تواصل السيارة حركتها على الخط، يتحرك الروبوت بسرعة الخط. تمسح كاميرا 3D مثبتة على الأداة صرّة العجلة وتحدد موضع مسامير العجلة وزاويتها؛ فتُدار العجلة إلى تلك الزاوية وتُركَّب، وتُشد الصواميل ويُقارَن كل عزم بنافذته.
تُمرَّر وضعية الصرّة إلى الروبوت كإزاحة؛ ويُسجَّل عزم كل صامولة مقابل هوية المركبة. وإذا كانت إحدى الصواميل خارج نافذتها، تُعلَّم السيارة ويُرسَل تحذير إلى PLC الخط.
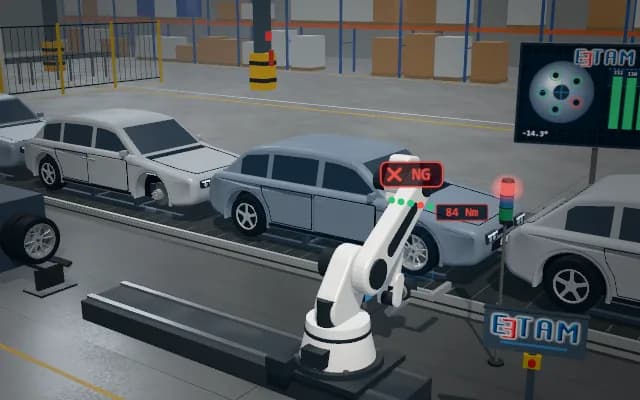
- 01 التغذية
- 02 مسح 3D
- 03 المحاذاة
- 04 التركيب والشد
- 05 القرار
يأخذ الروبوت عجلة من الحامل وينتظر السيارة التالية.
- زاوية الصرّة
- —
- العزم
- —
- الصواميل المشدودة
- —
المشاهد محاكاة توضيحية؛ وهي ليست مراجع لعملاء ولا ضمانات للأداء.
الحاجة
الصرّة معدن مشغول لامع؛ وتترك الانعكاسات فجوات في بيانات العمق. ولأن السيارة لا تتوقف، تتحرك الصرّة بين القياس والتركيب، وتختلف زاوية دورانها في كل سيارة.
نهج الحل
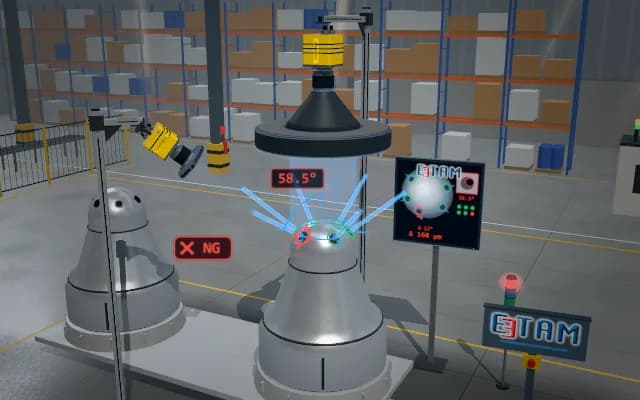
تلتقط كاميرا 3D على الأداة سحابة نقاط لوجه الصرّة بالضوء المهيكل؛ وتعطي ملاءمة المستوى موضع الصرّة وميلها، وتعطي صورة 2D من الإطار نفسه دائرة المسامير وزاوية الدوران. ويرتبط الروبوت بالسيارة عبر مُرمِّز الخط، فتبقى الوضعية المقاسة صالحة أثناء التركيب.
خطوات العملية
- 01
التغذية
يأخذ الروبوت عجلة من الحامل وينتظر السيارة التالية.
- 02
مسح 3D
يتحرك الروبوت مع السيارة بينما تمسح الكاميرا الصرّة.
- 03
المحاذاة
تُحدَّد زاوية المسامير وتُدار العجلة لتطابقها.
- 04
التركيب والشد
تُدفع العجلة على الصرّة وتُشد الصواميل الخمس بالتتابع.
- 05
القرار
تُقارَن قيم العزم بالنافذة.
تطبيقات ذات صلة
لنقيّم تطبيقك معًا
نختبر عينتك في مختبرنا ونقدم تقريرًا عن اختيار الدقة والبصريات والإضاءة.