

Jant markalama robotik sistemi
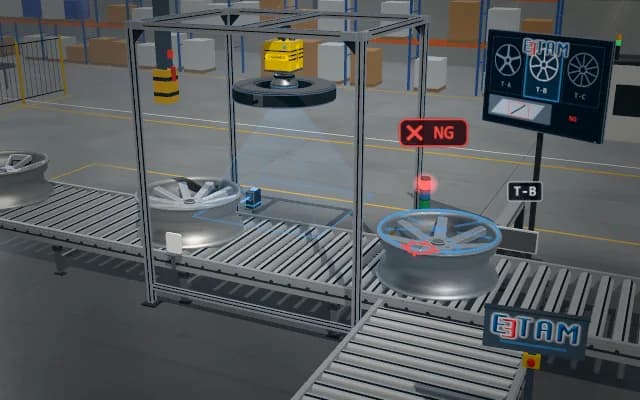
Jant istasyona rastgele açıyla gelir. Kamera sibop deliğini bularak jantın yönünü ölçer ve markalama noktasını robota bildirir; robot lazer kafasıyla kodu o noktaya yazar. Aynı kamera kodu okuyarak işlemi doğrular.
Sibop referansından hesaplanan hedef robot ofseti olarak aktarılır. Okunan kod ve doğrulama sonucu jant kaydına yazılır; eksik kod operatör ekranında ve sinyal kulesinde bildirilir.

- 01 Konumlama
- 02 Yön bulma
- 03 Markalama
- 04 Doğrulama
Jant bantla istasyona gelir ve kameranın altında durur.
- Sibop açısı
- —
- Okunan kod
- —
- Kod sınıfı
- —
Sahneler temsilî simülasyonlardır; müşteri referansı veya performans garantisi değildir.
İhtiyaç
Jant istasyona her seferinde farklı açıyla gelir; kodun yazılacağı jant kolunun yeri de buna göre değişir. Parlak yüzeydeki küçük kod düşük kontrast verebilir; doğru konum ve okunabilirlik ayrı ayrı doğrulanmalıdır.
Çözüm yaklaşımı
Üst kamera halka ışıkla sibop deliğini bulur ve jant açısını hesaplar. Bu referanstan markalama hedefi robota aktarılır; lazer işlemi sonrası robot çekilir, ikinci görüntüde kod bölgesi bulunarak içerik ve okunabilirlik birlikte denetlenir.
Süreç adımları
- 01
Konumlama
Jant bantla istasyona gelir ve kameranın altında durur.
- 02
Yön bulma
Sibop deliği bulunur; jant açısı ve markalama noktası hesaplanır.
- 03
Markalama
Robot, hesaplanan kolun üstüne gelir ve lazer kafası kodu yazar.
- 04
Doğrulama
Kamera yazılan kodu okur; içerik ve okunabilirlik sınıfı denetlenir.
İlgili uygulamalar





Uygulamanızı birlikte fizibilite edelim
Numunenizi laboratuvarımızda test eder; çözünürlük, optik ve aydınlatma seçimini raporlarız.