

Atık ayrıştırma ve sınıflandırma (tekstil, cam, plastik, kâğıt)
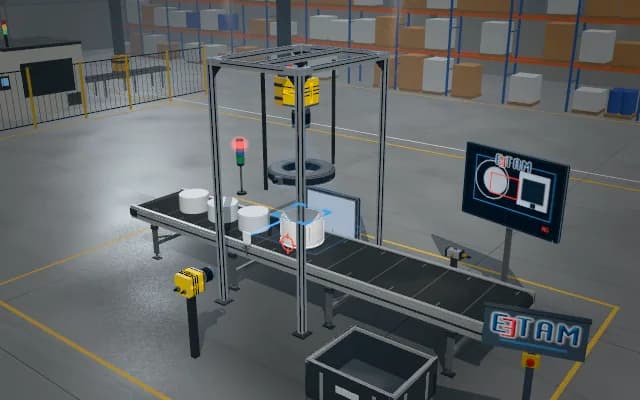
Bant üzerindeki karışık atık üstten görüntülenir; biçim, doku ve renk özelliklerinden malzeme sınıfı, konum ve yönelim çıkarılır. Robot bandı izleyerek hedef nesneleri kasalarına bırakır; hedef dışı malzeme bant ucunda ayrılır.
Sınıf, tutma noktası ve yönelim bant konumuyla birlikte robot denetleyicisine gönderilir; robot nesneyi sınıfının kasasına bırakır. Alınmayan nesneler bant ucunda kalıntı kasasına düşer; sınıf sayaçları operatör ekranında izlenir.

- 01 Besleme
- 02 Görüntü
- 03 Sınıflandırma
- 04 Robot tutma
- 05 Yerleştirme
Karışık atık, bant üzerinde aralıklı olarak kamera altına gelir; fotosel nesneyi görür.
- Malzeme sınıfı
- —
- Enine konum
- —
- Yönelim
- —
Sahneler temsilî simülasyonlardır; müşteri referansı veya performans garantisi değildir.
İhtiyaç
Atık ezik, kirli, ıslak ve kısmen üst üstedir; aynı sınıfın iki nesnesi birbirine benzemez. Nesne banttan hiç durmadan geçer, bu yüzden sınıf, tutma noktası ve yönelim tek karede çıkarılıp bant hızıyla ileri taşınmalıdır.
Çözüm yaklaşımı
Portaldaki alan kamerası bandı dik üstten görür; halka ışık fotosel tetiğiyle çakar ve gölgesiz, bulanıksız bir kare verir. Nesne arka plandan ayrılır, dış kontur ve doku istatistiklerinden sınıf atanır; en geniş düz bölge vakum tutma noktası, ana eksen tutucu açısı olur. Konum enkoderle bant hızına bağlanır; robot nesneyi hareket hâlinde yakalar.
Süreç adımları
- 01
Besleme
Karışık atık, bant üzerinde aralıklı olarak kamera altına gelir; fotosel nesneyi görür.
- 02
Görüntü
Halka ışık çakar; üstten bakan kamera nesnenin görüntüsünü alır.
- 03
Sınıflandırma
Görüntü işleme, nesnenin malzeme sınıfını, tutma noktasını ve yönelimini belirler.
- 04
Robot tutma
Robot bant hızını izler ve nesneyi vakumlu tutucuyla alır.
- 05
Yerleştirme
Nesne, sınıfına ait kasaya bırakılır.
İlgili uygulamalar



Uygulamanızı birlikte fizibilite edelim
Numunenizi laboratuvarımızda test eder; çözünürlük, optik ve aydınlatma seçimini raporlarız.