


تغذية روبوتية موجَّهة بالرؤية من أكوام ألواح مختلطة
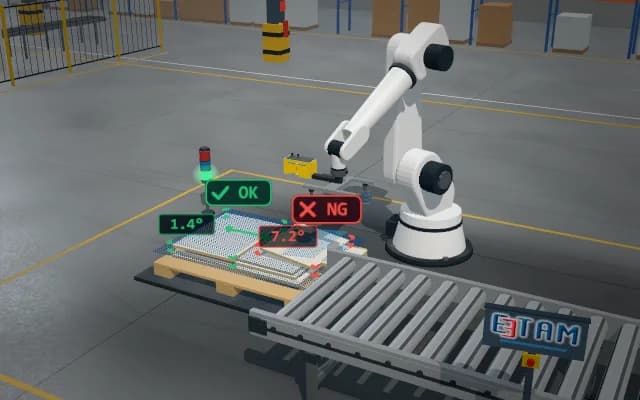
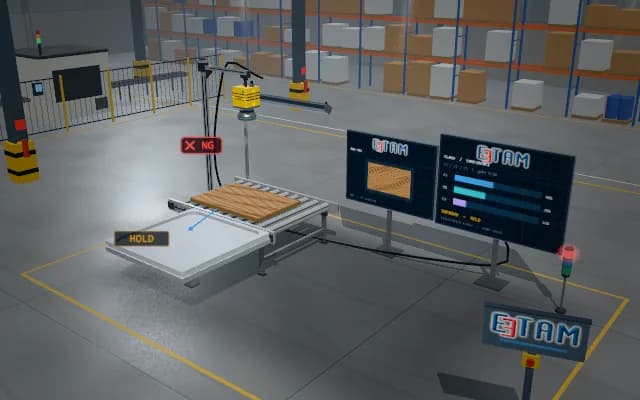
ترتكز ألواح مختلفة المقاسات والمواضع على منصة نقالة؛ ويقيس ماسح مقطعي بالليزر مثبت على ذراع الروبوت قمة الكومة وينتج سحابة نقاط. تُفصل الطبقة العليا من السحابة، وتُحسب وضعية اللوح العلوي ونقطة إمساكه؛ ويلتقط القابض بالتفريغ اللوح المختار ويضعه على مدخل تغذية CNC.
تُرسَل وضعية اللوح المختار ونقطة إمساكه إلى وحدة تحكم الروبوت؛ ويُتخطّى المرشح المتراكب أو المائل ويُختار اللوح التالي، ويُمرَّر رمز اللوح الملتقط إلى برنامج CNC.
- 01 المسح
- 02 التجزئة
- 03 وضعية الإمساك
- 04 الالتقاط
- 05 الوضع
يمسح الماسح الليزري على ذراع الروبوت الكومة؛ وتُبنى سحابة النقاط.
- زاوية اللوح
- —
- ارتفاع الطبقة العليا
- —
- الألواح المتبقية
- —
المشاهد محاكاة توضيحية؛ وهي ليست مراجع لعملاء ولا ضمانات للأداء.
الحاجة
تختلف الألواح في الكومة في المقاس وتكون منزاحة ومدارة قليلًا؛ والطبقة العليا واللوح الذي تحتها بلون واحد، لذا فإن فصل الحواف في صورة 2D غير موثوق. وفي اللوح المتراكب قد تقع نقطة الإمساك على فراغ، وقد يرفع القابض اللوح المجاور أيضًا.
نهج الحل
يمسح الماسح الليزري المثبت على ذراع الروبوت الكومة بسرعة ثابتة؛ وتعطي المقاطع المقترنة بموضع الروبوت سحابة النقاط. تُجزَّأ الطبقة العليا من قفزات الارتفاع ويُلاءَم مستطيل مع كل لوح؛ ويُختار اللوح المكشوف الذي لا يتراكب مع جاره. ويُحوَّل مركزه وزاويته إلى إحداثيات الروبوت، فتنتج وضعية إمساك تقع فيها جميع أكواب الشفط داخل اللوح.
خطوات العملية
- 01
المسح
يمسح الماسح الليزري على ذراع الروبوت الكومة؛ وتُبنى سحابة النقاط.
- 02
التجزئة
تُفصل الطبقة العليا من قفزات الارتفاع؛ ويُلاءَم مستطيل مع كل لوح.
- 03
وضعية الإمساك
يُتخطّى المرشح المتراكب؛ ويُحوَّل مركز اللوح المكشوف وزاويته إلى إحداثيات الروبوت.
- 04
الالتقاط
ينزل القابض بالتفريغ إلى اللوح وفق الوضعية المحسوبة ويرفعه.
- 05
الوضع
يُوضع اللوح على ناقل تغذية CNC؛ ويعود الروبوت لإجراء مسح جديد.
تطبيقات ذات صلة
لنقيّم تطبيقك معًا
نختبر عينتك في مختبرنا ونقدم تقريرًا عن اختيار الدقة والبصريات والإضاءة.