


ترتيب المنتجات المتحركة في مهود التعبئة بروبوت دلتا
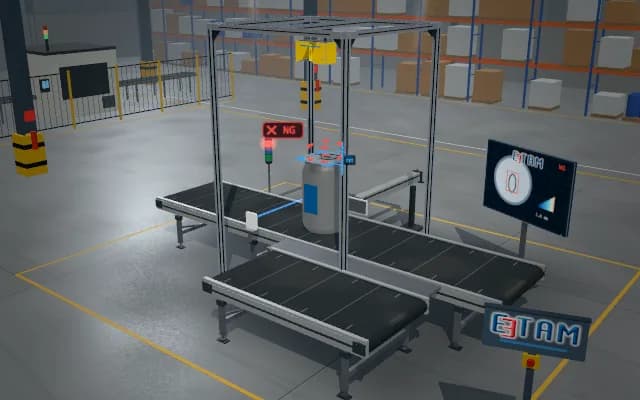
تُربط هوية المنتج ومهد تعبئته عبر حركة محاكاة واحدة. ويُحجب إذن الوضع عند وجود هدف سير متقادم أو مهد مشغول؛ والعرض ليس التزامًا بسعة الدورة. وتُعرض مراحل الخط والروبوت وPLC بالرسوم المتحركة في محاكاة توضيحية.
تُربط هوية المنتج ومهد تعبئته عبر حركة محاكاة واحدة. ويُحجب إذن الوضع عند وجود هدف سير متقادم أو مهد مشغول؛ والعرض ليس التزامًا بسعة الدورة.
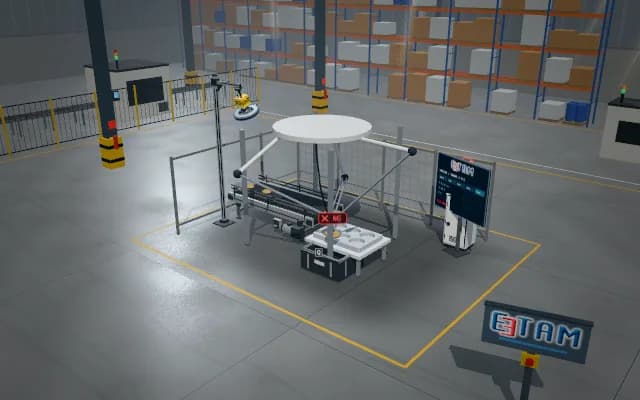
- 01 صورة الخط والقطعة
- 02 الهدف وإذن الخط
- 03 الإمساك والرفع
- 04 النقل عبر الخط
- 05 الاستلام والفحص النهائي
تُسند إلى المنتج المتحرك هوية صورية، وتُعرض حالات مهود التعبئة.
- انحراف وضعية توضيحي
- —
- تأكيد إمساك توضيحي
- —
- عمليات النقل المكتملة
- —
المشاهد محاكاة توضيحية؛ وهي ليست مراجع لعملاء ولا ضمانات للأداء.
الحاجة
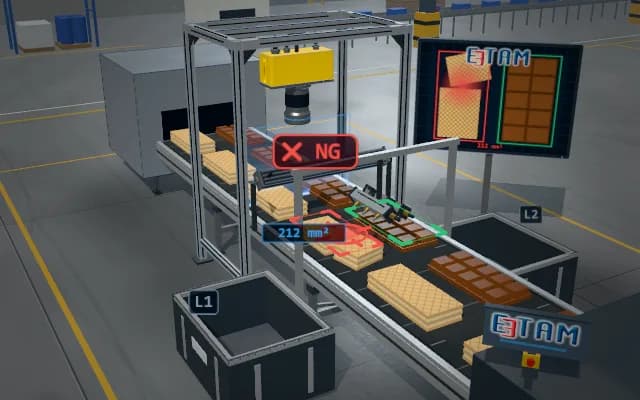
تتحرك المنتجات الغذائية على سير بزوايا ومسافات مختلفة، بينما قد تكون مهود التعبئة فارغة أو مشغولة. ولذا يُقرن هدف المنتج الحالي وموضع النقل والمهد الصحيح لمنع الالتقاط الخاطئ أو الوضع المزدوج.
نهج الحل
يُحدَّد كفاف المنتج واتجاهه ويُربطان بموضع السير ومهد التعبئة المقصود. وتُمثَّل حركة الالتقاط العمودي لروبوت دلتا وحركة أذرعه المتوازية. ثم يُمسك المنتج ويُرفع عن السير ويُحمل إلى مهد فارغ ويُفلت؛ ويُتحقق من وجوده النهائي في المهد.
خطوات العملية
- 01
صورة الخط والقطعة
تُسند إلى المنتج المتحرك هوية صورية، وتُعرض حالات مهود التعبئة.
- 02
الهدف وإذن الخط
يُقرن هدف السير الحالي بمهد تعبئة فارغ.
- 03
الإمساك والرفع
يُنزل قابض دلتا ويمسك المنتج ويرفعه عموديًا عن السير.
- 04
النقل عبر الخط
يُحمل المنتج فوق مهده المقصود بالأذرع المتوازية للروبوت.
- 05
الاستلام والفحص النهائي
يُنزل المنتج ويُفلت في المهد؛ ويُكمل تأكيد الوجود حركة التعبئة.
تطبيقات ذات صلة
لنقيّم تطبيقك معًا
نختبر عينتك في مختبرنا ونقدم تقريرًا عن اختيار الدقة والبصريات والإضاءة.