


ربط الطبقات وأهداف الروبوت على منصات نقالة بكراتين مختلطة
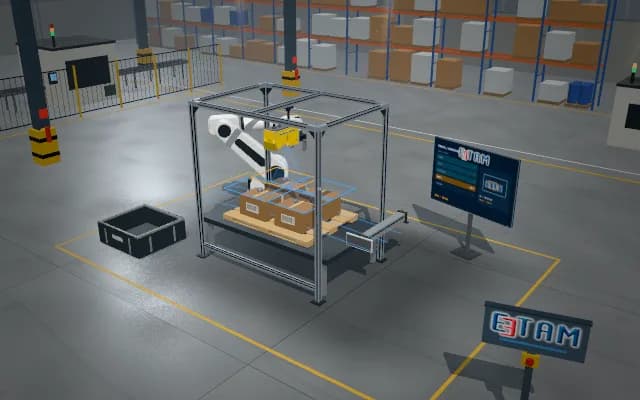
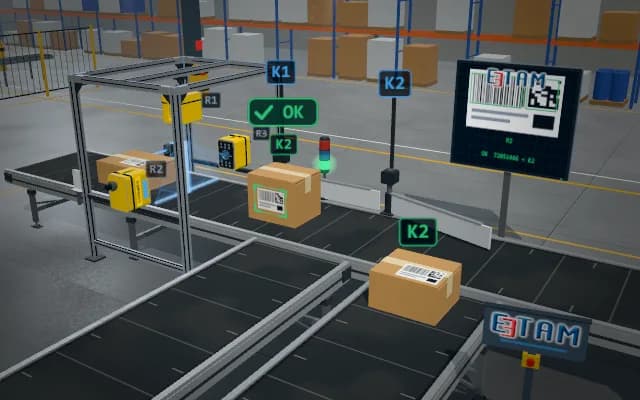
ترتبط طبقة الكرتون وهوية الهدف بمسار روبوت مُحاكى. ويُلتقط المرشّح الصحيح؛ ويبقى الهدف ذو الطبقة غير المؤكدة أو المتصادم معلّقًا للتحقق. وتُعرض حالات الرؤية والهوية والأوامر بالحركة في محاكاة توضيحية.
ترتبط طبقة الكرتون وهوية الهدف بمسار روبوت مُحاكى. ويُلتقط المرشّح الصحيح؛ ويبقى الهدف ذو الطبقة غير المؤكدة أو المتصادم معلّقًا للتحقق.
- 01 الإطار
- 02 التتبع
- 03 الربط
- 04 التحقق من الهدف
- 05 الأمر المسموح والسجل
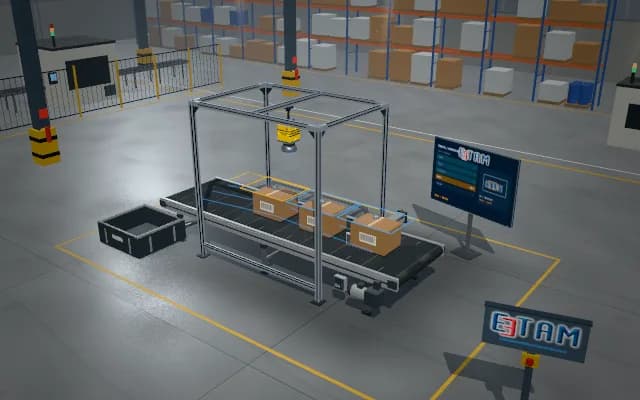
تصل المنتجات ويُنشأ الإطار الأولي وسياق المنتج. ونتائج الرؤية توضيحية.
- مسارات المنتجات المرئية
- —
- الروابط الصحيحة
- —
- الأمر المُحاكى
- —
المشاهد محاكاة توضيحية؛ وهي ليست مراجع لعملاء ولا ضمانات للأداء.
الحاجة
تُنشئ الكراتين المختلطة ارتفاعات وترتيبات حواف متباينة على المنصة النقالة. والهدف الملتبس بكرتون مجاور قد يرسل الروبوت إلى الطبقة الخطأ أو إلى وجه محجوب.
نهج الحل
تُربط طبقات الكراتين والحواف المرئية وأهداف الروبوت؛ ويُعلَّق الهدف المتصادم بينما يُعرض مسار التقاط مضبوط.
خطوات العملية
- 01
الإطار
تصل المنتجات ويُنشأ الإطار الأولي وسياق المنتج. ونتائج الرؤية توضيحية.
- 02
التتبع
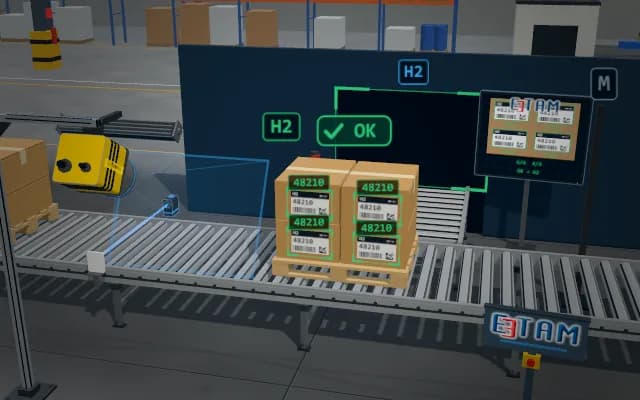
يحصل كل منتج مرئي على محيط مسار منفصل؛ والمحيط الأول هو مكوّن المسار المشروح.
- 03
الربط
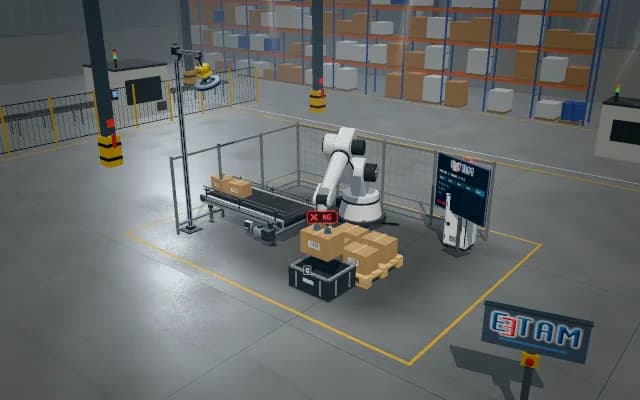
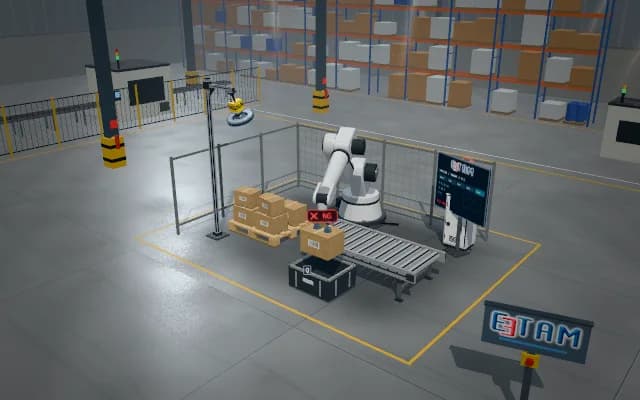
تُربط طبقات الكراتين والحواف المرئية وأهداف الروبوت؛ ويُعلَّق الهدف المتصادم بينما يُعرض مسار التقاط مضبوط.
- 04
التحقق من الهدف
يُطابَق المسار مع سجل الحدث، ويدخل الربط غير المؤكد حالة التعليق (HOLD). ولا يُطبَّق أي أمر فعلي في هذه المرحلة.
- 05
الأمر المسموح والسجل
لا يدخل الالتقاط المُحاكى بالروبوت إلا الهدف المتحقَّق منه؛ ولا أمر في الدورة الأخرى ويبقى المرشّح معلّقًا.
تطبيقات ذات صلة
لنقيّم تطبيقك معًا
نختبر عينتك في مختبرنا ونقدم تقريرًا عن اختيار الدقة والبصريات والإضاءة.