


الالتقاط الروبوتي من سير متحرك بمعايرة خاصة بكل هيئة
قد تصل عبوات إعادة التدوير على السير بزوايا وهيئات مختلفة. وقد ينزاح الموضع المحسوب على مستوى أرضي واحد عندما يتغير ارتفاع العبوة؛ كما أن العبوات المتداخلة أو المتأخرة لا توفر هدف التقاط موثوقًا.
المخرجات المقترحة: وضعية التقاط تعتمد على الهيئة، والنافذة المتبقية، وأدلة الوضع. واختيار المستوى خيار تصميمي إضافي؛ أما التغذية المكدسة فتتطلب تقييم قياس إضافي للارتفاع أو التفريد.
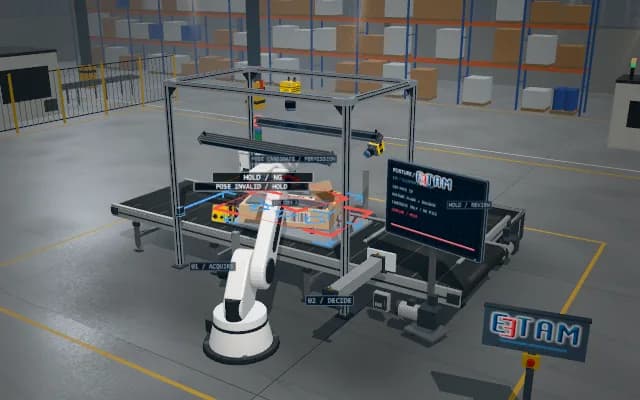
- 01 التقديم
- 02 الإطلاق والمرجع
- 03 الصورة / المقطع
- 04 القرار
- 05 الأدلة وPLC
تحديد موضع العبوة مع هويتها
- سجل العينة
- —
- صلاحية الوضعية ونافذة الالتقاط
- —
- تقدّم الالتقاط
- —
المشاهد محاكاة توضيحية؛ وهي ليست مراجع لعملاء ولا ضمانات للأداء.
نهج الحل
يُحدَّد موضع العبوة في المنظر العلوي، وتُصنَّف هيئتها، ويُختار مستوى المعايرة المعتمد لتلك الهيئة. وتُحفظ الهوية والزاوية وختم المُرمِّز مع هدف واحد. وتُعلَّق الأهداف المتداخلة أو ذات الهيئة غير الصالحة أو المنتهية صلاحيتها. ويُعاد تصوير الوضع المحاذى على السير الثاني.
خطوات العملية
- 01
التقديم
تحديد موضع العبوة مع هويتها
- 02
الإطلاق والمرجع
اختيار المستوى الخاص بالهيئة
- 03
الصورة / المقطع
تتبع هدف الالتقاط بالمُرمِّز
- 04
القرار
الالتقاط ضمن نافذة صالحة
- 05
الأدلة وPLC
التحقق من الوضع على السير الثاني
تطبيقات ذات صلة
لنقيّم تطبيقك معًا
نختبر عينتك في مختبرنا ونقدم تقريرًا عن اختيار الدقة والبصريات والإضاءة.