

Paket duruşuna göre kalibrasyon seçen hareketli robot alımı
Geri dönüşüm paketleri bantta farklı açı ve duruşla gelebilir. Tek zemin düzlemine göre hesaplanan konum, paket yüksekliği değişince tutma noktasından sapabilir; örtüşen veya geç kalan paket de güvenilir alım hedefi oluşturmaz.
Önerilen çıktı: duruşa bağlı alım pozu, kalan pencere ve bırakma kanıtı. Düzlem seçimi ek tasarım seçeneğidir; yığılmış beslemede ek yükseklik ölçümü veya tekilleştirme değerlendirilir.
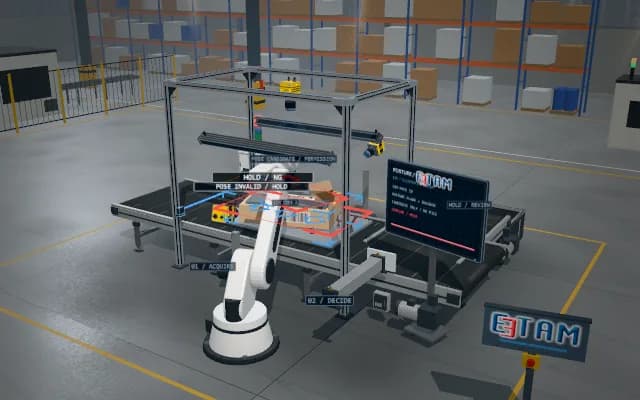
- 01 Sunum
- 02 Tetik ve referans
- 03 Görüntü / profil
- 04 Karar
- 05 Kanıt ve PLC
Paketi kimlikle konumla
- Numune kaydı
- —
- Poz ve alım penceresi geçerliliği
- —
- Görüntüleme ilerlemesi
- —
Sahneler temsilî simülasyonlardır; müşteri referansı veya performans garantisi değildir.
Çözüm yaklaşımı
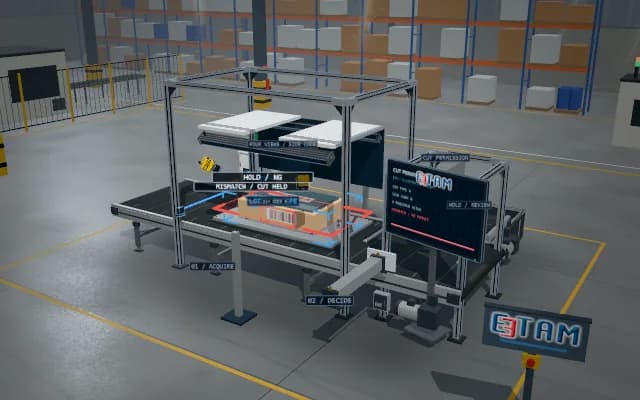
Üst görüşte paketi konumla ve duruşunu sınıflandır; doğrulanmış duruşa ait kalibrasyon düzlemini seç. Kimlik, açı ve encoder damgasını aynı hedefte taşı. Örtüşme, geçersiz duruş veya dolmuş alım penceresinde hedefi beklet. Robotun hizalı bırakmasını ikinci bantta yeniden görüntüle.
Süreç adımları
- 01
Sunum
Paketi kimlikle konumla
- 02
Tetik ve referans
Duruşa uygun düzlemi seç
- 03
Görüntü / profil
Encoder ile alım hedefini taşı
- 04
Karar
Pencere geçerliyse al
- 05
Kanıt ve PLC
İkinci bantta bırakmayı doğrula
İlgili uygulamalar





Uygulamanızı birlikte fizibilite edelim
Numunenizi laboratuvarımızda test eder; çözünürlük, optik ve aydınlatma seçimini raporlarız.