

Cıvata otomatik ve robotik toplama-dizme
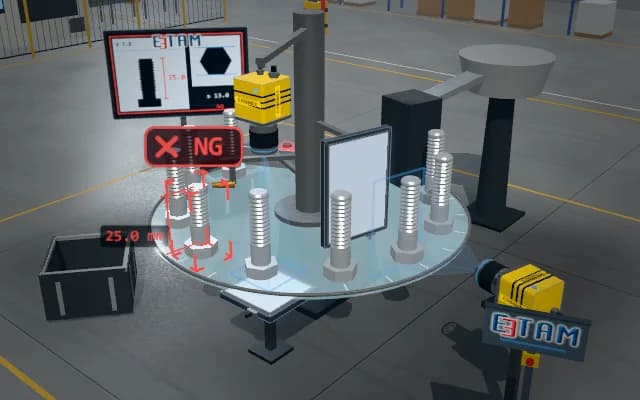
Cıvatalar alttan aydınlatmalı tablaya dağınık dökülür. Üst kamera siluetlerden duran, yatık ve yabancı parçaları ayırt edip konumları robota verir. Robot cıvataları sırayla tepsi yuvalarına dizer, yabancı parçayı ayırır.
Alma konumları ve yönleri robota aktarılır; uygun cıvatalar tepsiye dizilir, yabancı parça ret kasasına bırakılır. Ekran dolu yuva sayısını ve kule yerleştirme kararını gösterir.

- 01 Görüntü
- 02 Konum bulma
- 03 Toplama
- 04 Dizme
- 05 Ayıklama
Tabla titreşir, parçalar yayılır; alt ışık çakar ve görüntü alınır.
- Alma konumu X
- —
- Alma konumu Y
- —
- Dizilen
- —
Sahneler temsilî simülasyonlardır; müşteri referansı veya performans garantisi değildir.
İhtiyaç
Üst üste gelen veya yatık duran cıvatalar tutucu için uygun değildir; farklı baş tipi aynı besleyiciye karışabilir. Bulunan konumun robot koordinatına ve doğru tepsi yuvasına aktarılması gerekir.
Çözüm yaklaşımı
Alttan ışıklı tabla koyu siluet üretir; titreşim durduktan sonra üst kamera görüntü alır. Baş konturu ve duruş alınabilir adayları belirler; yatıklar bekler, farklı baş NG olur. Ekrandaki konum ve yön işaretleri robota hedef verir, yerleştirme sonucu tepsi doluluk sayısıyla gösterilir.
Süreç adımları
- 01
Görüntü
Tabla titreşir, parçalar yayılır; alt ışık çakar ve görüntü alınır.
- 02
Konum bulma
Siluetlerden duran, yatık ve yabancı parça ayırt edilir; sıra belirlenir.
- 03
Toplama
Robot, kameranın verdiği konuma iner ve cıvatayı gövdesinden tutar.
- 04
Dizme
Cıvata tepsideki sıradaki yuvaya yerleştirilir.
- 05
Ayıklama
Yabancı parça tabladan alınır ve ret kasasına bırakılır.
İlgili uygulamalar


Uygulamanızı birlikte fizibilite edelim
Numunenizi laboratuvarımızda test eder; çözünürlük, optik ve aydınlatma seçimini raporlarız.