

Karışık kolilerin 3D görüşle robotik depaletlenmesi
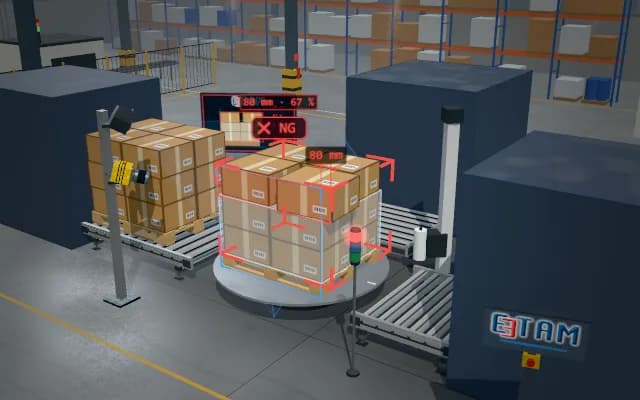
Palette farklı boyutta koliler karışık dizilidir. Üstteki 3B kamera katmanın yükseklik haritasını alır; düzlem bölgeleri kolilere ayrılır, en üstteki ve erişilebilir koli seçilir. Robot koliyi hesaplanan kavrama noktasından vakumla alıp konveyöre bırakır.
Seçilen kolinin merkezi, yüksekliği ve açısı robota koordinat olarak gönderilir. Kavranamayan koli operatör ekranında işaretlenir ve hücre denetleyicisine bildirilir; alınan her koli sayılır.

- 01 Görüntü
- 02 Segmentasyon
- 03 Seçim
- 04 Alma
- 05 Bırakma
Robot alandan çıkınca 3B kamera katmanın yükseklik haritasını alır.
- Düzlemden sapma
- —
- Üst yüzey kotu
- —
- Katmanda kalan
- —
Sahneler temsilî simülasyonlardır; müşteri referansı veya performans garantisi değildir.
İhtiyaç
Aynı renkteki koliler sıkışık durduğunda aralarındaki sınır renkli görüntüde kaybolur. Bant, etiket ve gölge sahte kenar üretir; koli boyu ve katman yüksekliği paletten palete değişir, ezik bir üst yüzey vakumu tutmaz.
Çözüm yaklaşımı
Portaldaki 3B kamera palete dik bakar ve robot görüş alanından çıkınca görüntü alır. Yükseklik haritasında aynı kotta ve düzlem olan bölgeler tek tek koli yüzeyi olarak ayrılır; sınırlar renkten değil kot farkından ve aralık çizgisinden bulunur. En yüksek ve komşusunun kapatmadığı yüzey seçilir, merkezi ve açısı robot koordinatına çevrilir.
Süreç adımları
- 01
Görüntü
Robot alandan çıkınca 3B kamera katmanın yükseklik haritasını alır.
- 02
Segmentasyon
Düzlem bölgeleri tek tek koli yüzeylerine ayrılır.
- 03
Seçim
En üstteki erişilebilir koli seçilir; düzlem olmayan yüzey elenir.
- 04
Alma
Robot koliyi kavrama noktasından vakumla kaldırır.
- 05
Bırakma
Koli çıkış konveyörüne bırakılır ve hücreden çıkar.
İlgili uygulamalar




Uygulamanızı birlikte fizibilite edelim
Numunenizi laboratuvarımızda test eder; çözünürlük, optik ve aydınlatma seçimini raporlarız.