

Karışık ürünlerde kavrama noktası bulma ve robotik alma
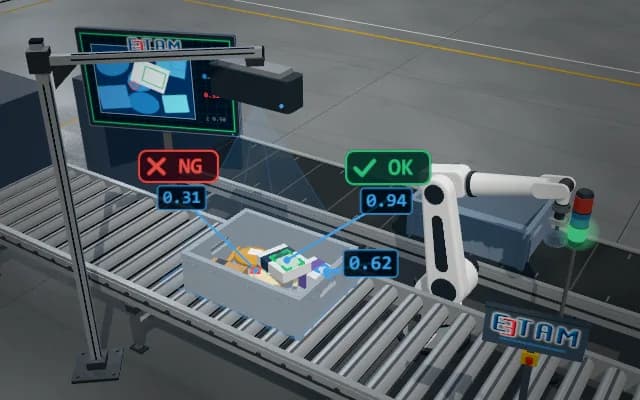
Kasada farklı biçim ve ambalajda ürünler karışık durur. Üstteki derinlik kamerası, yansıtılan nokta deseni yardımıyla sahnenin 3B görüntüsünü alır; derin öğrenme modeli tutucuya uygun yüzeyleri bulur ve puanlar. Robot en yüksek puanlı noktadan ürünü alıp sipariş kasasına bırakır.
Seçilen kavrama noktası, yüzey normali ve yaklaşma yönü robota poz olarak gönderilir. Eşiğin altında kalan ürün atlanır ve sonraki görüntüde yeniden değerlendirilir; alınan ürün sayısı sipariş sistemine bildirilir.
- 01 Besleme
- 02 Desen ve görüntü
- 03 Kavrama analizi
- 04 Alma
- 05 Bırakma
Karma ürün kasası hücreye gelir ve alma konumunda durur.
- Kavrama puanı
- —
- Aday yüzey
- —
- Alınan ürün
- —
Sahneler temsilî simülasyonlardır; müşteri referansı veya performans garantisi değildir.
İhtiyaç
Ürünlerin modeli önceden bilinmez; poşet, kutu ve şişe üst üste, rastgele açıyla durur. Düz renkli ya da parlak ambalajda stereo eşleşecek doku yoktur; kırışık film ve örtüşen ürünler vantuz için yeterli düz alan bırakmayabilir.
Çözüm yaklaşımı
Projektör sahneye rastgele nokta deseni düşürür; desen dokusuz yüzeye eşleşecek ayrıntı kazandırır ve stereo çift yoğun bir derinlik haritası çıkarır. Derin öğrenme modeli renk ve derinlik görüntüsünden, ürünü tanımadan, vantuzun oturacağı düz ve açık yüzeyleri bulur. Her aday alan, eğim ve çarpışma payına göre puanlanır; eşiğin altındaki aday alınmaz.
Süreç adımları
- 01
Besleme
Karma ürün kasası hücreye gelir ve alma konumunda durur.
- 02
Desen ve görüntü
Nokta deseni yansıtılır; derinlik görüntüsü alınır.
- 03
Kavrama analizi
Model aday yüzeyleri bulur ve puanlar.
- 04
Alma
Robot en yüksek puanlı noktadan ürünü vakumla alır.
- 05
Bırakma
Ürün sipariş kasasına bırakılır; sahne yeniden görüntülenir.
İlgili uygulamalar




Uygulamanızı birlikte fizibilite edelim
Numunenizi laboratuvarımızda test eder; çözünürlük, optik ve aydınlatma seçimini raporlarız.