

Paletten koli alıp rulolu üretim girişine besleme
Palet hedefi ve rulolu tampon yerleşimi izlenebilir kalır. Örtülü koli veya dolu tamponda yeni besleme tamamlandı sayılmaz; kaynak yeniden değerlendirilir. Hat, robot ve PLC evreleri temsilî olarak canlandırılır.
Palet hedefi ve rulolu tampon yerleşimi izlenebilir kalır. Örtülü koli veya dolu tamponda yeni besleme tamamlandı sayılmaz; kaynak yeniden değerlendirilir.

- 01 Hat ve ürün görüntüsü
- 02 Hedef ve hat izni
- 03 Kavrama ve kaldırma
- 04 Hatlar arası taşıma
- 05 Teslim ve son kontrol
Palet katmanı ve rulolu giriş görüntülenir; üstteki koli aday olarak seçilir.
- Temsilî poz farkı
- —
- Temsilî kavrama teyidi
- —
- Tamamlanan transfer
- —
Sahneler temsilî simülasyonlardır; müşteri referansı veya performans garantisi değildir.
İhtiyaç
Palet üzerindeki koliler farklı katmanda ve açıda durabilir; rulolu girişte önceki koli bekliyor olabilir. Güncel üst katman hedefi ile çıkış tamponunun boşluğu doğrulanmazsa yanlış alım veya besleme çakışması oluşur.
Çözüm yaklaşımı
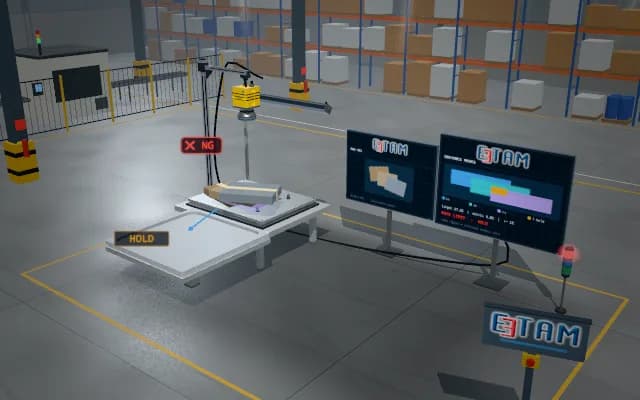
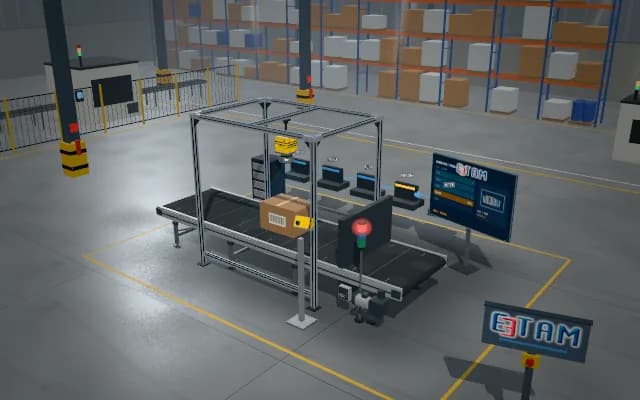
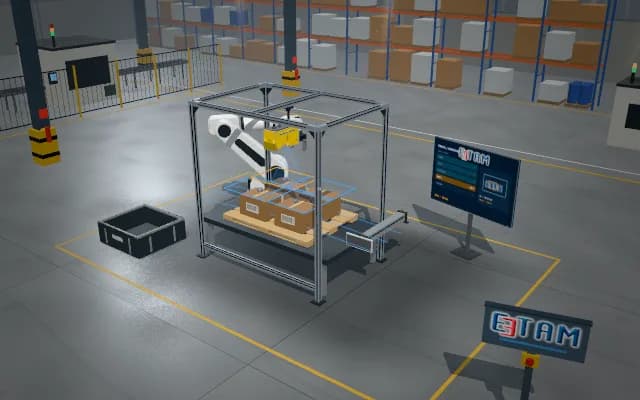
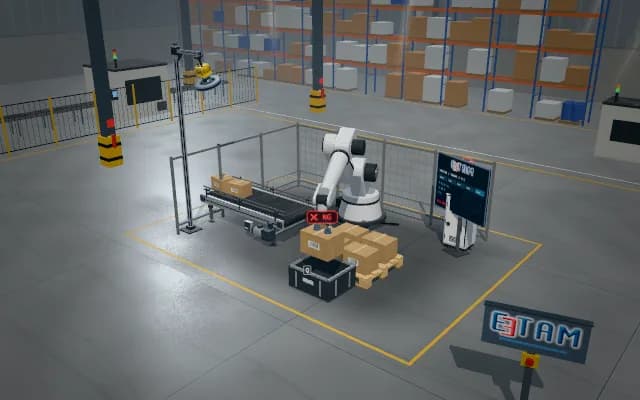
Palet katmanı ve görünür koli yüzeyi bulunur; güncel koli pozu rulolu girişin hazır durumu ile eşlenir. Robot koliyi kavrar, katmandan kaldırır ve tampon üstüne taşır. Koli rulolara indirilip bırakılır; hedef varlığı ile palet katman güncellemesi aynı olay zincirinde gösterilir.
Süreç adımları
- 01
Hat ve ürün görüntüsü
Palet katmanı ve rulolu giriş görüntülenir; üstteki koli aday olarak seçilir.
- 02
Hedef ve hat izni
Güncel koli pozu ile boş tampon hedefi eşlenir.
- 03
Kavrama ve kaldırma
Koli kavranıp katmandan yukarı kaldırılır; komşu koliler yerinde kalır.
- 04
Hatlar arası taşıma
Koli rulolu girişin üstüne taşınır; palet ve tampon kaydı ayrı izlenir.
- 05
Teslim ve son kontrol
Koli rulolara indirilip bırakılır; varlık teyidi ve kaynak güncellemesi kaydedilir.
İlgili uygulamalar




Uygulamanızı birlikte fizibilite edelim
Numunenizi laboratuvarımızda test eder; çözünürlük, optik ve aydınlatma seçimini raporlarız.