

Görüntüyle bulunan kolileri katman düzenine paletleme
Tamamlanan sanal paletleme, koli kimliği ve katman yuvasına bağlanır. Dolu yuva, belirsiz yükseklik veya hatalı yön durumunda katman ilerlemesi bekletilir. Kalibrasyon, kavrama ve PLC sırası temsilî olarak canlandırılır.
Tamamlanan sanal paletleme, koli kimliği ve katman yuvasına bağlanır. Dolu yuva, belirsiz yükseklik veya hatalı yön durumunda katman ilerlemesi bekletilir.
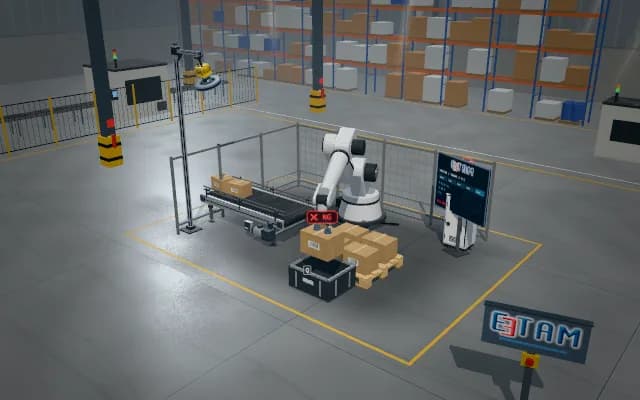
- 01 Görüntü ve kaynak
- 02 Poz ve plan
- 03 Kavrama ve kaldırma
- 04 Taşıma
- 05 Bırakma ve son kontrol
Giriş kolisi ve palet katmanı görüntülenir; kaynak ile hedef ayrı tanımlanır.
- Temsilî poz farkı
- —
- Temsilî kavrama teyidi
- —
- Tamamlanan transfer
- —
Sahneler temsilî simülasyonlardır; müşteri referansı veya performans garantisi değildir.
İhtiyaç
Giriş kolilerinin yönü ile palet katmanının yerleşim düzeni değişebilir. Hedef yuva ve yükseklik doğrulanmadan bırakılan koli katmana taşabilir veya önceki koliyle çakışabilir; kaynak ve katman hedefi ayrı takip edilmelidir.
Çözüm yaklaşımı
Koli yüzeyi ve giriş pozu görüntülenir; palet katmanı ile boş yerleşim yuvası reçeteye göre eşlenir. Robot koliyi kavrar, girişten kaldırır ve katman üstüne taşır. Hedef yüksekliğe indirme, bırakma ve son konum kontrolü bir çevrim kaydıyla temsil edilir.
Süreç adımları
- 01
Görüntü ve kaynak
Giriş kolisi ve palet katmanı görüntülenir; kaynak ile hedef ayrı tanımlanır.
- 02
Poz ve plan
Koli yönü boş katman yuvasına eşlenir; yerleştirme yüksekliği sanal planla gösterilir.
- 03
Kavrama ve kaldırma
Koli kavranır ve giriş konveyöründen yukarı kaldırılır.
- 04
Taşıma
Koli katman yuvasının üstüne taşınır; tutucu ürünle birlikte hareket eder.
- 05
Bırakma ve son kontrol
Hedef yüksekliğe indirip bırakılır; katman yerleşimi kontrol edilince transfer sayılır.
İlgili uygulamalar




Uygulamanızı birlikte fizibilite edelim
Numunenizi laboratuvarımızda test eder; çözünürlük, optik ve aydınlatma seçimini raporlarız.