


نظام وسم الجنوط الروبوتي
يصل الجنط بزاوية عشوائية. وتحدد الكاميرا موضع ثقب الصمام وتقيس اتجاه الجنط وتمرر موضع الوسم إلى الروبوت، الذي يكتب الرمز هناك برأس ليزري. ثم تقرأ الكاميرا نفسها الرمز للتحقق من الوسم.
يُنقل الهدف المحسوب من مرجع الصمام إلى الروبوت على شكل إزاحة. ويُكتب الرمز المفكوك ونتيجة التحقق في سجل الجنط؛ ويُشار إلى الرمز غير المكتمل على شاشة المشغّل وبرج الإشارة الضوئية.
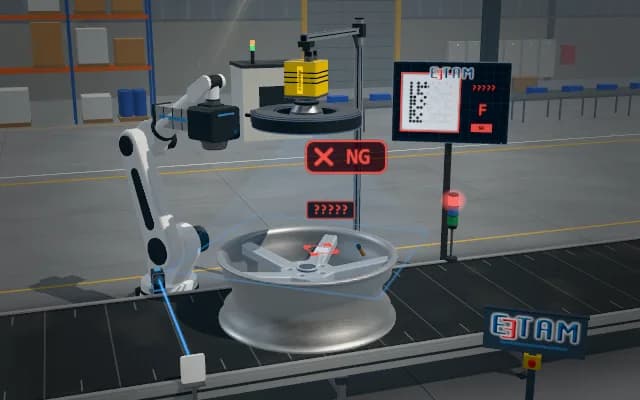
- 01 التموضع
- 02 الاتجاه
- 03 الوسم
- 04 التحقق
يصل الجنط على الحزام ويتوقف أسفل الكاميرا.
- زاوية الصمام
- —
- الرمز المقروء
- —
- درجة الرمز
- —
المشاهد محاكاة توضيحية؛ وهي ليست مراجع لعملاء ولا ضمانات للأداء.
الحاجة
يصل الجنط بزاوية مختلفة في كل مرة، فيتغير موضع الذراع التي يجب أن تحمل الرمز. وقد يكون تباين الرمز الصغير على سطح لامع منخفضًا؛ لذا يجب التحقق من صحة الموضع ومن قابلية القراءة كلٌّ على حدة.
نهج الحل
تحدد كاميرا علوية موضع ثقب الصمام تحت إضاءة حلقية وتحسب زاوية الجنط. ويُنقل هدف الوسم إلى الروبوت انطلاقًا من هذا المرجع؛ وبعد الوسم بالليزر ينسحب الروبوت، وتحدد صورة ثانية منطقة الرمز للتحقق من المحتوى وقابلية القراءة معًا.
خطوات العملية
- 01
التموضع
يصل الجنط على الحزام ويتوقف أسفل الكاميرا.
- 02
الاتجاه
يُحدَّد موضع ثقب الصمام؛ وتُحسب زاوية الجنط وموضع الوسم.
- 03
الوسم
يتحرك الروبوت فوق الذراع المحسوبة ويكتب الرأس الليزري الرمز.
- 04
التحقق
تقرأ الكاميرا الرمز الموسوم؛ ويُتحقق من المحتوى ودرجة قابلية القراءة.
تطبيقات ذات صلة
لنقيّم تطبيقك معًا
نختبر عينتك في مختبرنا ونقدم تقريرًا عن اختيار الدقة والبصريات والإضاءة.