


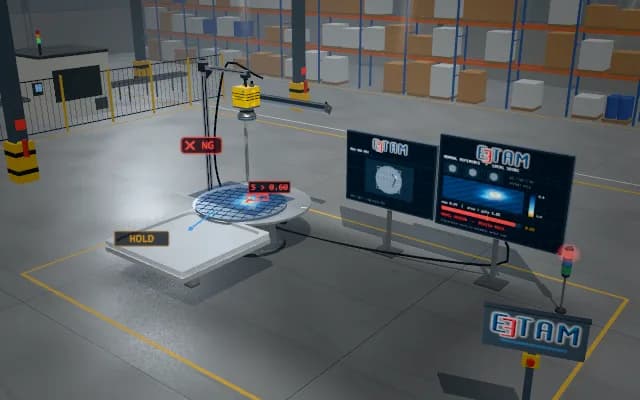
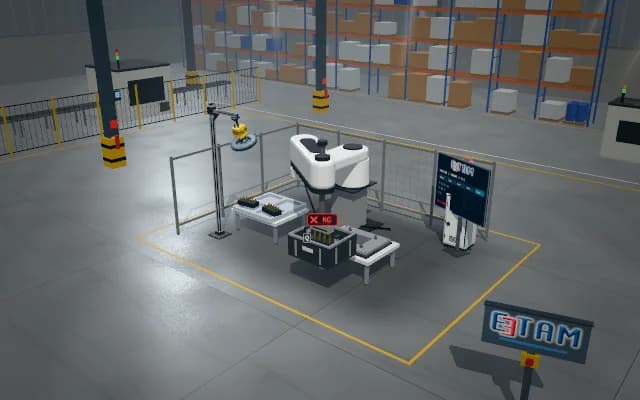
فحص السطح قبل التجميع بكاميرا مثبتة على معصم الروبوت
تجتمع وضعية الرؤية وأدلة السطح ونتيجة الوضع في سجل واحد للوحة. ولا تُقبل الأسطح المحجوبة أو غير المؤكدة؛ ويبقى إكمال التجميع منفصلًا عن حكم الفحص. وحالات الرؤية والروبوت وPLC مفهوم حل توضيحي.
تجتمع وضعية الرؤية وأدلة السطح ونتيجة الوضع في سجل واحد للوحة. ولا تُقبل الأسطح المحجوبة أو غير المؤكدة؛ ويبقى إكمال التجميع منفصلًا عن حكم الفحص.
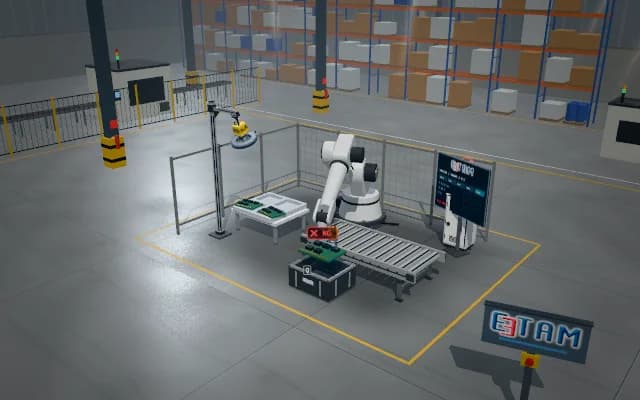
- 01 الصورة والمرجع
- 02 الوضعية والتقييم
- 03 الإمساك والرفع
- 04 نقل متحكَّم فيه
- 05 الفحص النهائي والتسجيل
ربط زاوية رؤية كاميرا المعصم بسطح لوحة PCB وتثبيت هوية اللوحة.
- انحراف وضعية توضيحي
- —
- تأكيد إمساك توضيحي
- —
- عمليات النقل المكتملة
- —
المشاهد محاكاة توضيحية؛ وهي ليست مراجع لعملاء ولا ضمانات للأداء.
الحاجة
قد يبقى سطح لوحة PCB محجوبًا جزئيًا عن كاميرا ثابتة قبل التجميع. ويجب أن تبقى وضعية رؤية كاميرا المعصم وهوية اللوحة مرتبطتين؛ ويجب ألا ينتقل عيب رُصد من زاوية رؤية أخرى إلى حكم لوحة مختلفة.
نهج الحل
تُربط زاوية الفحص لكاميرا المعصم بهوية لوحة PCB. وتُعرض منطقة السطح ومدى الرؤية ونتيجة الفحص التوضيحية كلٌّ على حدة. ويُحافظ على هوية حكم الصورة أثناء إمساك اللوحة ونقلها إلى التجميع؛ ويُفحص الموضع النهائي وسجل الفحص بعد الإفلات.
خطوات العملية
- 01
الصورة والمرجع
ربط زاوية رؤية كاميرا المعصم بسطح لوحة PCB وتثبيت هوية اللوحة.
- 02
الوضعية والتقييم
ربط منطقة السطح المرئية ونتيجة الفحص التوضيحية بوجهة التجميع.
- 03
الإمساك والرفع
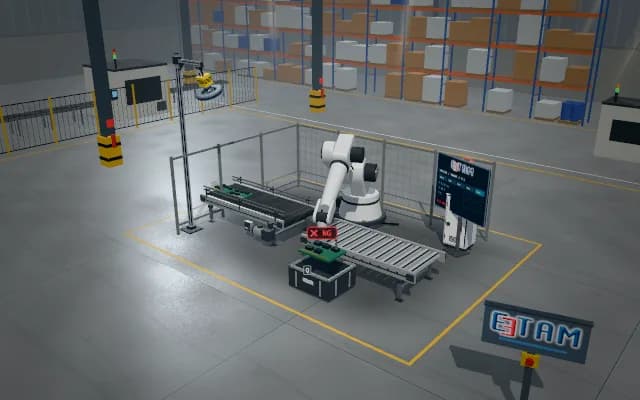
إمساك اللوحة ورفعها من تجهيزة العرض؛ والإبقاء على سجل الصورة مرتبطًا بتلك اللوحة.
- 04
نقل متحكَّم فيه
نقل اللوحة إلى ما فوق وجهة التجميع مع ربط حكم فحصها.
- 05
الفحص النهائي والتسجيل
إفلات اللوحة؛ والتحقق من الوضع النهائي وسجل الفحص نتيجتين منفصلتين.
تطبيقات ذات صلة
لنقيّم تطبيقك معًا
نختبر عينتك في مختبرنا ونقدم تقريرًا عن اختيار الدقة والبصريات والإضاءة.