


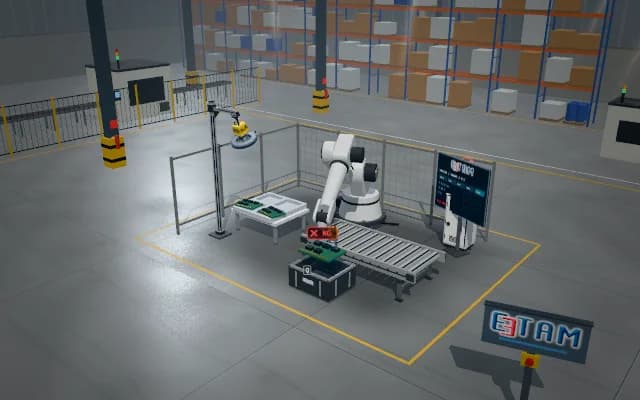
التغذية الروبوتية للقطع من صواني الجيوب إلى السير الناقل
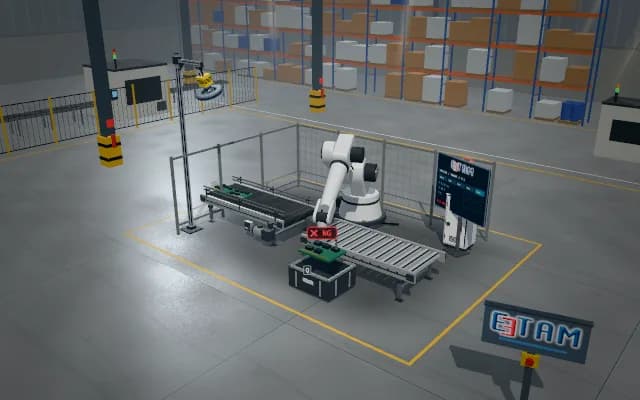
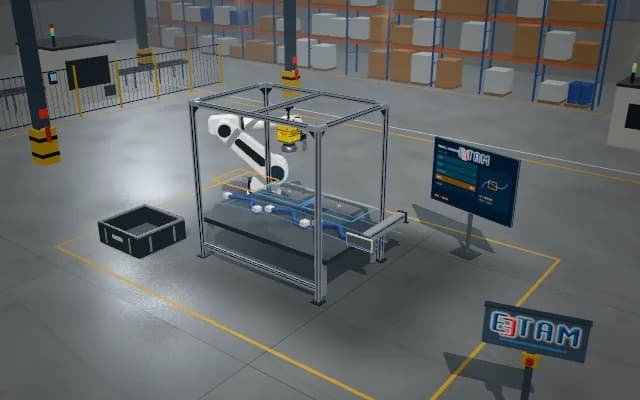
لا يُغذّى إلا الجيب المشغول الذي تم التحقق من اتجاه قطعته. وتشترك حالات المصدر والإمساك والوجهة في سجل دورة محاكى واحد؛ وتُوضع الجيوب الفارغة أو حالات الاتجاه الخاطئ في إيقاف مضبوط. وتُعرض المعايرة والإمساك وتسلسل PLC في صورة محاكاة توضيحية متحركة.
لا يُغذّى إلا الجيب المشغول الذي تم التحقق من اتجاه قطعته. وتشترك حالات المصدر والإمساك والوجهة في سجل دورة محاكى واحد؛ وتُوضع الجيوب الفارغة أو حالات الاتجاه الخاطئ في إيقاف مضبوط.
- 01 الصورة والمصدر
- 02 الوضعية والتخطيط
- 03 الإمساك والرفع
- 04 النقل
- 05 التحرير والفحص النهائي
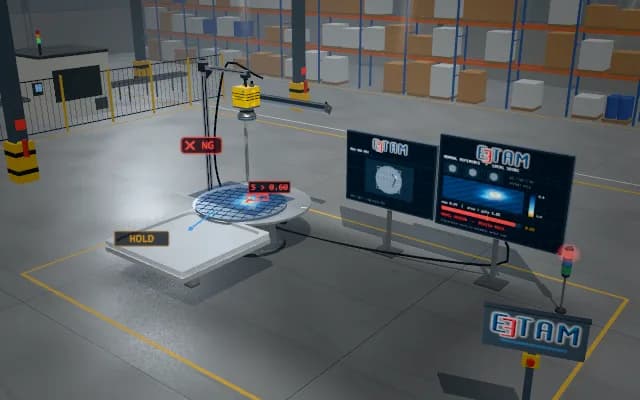
تُلتقط صورة الصينية واللوحة؛ ويُميَّز الجيب المشغول عن مرجع الصينية.
- انحراف وضعية توضيحي
- —
- تأكيد إمساك توضيحي
- —
- عمليات النقل المكتملة
- —
المشاهد محاكاة توضيحية؛ وهي ليست مراجع لعملاء ولا ضمانات للأداء.
الحاجة
قد تشغل اللوحة الإلكترونية جيبًا خاطئًا في الصينية، أو تكون معكوسة الاتجاه، أو تنزاح داخل مقعدها. والالتقاط وفق تسلسل الجيوب وحده قد يُمسك خانة فارغة؛ لذا يلزم التحقق من الوجود والاتجاه قبل التغذية.
نهج الحل
تحدد صورة علوية مرجع الصينية والجيب المشغول؛ وتُحوَّل وضعية اللوحة إلى إحداثيات الروبوت. ويلتقط القابض اللوحة ويرفعها وينقلها ويُنزلها على مدخل التغذية. وتتحقق صورة نهائية من وضعها على الحزام ومن خلوّ الجيب المصدر.
خطوات العملية
- 01
الصورة والمصدر
تُلتقط صورة الصينية واللوحة؛ ويُميَّز الجيب المشغول عن مرجع الصينية.
- 02
الوضعية والتخطيط
يُتحقق من اتجاه اللوحة ووضعية الجيب؛ ويُتحقق في التسلسل المحاكى من خلوّ مدخل الحزام.
- 03
الإمساك والرفع
يقترب القابض من اللوحة ويتلقى تأكيد الإمساك؛ ثم تُرفع اللوحة بعيدًا عن الصينية.
- 04
النقل
تُنقل اللوحة المثبتة بالقابض نحو مدخل التغذية؛ ويبقى الجيب المصدر فارغًا.
- 05
التحرير والفحص النهائي
تُنزل اللوحة وتُحرَّر على الحزام؛ ويُكمل تأكيد الوضع سجل التغذية.
تطبيقات ذات صلة
لنقيّم تطبيقك معًا
نختبر عينتك في مختبرنا ونقدم تقريرًا عن اختيار الدقة والبصريات والإضاءة.