


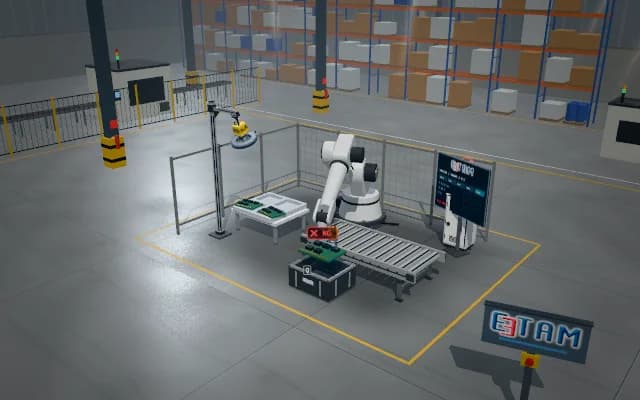
وضع الموصلات بروبوت SCARA في مثبّت تجميع موجَّه
يُنتج الاتجاه المتحقق منه والمقعد الفارغ سجل الوضع المحاكى. ولا يظهر الاتجاه المعكوس أو غياب الإمساك أو عدم تطابق الاستقرار في المقعد أبدًا على أنه تجميع مكتمل. وتُعرض المعايرة والإمساك وتسلسل PLC في صورة محاكاة توضيحية متحركة.
يُنتج الاتجاه المتحقق منه والمقعد الفارغ سجل الوضع المحاكى. ولا يظهر الاتجاه المعكوس أو غياب الإمساك أو عدم تطابق الاستقرار في المقعد أبدًا على أنه تجميع مكتمل.
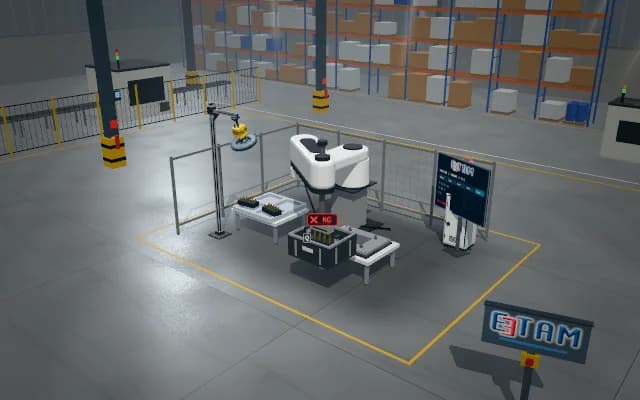
- 01 الصورة والمصدر
- 02 الوضعية والتخطيط
- 03 الإمساك والرفع
- 04 النقل
- 05 التحرير والفحص النهائي
يُصوَّر كفاف الموصل ومرجع الاتجاه ومقعد الوجهة.
- انحراف وضعية توضيحي
- —
- تأكيد إمساك توضيحي
- —
- عمليات النقل المكتملة
- —
المشاهد محاكاة توضيحية؛ وهي ليست مراجع لعملاء ولا ضمانات للأداء.
الحاجة
قد يستقر الموصل معكوسًا إذا بدأ الوضع العمودي قبل التحقق من اتجاه المفتاح وخلوّ المقعد. ويتطلب اتجاه المصدر وإشغال الوجهة والاستقرار في المقعد بعد التحرير فحوصًا منفصلة.
نهج الحل
يُحدَّد كفاف الموصل ومرجع اتجاهه في صورة علوية ويُربطان بمقعد المثبّت. وتُمثَّل المحاذاة المستوية لروبوت SCARA وحركة الالتقاط العمودية. ويُمسك الموصل ويُرفع ويُوجَّه فوق الوجهة ويُنزل تحت تحكم التسلسل؛ ويُتحقق من الاستقرار في المقعد بعد التحرير.
خطوات العملية
- 01
الصورة والمصدر
يُصوَّر كفاف الموصل ومرجع الاتجاه ومقعد الوجهة.
- 02
الوضعية والتخطيط
يُربط الهدف المستوي لروبوت SCARA بالمقعد الموجَّه؛ ويُعَدّ الاقتراب العمودي.
- 03
الإمساك والرفع
يُمسك الموصل ويُرفع عموديًا من مقعده المصدر.
- 04
النقل
يُنقل الموصل فوق الوجهة مع الحفاظ على اتجاه الوضع.
- 05
التحرير والفحص النهائي
يُنزل الموصل ويُحرَّر في المقعد؛ وتتحقق صورة الاستقرار من اكتمال الحركة.
تطبيقات ذات صلة
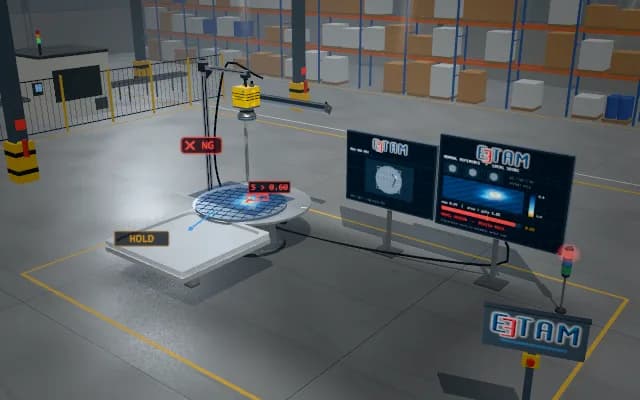
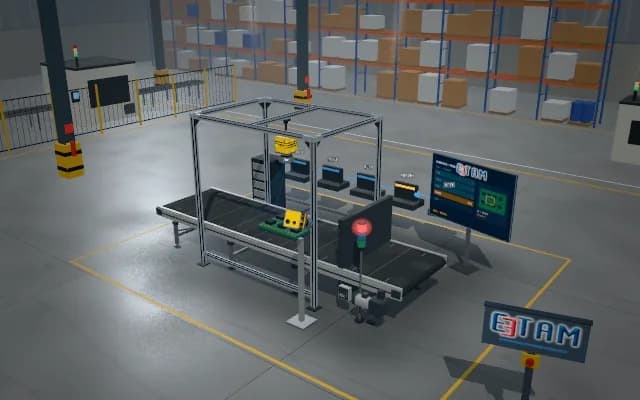
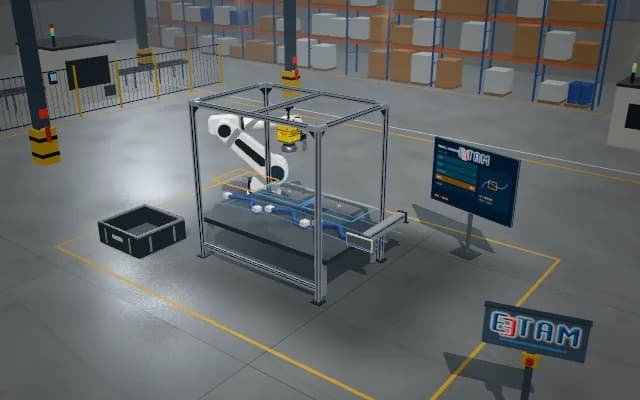
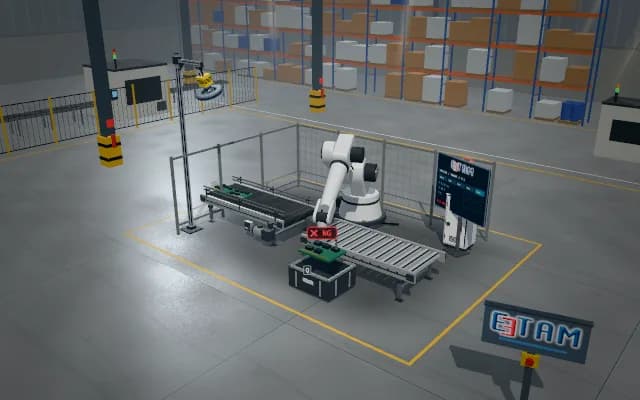
لنقيّم تطبيقك معًا
نختبر عينتك في مختبرنا ونقدم تقريرًا عن اختيار الدقة والبصريات والإضاءة.