


فحص مقطع 3D لخطوط اللحام الروبوتية
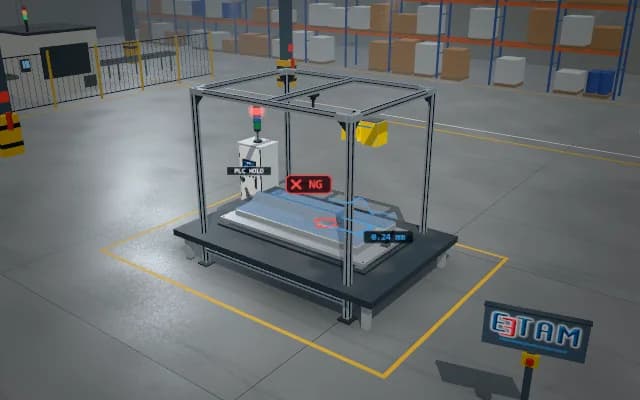
بينما تستقر كتيفة ملحومة في مثبّتها، يتحرك ماسح مقطعي بالليزر على شفة الروبوت على امتداد خط اللحام. ويُقارن عرض المقطع العرضي وارتفاعه بقالب مرجعي؛ ويُعلَّم المقطع الذي يحوي تقويضًا بالأحمر.
تُربط المقاطع العرضية على امتداد خط اللحام وموضع المنطقة غير المطابقة بسجل القياس؛ وتُظهر شاشة المقاطع وبرج الإشارة الضوئية قرار إعادة معالجة الكتيفة.
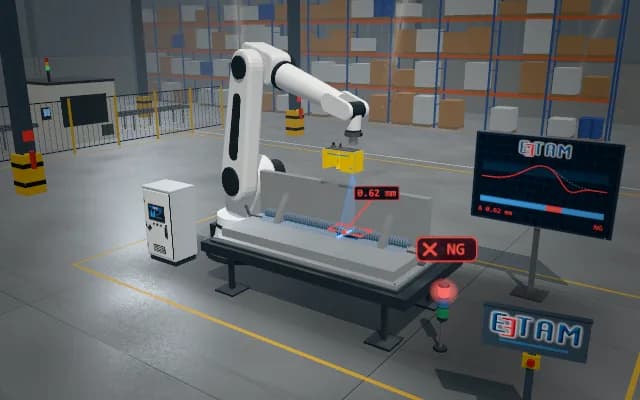
- 01 التثبيت
- 02 الليزر
- 03 المسح
- 04 المقطع
- 05 القرار
تستقر الكتيفة في المثبّت ويتحرك الروبوت إلى نقطة البداية.
- عرض خط اللحام
- —
- ارتفاع خط اللحام
- —
- عمق الحزّ الجانبي
- —
المشاهد محاكاة توضيحية؛ وهي ليست مراجع لعملاء ولا ضمانات للأداء.
الحاجة
قد يُخفي الوهج على اللحام وزاوية الكتيفة التقويضَ في الصورة المسطحة. ويكشف قياس ارتفاع المقطع العرضي على امتداد خط اللحام فقدَ المادة الموضعي.
نهج الحل
يحمل الروبوت المستشعر على امتداد خط اللحام وخط الليزر عمودي عليه. ويُحاذى كل مقطع مُثلَّث مع الأوجه القاعدية؛ ويُقارن عرض خط اللحام وارتفاعه بالنطاق المرجعي. ويُعلَّم المقطع المنخفض عند إحدى الحافتين على أنه تقويض.
خطوات العملية
- 01
التثبيت
تستقر الكتيفة في المثبّت ويتحرك الروبوت إلى نقطة البداية.
- 02
الليزر
يُوضع خط الليزر عموديًا على خط اللحام.
- 03
المسح
يراكم الروبوت المقاطع العرضية على امتداد خط اللحام.
- 04
المقطع
تُقارن المقاطع بنطاق التفاوت المرجعي.
- 05
القرار
تُعلَّم منطقة التقويض وتصدر نتيجة إعادة المعالجة.
تطبيقات ذات صلة
لنقيّم تطبيقك معًا
نختبر عينتك في مختبرنا ونقدم تقريرًا عن اختيار الدقة والبصريات والإضاءة.