


الآلات والمعدات الصناعية
نظرة عامة على القطاع
في خلية تشغيل آلي تُقاس الصورة الظلية للترس، ويُتحقق من إشغال قفص المحمل، ويمسح ماسح مقطعي بالليزر مثبت على روبوت خطَّ اللحام. وتُجمع الأبعاد الهندسية ونتائج التجميع ونتائج السطح في نتائج المحطة.
القياس بالصورة الظليةالتحقق من التجميعمسح مقطعي بالروبوت
17
التطبيقات
الآلات والمعدات الصناعيةمحاكاة توضيحية
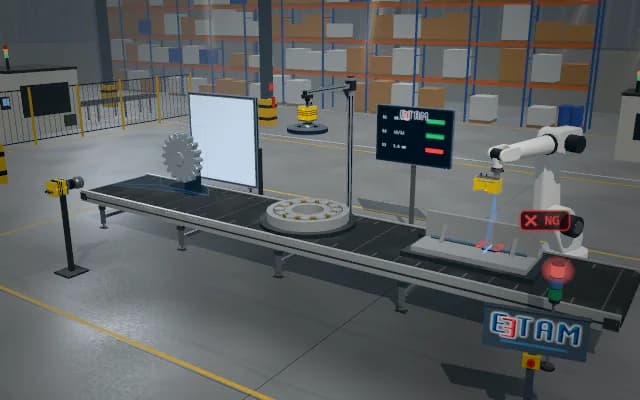
- 01 الصورة الظلية
- 02 التجميع
- 03 اللحام
—
يُقاس الترس بين كاميرا تليسنترية وإضاءة خلفية.
- قطر الرأس
- —
- الجيوب المشغولة
- —
- ارتفاع خط اللحام
- —
الآلات والمعدات الصناعية
التطبيقات
الآلات والمعدات الصناعية07
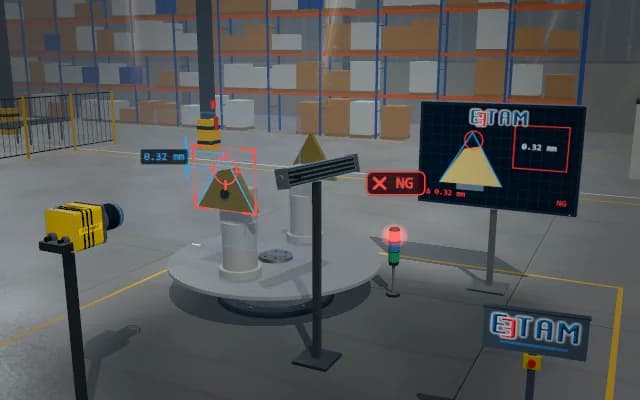
قياس التآكل على حواف أدوات القطع
المحيط المرجعيإضاءة مائلةقياس فقد الحافة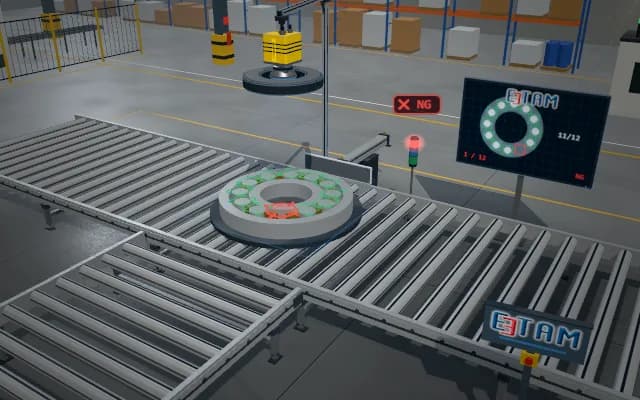
التحقق من البكرات والكرات المفقودة في أقفاص المحامل
عدّ الجيوب الدائريةفحص الوجودإضاءة حلقية منتشرة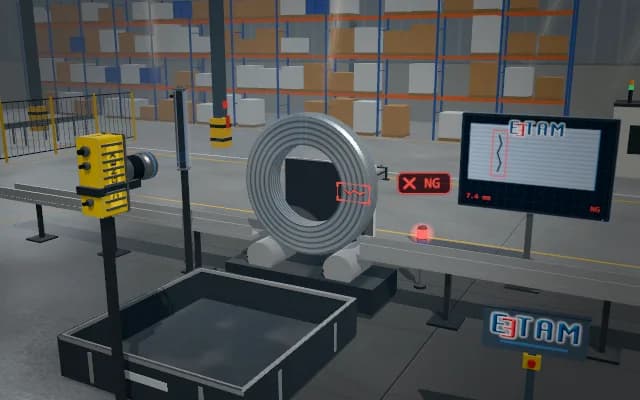
فحص الشقوق وآثار التجليخ على حلقات المحامل
المسح الخطيالفرد على امتداد المحيطإضاءة اتجاهية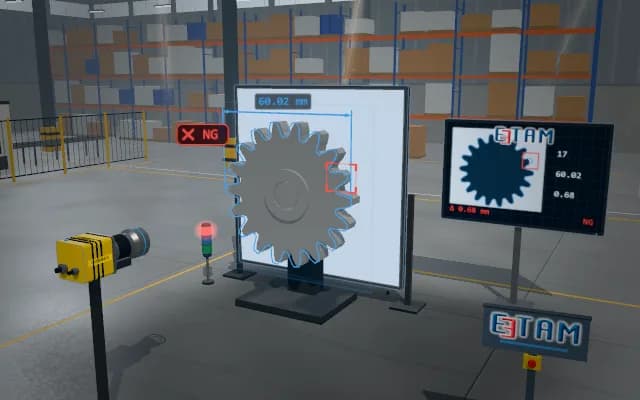
قياس مقطع الترس دون تلامس
صورة ظلية تليسنتريةالمقطع الاسميعدّ الأسنان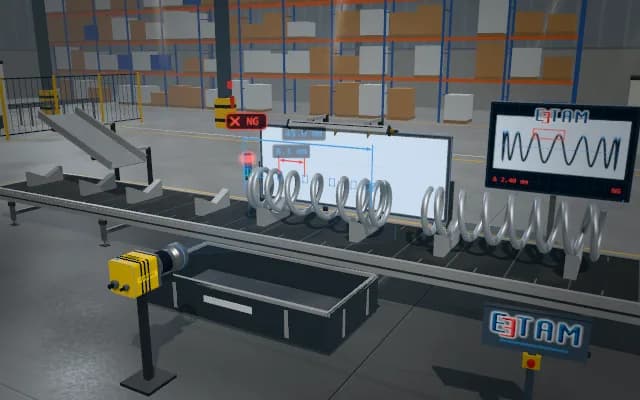
قياس طول النوابض وخطوتها وشكل أطرافها
القياس بالصورة الظليةقمم اللفاتفحص الخطوة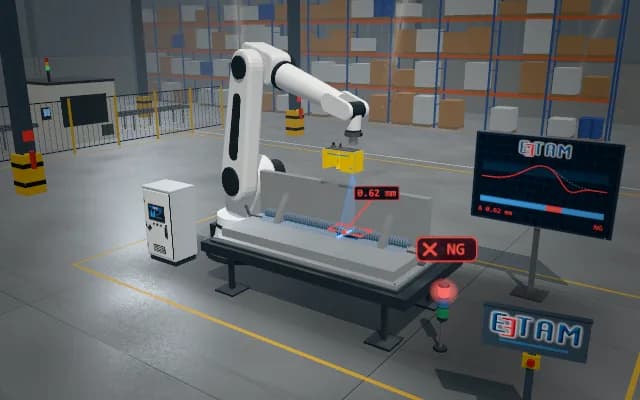
فحص مقطع 3D لخطوط اللحام الروبوتية
ماسح مقطعي مثبت على روبوتمقارنة المقاطع العرضيةالحزّ الجانبي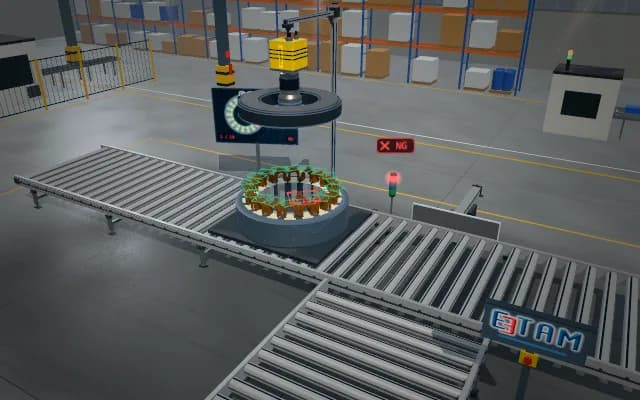
فحص اللفائف والمجاري في ستاتورات المحركات الكهربائية
منظر علوي تليسنتريخريطة المجاريموضع السلك
تطبيقات متقدمة مستندة إلى الأبحاث10
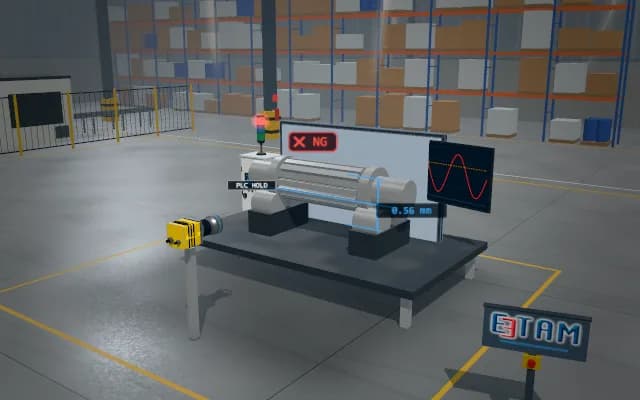
قياس التأرجح القطري والمحور أثناء دوران الأعمدة المخددة
التأرجح القطريدوران مضبوطملاءمة المحور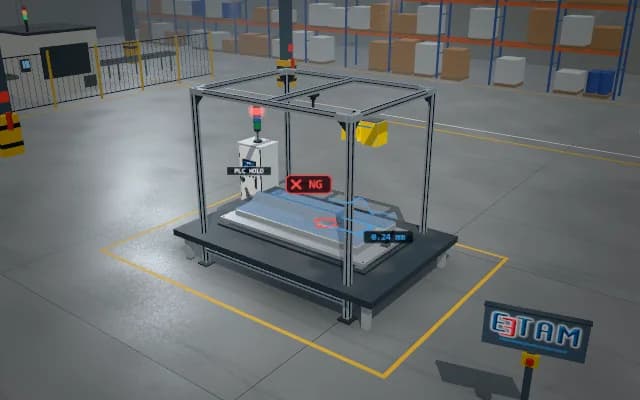
قياس مساحة المقطع العرضي لخرزة اللحام والحزّ الجانبي
مساحة المقطع العرضيالحزّ الجانبيدمج المقاطع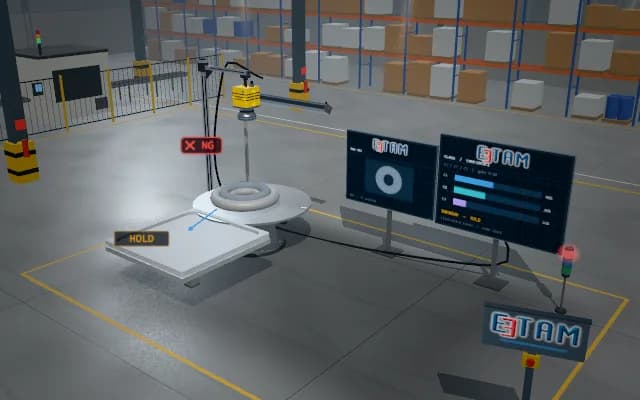 الذكاء الاصطناعي
تصنيف متغيرات المحامل المحكمة والمفتوحة
مفهوم مدعوم بالبحثفصل الصورة الخام عن التحليلبوابة ثقة الفئة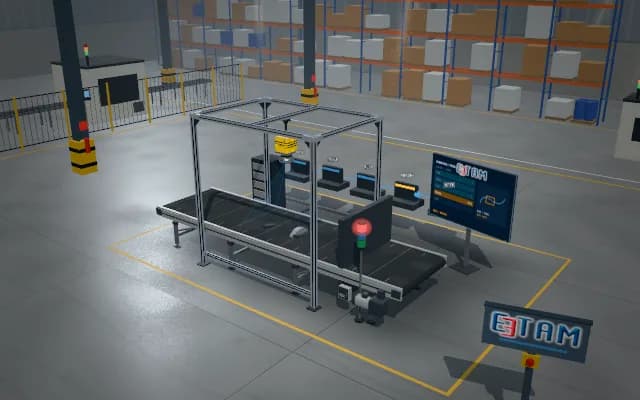 الذكاء الاصطناعي
وكيل صناعي لأدلة الصيانة
أدلة للقراءة فقطتنسيق الأدواتموافقة بشرية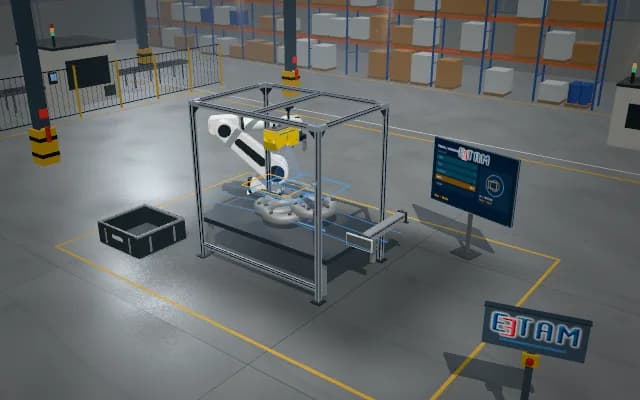 الذكاء الاصطناعي
تتبّع وضعية 3D والإمساك للقطع المعدنية المتراكبة
وضعية 3Dربط الهويةهدف الروبوت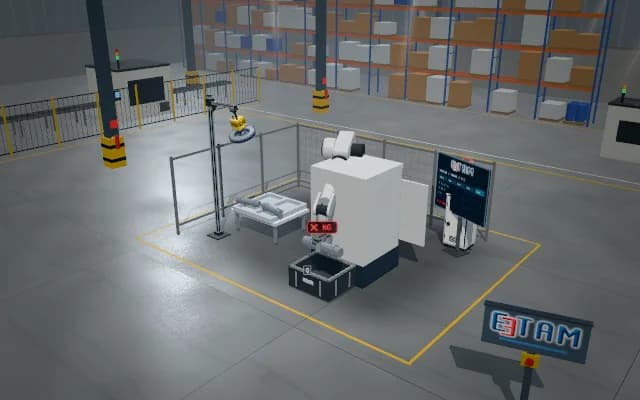
تحميل القطع في آلة CNC مع التحقق بالرؤية
هدف محدد بالرؤيةتأكيد الإمساكالنقل الفعلي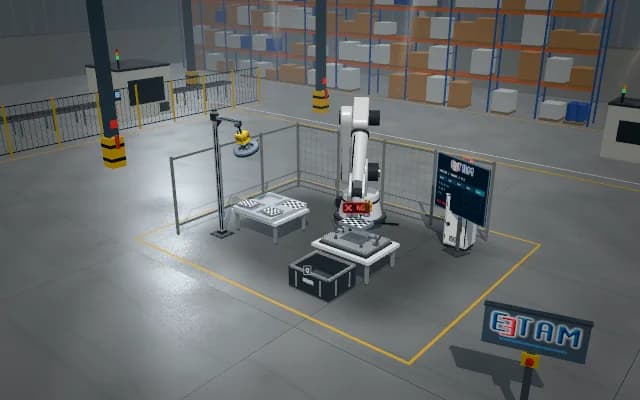
التحقق من علاقة اليد والعين بين إحداثيات الروبوت والكاميرا
الصورة الحاليةربط الإحداثياتحركة متحكَّم فيها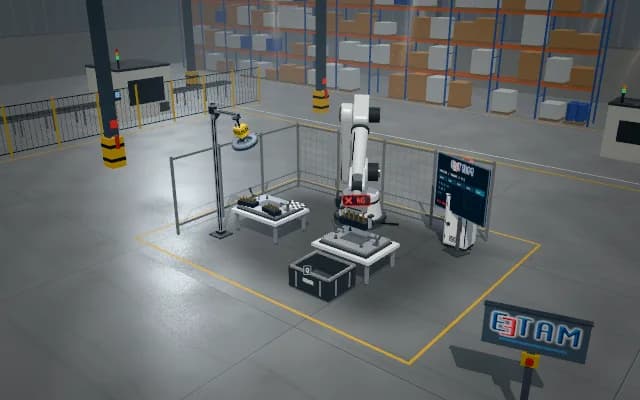
محاذاة تدريجية للروبوت بالتغذية الراجعة البصرية
الصورة الحاليةربط الإحداثياتحركة متحكَّم فيها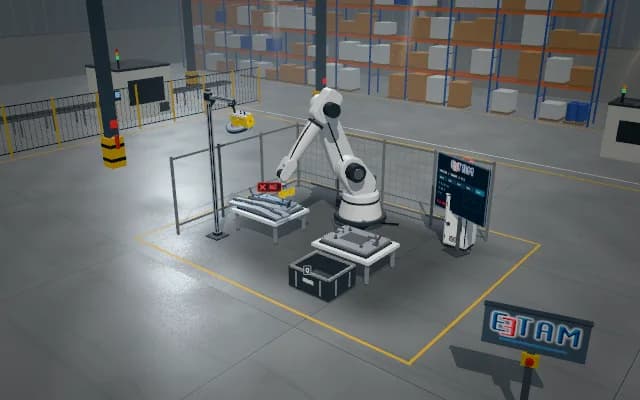
تصحيح مسار الروبوت لخطوط اللحام اعتمادًا على المقاطع 3D
مقطع 3Dإزاحة المسارقطعة عمل ثابتة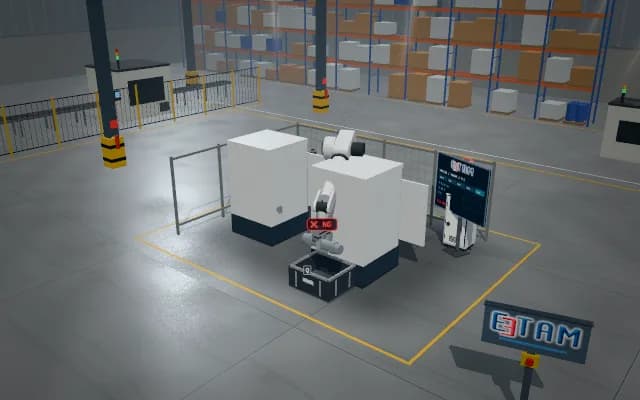
نقل متحقق منه بالروبوت بين محطتي معالجة
خط الإنتاجهوية القطعةالإمساك والاستلام
المشاهد محاكاة توضيحية؛ وهي ليست مراجع لعملاء ولا ضمانات للأداء.
تصميم أنظمة الرؤية
لنقيّم تطبيقك معًا
نختبر عينتك في مختبرنا ونقدم تقريرًا عن اختيار الدقة والبصريات والإضاءة.