


تركيب روبوتي آلي للزجاج الأمامي والخلفي
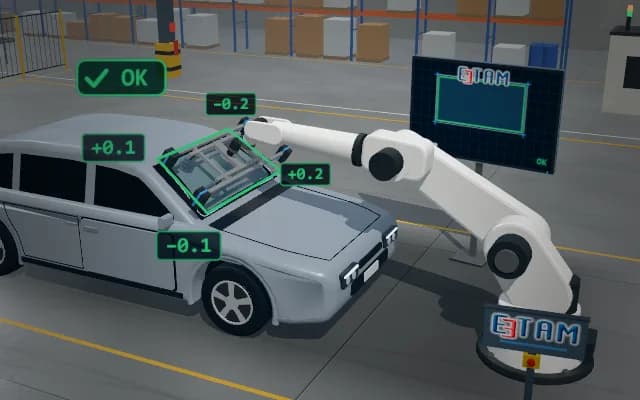
يُحضر الروبوت الزجاج فوق الفتحة؛ وتقيس مستشعرات ليزرية على القابض حواف الفتحة عند أربع زوايا. ويُصحَّح المسار بالإزاحة والدوران المحسوبين، ويُركَّب الزجاج بفجوة محيطية متوازنة.
تُقدَّم الإزاحة والدوران المحسوبان بوصفهما تعويضات لمسار الروبوت؛ وتظهر انحرافات الزوايا على الشاشة. ويُفلت القابض الزجاج بعد قبول الفجوة المحيطية عقب الوضع.
- 01 الاقتراب
- 02 قياس 3D
- 03 تصحيح المسار
- 04 تركيب الزجاج
- 05 التحقق
يُحضر الروبوت الزجاج على قابضه بالتفريغ إلى الوضعية المبرمجة فوق الفتحة.
- الإزاحة الجانبية
- —
- الدوران
- —
- الفجوة المحيطية
- —
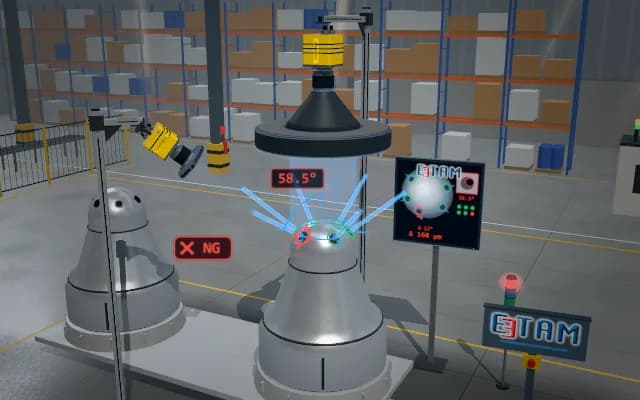
المشاهد محاكاة توضيحية؛ وهي ليست مراجع لعملاء ولا ضمانات للأداء.
الحاجة
يتغير موضع توقف الهيكل في المحطة وتفاوت أبعاد الفتحة في الهيكل من دورة إلى أخرى، لذا لا تتطابق الوضعية المبرمجة تمامًا مع الفتحة. وعلى الزجاج المائل المنحني، يغيّر دوران صغير فجوات الزوايا الأربع في اتجاهات مختلفة.
نهج الحل
لأن المستشعرات محمولة على القابض، تُقاس الوضعية النسبية بين الزجاج والفتحة مباشرة: إذ تحدد خطوط الليزر عند الزوايا الأربع حافة الفتحة في مستوى الاقتراب. وتُحسب إزاحة ودوران مشتركان من انحرافات الزوايا؛ ويُقارَن الكفافان الاسمي والمقيس على الشاشة ويُنزَل الزجاج على المسار المصحَّح.
خطوات العملية
- 01
الاقتراب
يُحضر الروبوت الزجاج على قابضه بالتفريغ إلى الوضعية المبرمجة فوق الفتحة.
- 02
قياس 3D
تقيس خطوط الليزر عند الزوايا الموضع الفعلي لحافة الفتحة.
- 03
تصحيح المسار
تُحسب الإزاحة والدوران من انحرافات الزوايا؛ ويصحّح الروبوت مساره.
- 04
تركيب الزجاج
يُنزَل الزجاج على المسار المصحَّح ويُضغط داخل الفتحة.
- 05
التحقق
تُفحص الفجوة المحيطية ويُفلت القابض الزجاج.
تطبيقات ذات صلة
لنقيّم تطبيقك معًا
نختبر عينتك في مختبرنا ونقدم تقريرًا عن اختيار الدقة والبصريات والإضاءة.