


السيارات والصناعات المغذية
نظرة عامة على القطاع
على خطوط الهياكل والطلاء والتجميع وخطوط الموردين، تُفحص على الخط عيوب السطح والفجوة والاستواء ووجود القطع وإمكانية تتبع الرموز. وتُجمع نتائج محطات الضوء المخطط والمقاطع الليزرية والكاميرات في سجل واحد تحت معرّف المركبة.
إضاءة مخططةالمسح المقطعي بالليزرالتحقق من الوجودإمكانية التتبع
53
التطبيقات
السيارات والصناعات المغذيةمحاكاة توضيحية
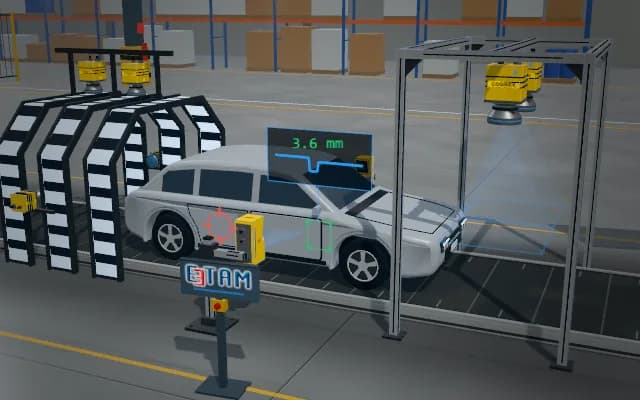
- 01 السطح
- 02 الفجوة والاستواء
- 03 التجميع
- 04 التسجيل
—
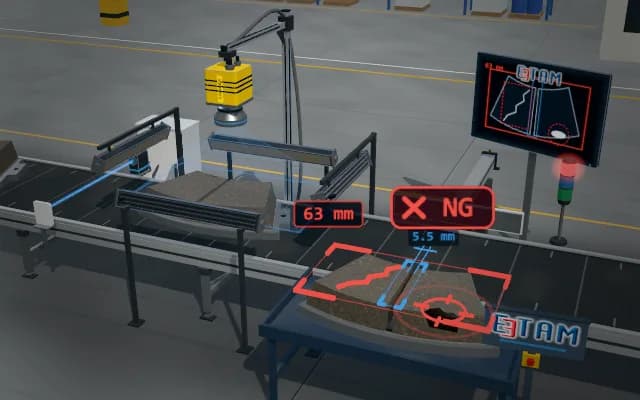
في نفق الضوء المخطط تكشف التشوهات في الانعكاس عيوب السطح.
- نتائج فحص السطح
- —
- الفجوة
- —
- الاستواء
- —
السيارات والصناعات المغذية
التطبيقات
حاقنات الوقود05
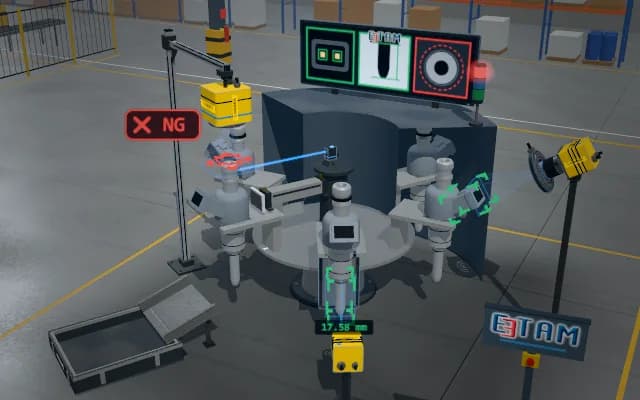
فحص الجودة لحاقن الوقود في نهاية الخط
فحص متعدد المحطاتإضاءة حلقيةإضاءة خلفية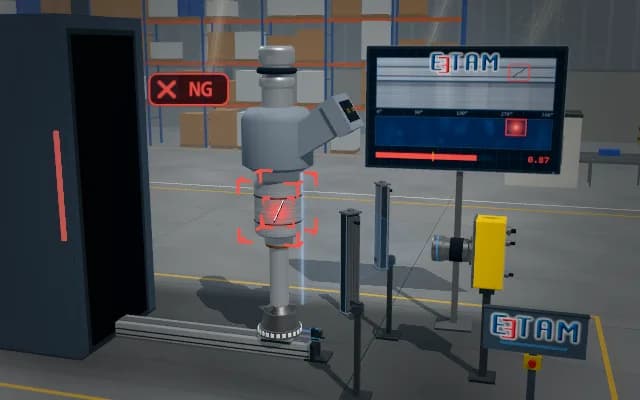 الذكاء الاصطناعي
تحليل سطح الحاقن وفحصه
المسح الخطيإضاءة منتشرةفرد السطح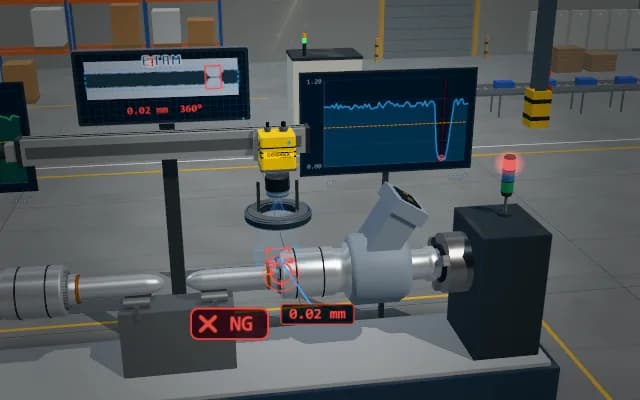
فحص خط اللحام في الحاقن
إضاءة حلقيةمسح على محور دوّاركشف الحواف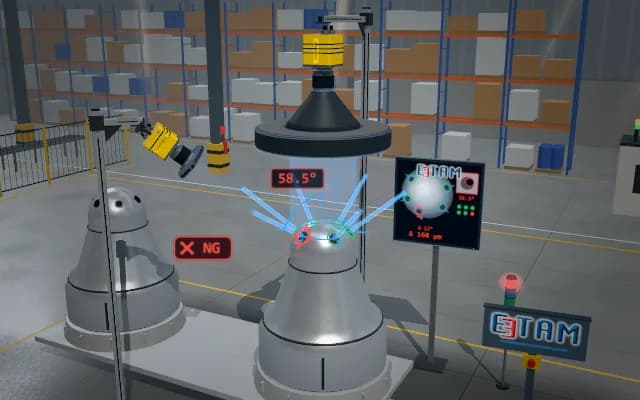
فحص موضع ثقوب الرش وزاويتها في فوهة الحاقن
منظر علوي تليسنتريتباعد الثقوبمقعد دوّار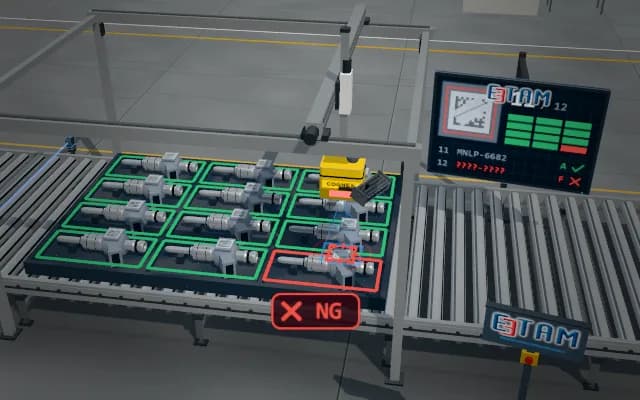
قراءة رموز DataMatrix وإمكانية التتبع في مخزن الحاقنات
قراءة الرموزDataMatrix بالوسم المباشر (DPM)محور النظام الجسري
المحرك ومجموعة نقل الحركة04
 الذكاء الاصطناعي
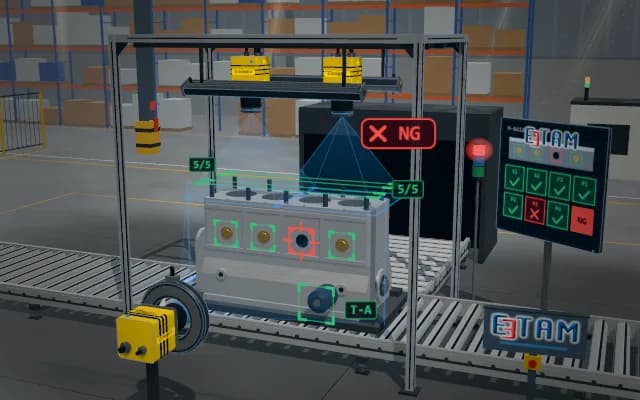
فحص جودة تجميع المحرك واختباره
التصوير متعدد الكاميراتفحص الوجود / النوعالتصنيف بالذكاء الاصطناعي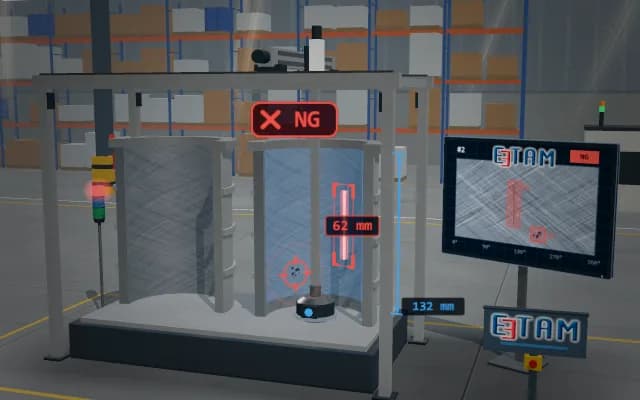 الذكاء الاصطناعي
تحليل سطح أسطوانة المحرك
المسح داخل التجويفالصورة المفرودةكشف العيوب بالذكاء الاصطناعي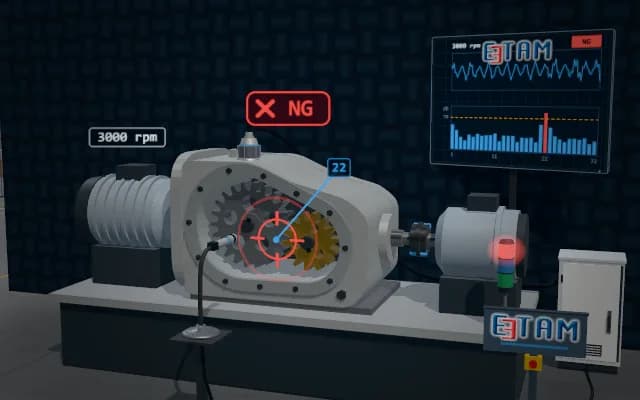
نظام تحليل ضوضاء تروس علبة التروس وفحصها
التحليل الصوتيقياس الاهتزازطيف الرتب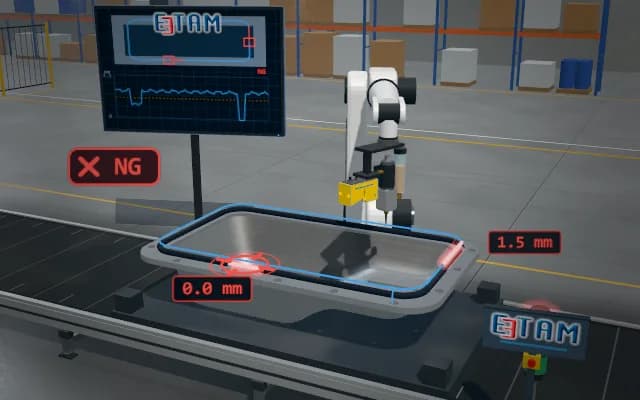
فحص خط السيليكون الروبوتي على غطاء حوض الزيت
المسح المقطعي بالليزرالقياس أثناء العمليةالتوزيع الروبوتي
العجلات04
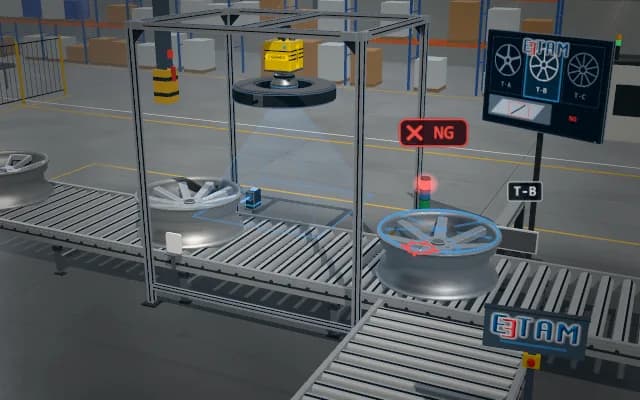 الذكاء الاصطناعي
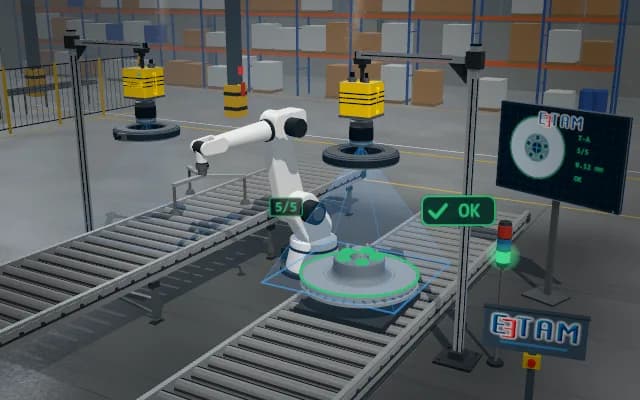
التعرف على الجنوط وفحصها النهائي
التعرف على النوع بالذكاء الاصطناعيإضاءة حلقيةفحص السطح الشكلي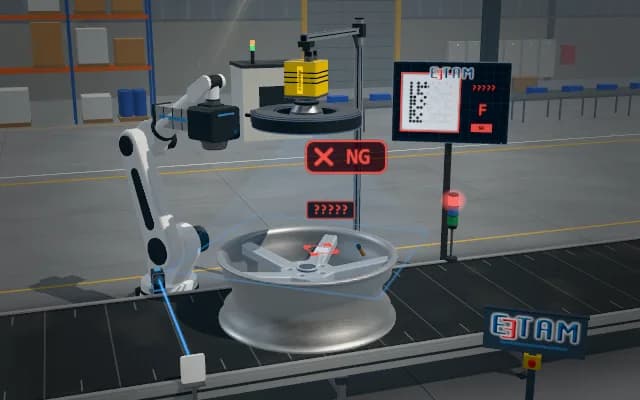
نظام وسم الجنوط الروبوتي
توجيه الروبوتالوسم بالليزرقراءة الرمز والتحقق منه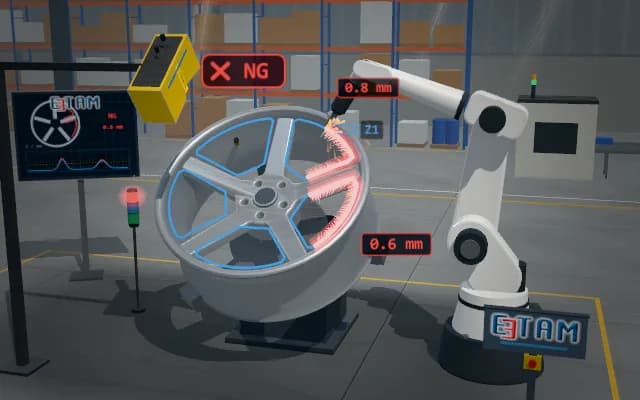
نظام إزالة زوائد الجنوط
المسح المقطعي بالليزرتحديد الحواف بمسح 3Dتوجيه الروبوت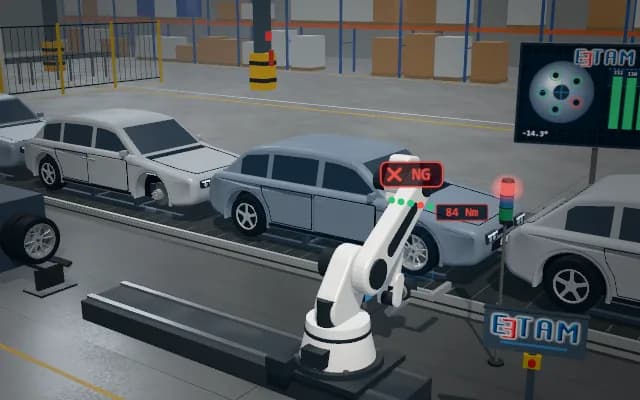
تركيب العجلات بالروبوت بمساعدة الرؤية 3D في التجميع النهائي
توجيه الروبوت 3Dتتبع الخطوطكشف الثقوب
الهيكل والكبس والطلاء05
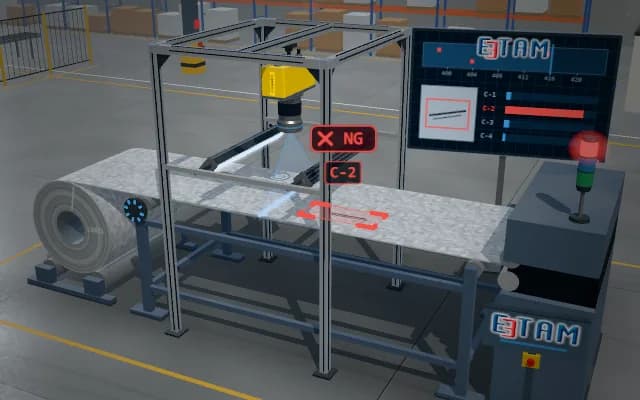 الذكاء الاصطناعي
تحليل سطح الصفائح المجلفنة (قبل الكبس)
المسح الخطيإضاءة قضيبيةالتصنيف بالذكاء الاصطناعي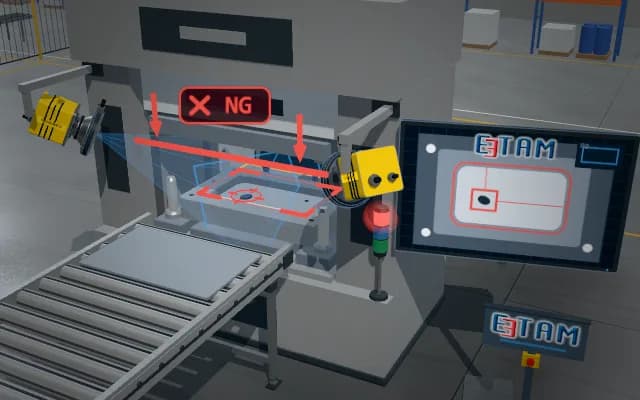
كشف الأجسام الغريبة داخل قالب المكبس
المقارنة بالمرجعتعدد الكاميراتالإقفال البيني للمكبس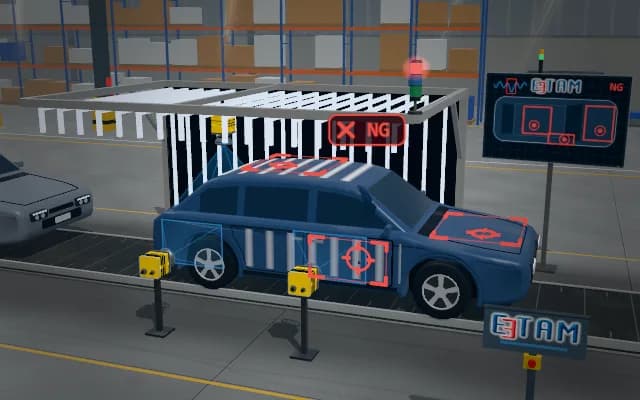
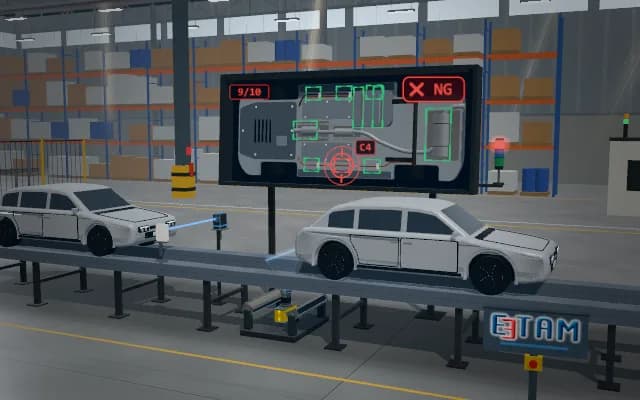
فحص طلاء هياكل السيارات والمركبات المكتملة
نفق الضوء المخططتحليل الانعكاسخريطة العيوب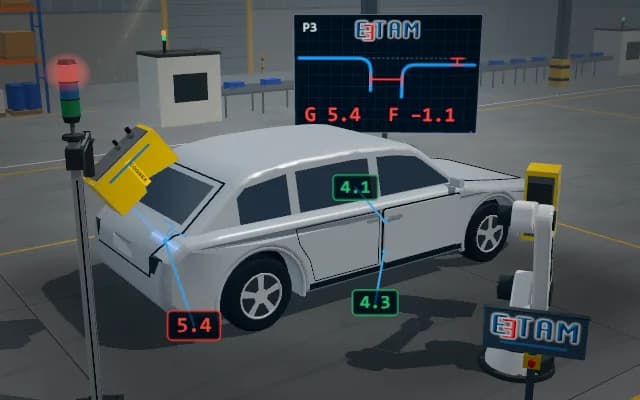
قياس الاستواء والفجوة 3D والتحقق من التركيب في الأبواب الجانبية وغطاء صندوق الأمتعة
المسح المقطعي بالليزرالفجوة والاستواءمستشعر مثبت على الروبوت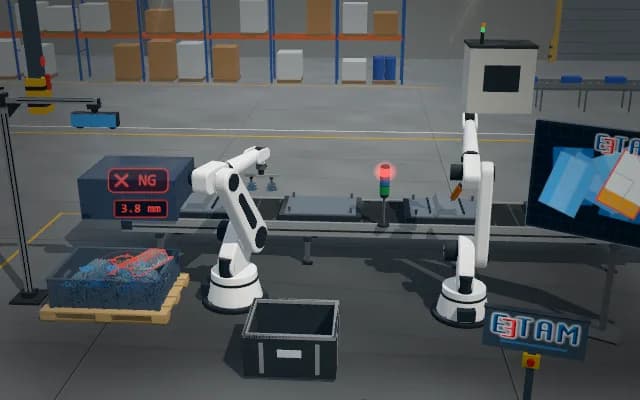
التقاط القطع المعدنية الصفائحية من الحاويات بالروبوت ووضعها في تجهيزات اللحام
الالتقاط من الحاوياتسحابة النقاطملاءمة النموذج
الزجاج والمرايا والمصابيح05
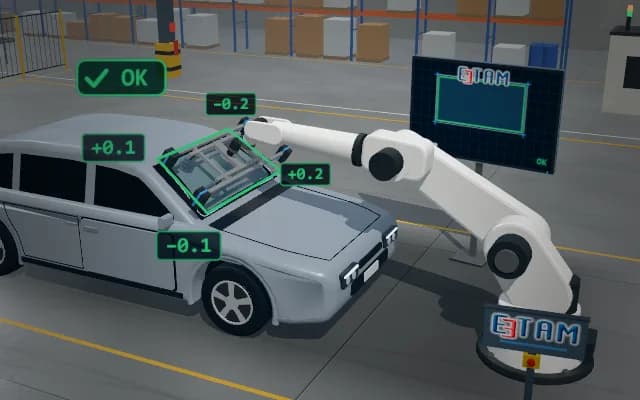
تركيب روبوتي آلي للزجاج الأمامي والخلفي
توجيه الروبوتالمسح المقطعي بالليزرالمحاذاة بأفضل ملاءمة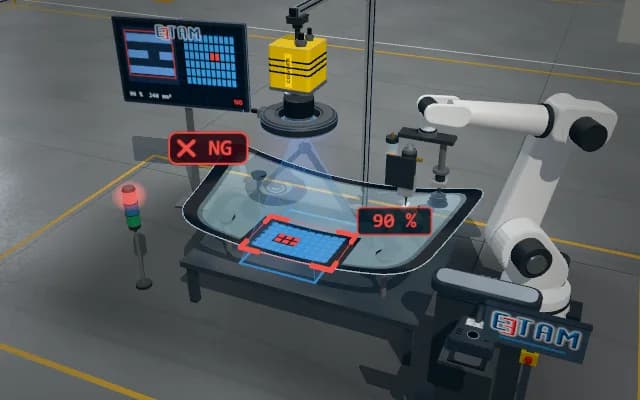
تركيب روبوتي لمرآة الرؤية الخلفية والتحقق من تغطية مادة التمهيد
إضاءة UVخريطة التغطيةتوجيه الروبوت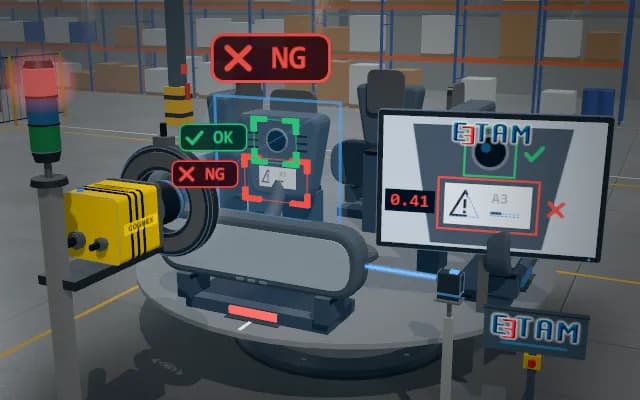
فحص مستشعر مرآة الرؤية الخلفية والطباعة التحذيرية
التحقق من الوجودمطابقة النمطالتحقق من الطباعة (OCV)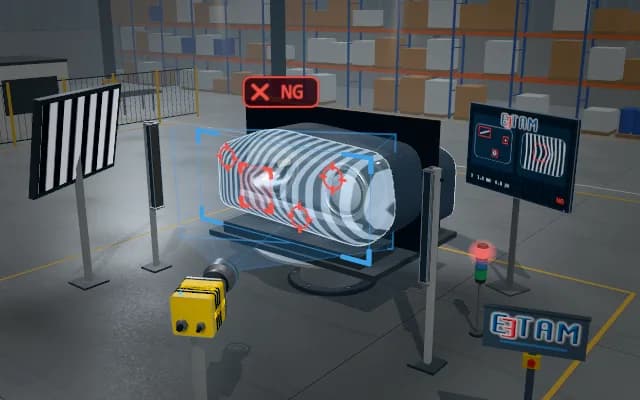
تحليل سطح عدسة المصباح الأمامي وكشف العيوب البصرية
إضاءة المجال المظلمتحليل انعكاس الخطوطمثبّت دوّار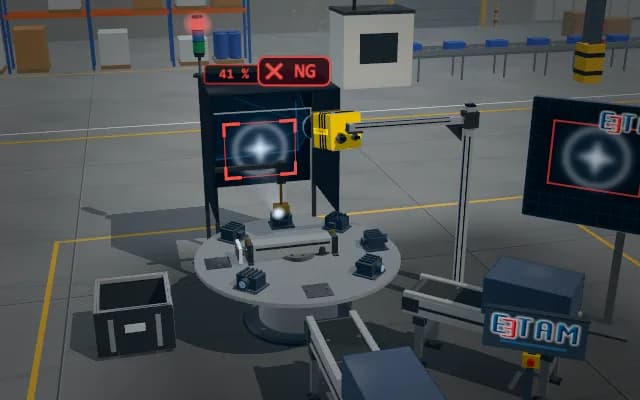
فحص جودة الصورة في مصابيح الإسقاط بالأبواب
اختبار الإسقاطقياس الحدةالسطوع
المقصورة الداخلية والسلامة04
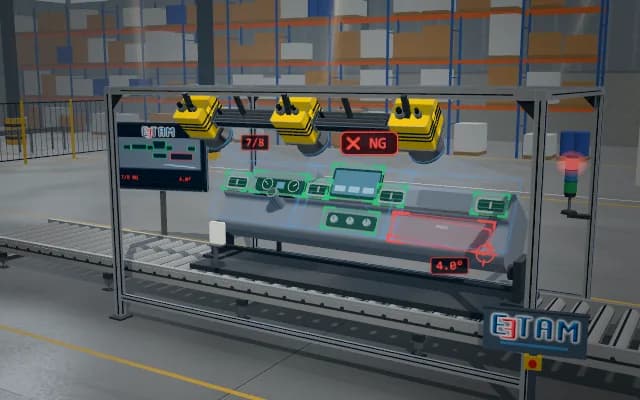
نظام تحليل لوحة القيادة وفحصها
التصوير متعدد الكاميراتفحص الوجود / النوعقياس المحاذاة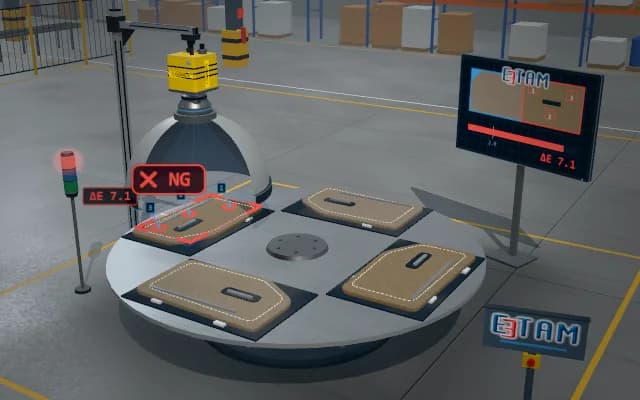
فحص جودة لون الكسوة الداخلية
قياس اللونإضاءة قبّيةمقارنة ΔE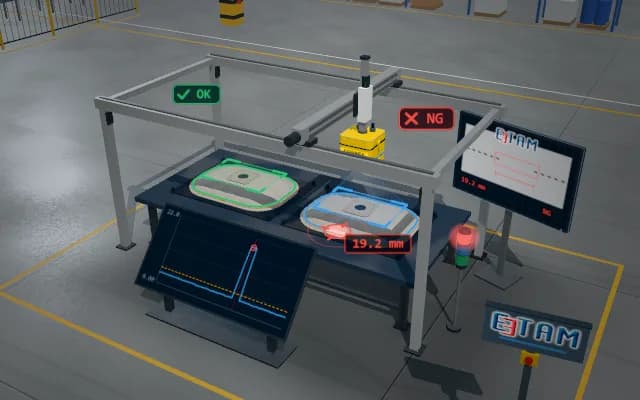
فحص خياطة الوسادة الهوائية وجودة سطحها
تتبّع خط الخياطةقياس خطوة الغرزفحص الأسطح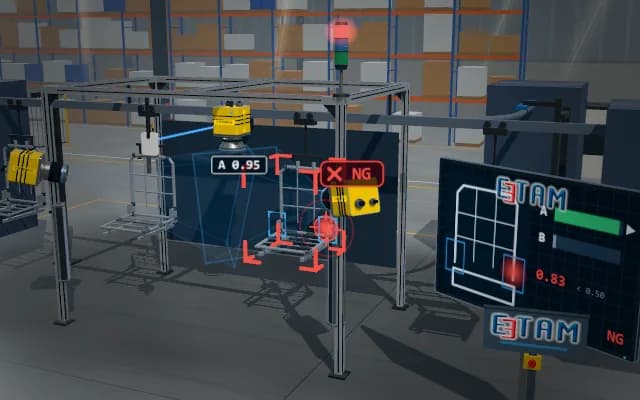 الذكاء الاصطناعي
التعرف على الطراز وكشف عيوب اللحام في هياكل المقاعد
التعلم العميقالتصنيفكشف الشذوذ
المكابح والهيكل السفلي03
التجميع العام والقياس وإمكانية التتبع07
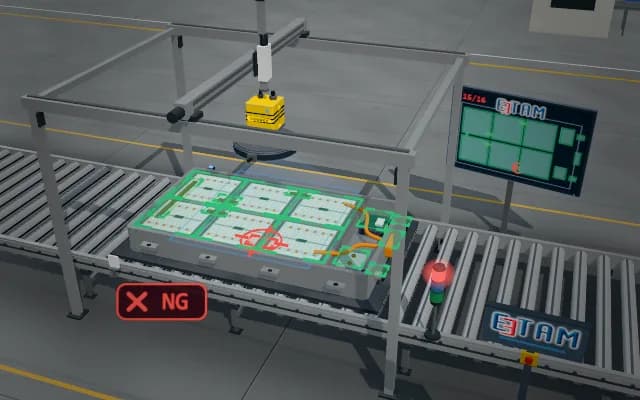
فحص المكونات وتموضعها في إنتاج السيارات / المركبات الكهربائية
الوجود / الغيابمطابقة القوالبقياس الموضع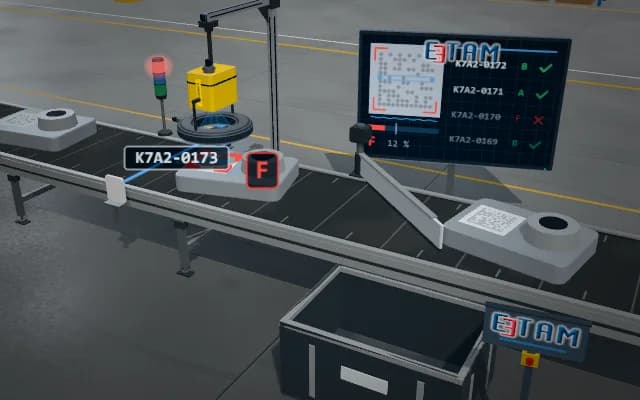
قراءة رموز DataMatrix وإمكانية التتبع في إنتاج الموردين
قراءة الرموزتقييم جودة DPMإضاءة منخفضة الزاوية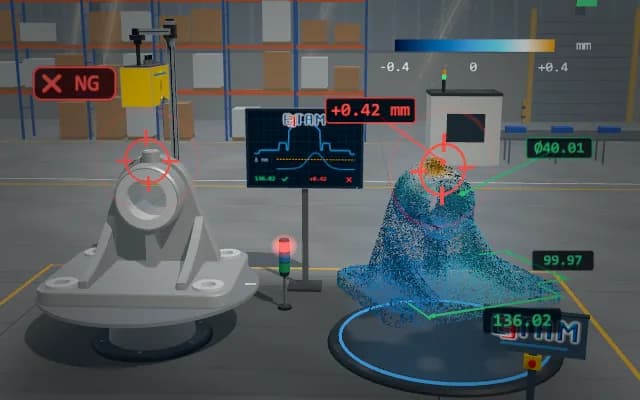
قياس هندسي 3D دون تلامس للقطع المسبوكة
المسح المقطعي بالليزرسحابة النقاطخريطة الانحراف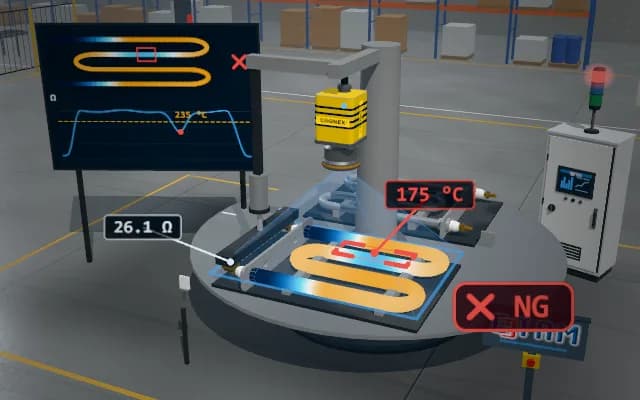
نظام فحص عناصر التسخين واختبارها
الاختبار الكهربائيالتصوير الحراريمقطع الحرارة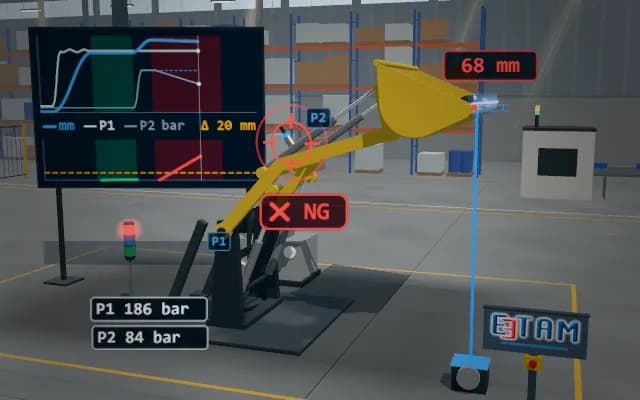
اختبار هيدروليك المحمّل الأمامي للجرار
قياس الضغطاستشعار الموضعاختبار انخفاض الضغط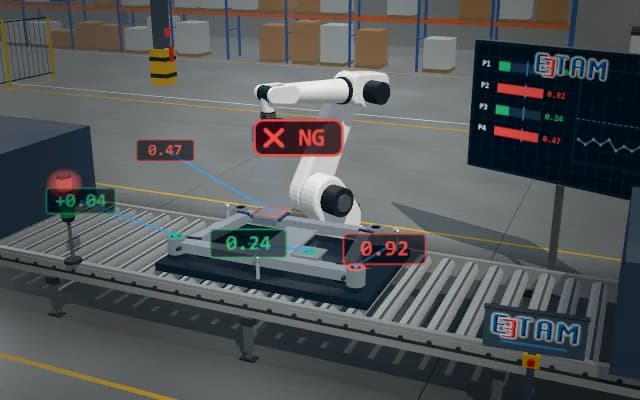
القياس 3D بالروبوت على الخط لقطع الإطار الفرعي الملحومة
قياس 3D على الخطGD&Tموضع الثقب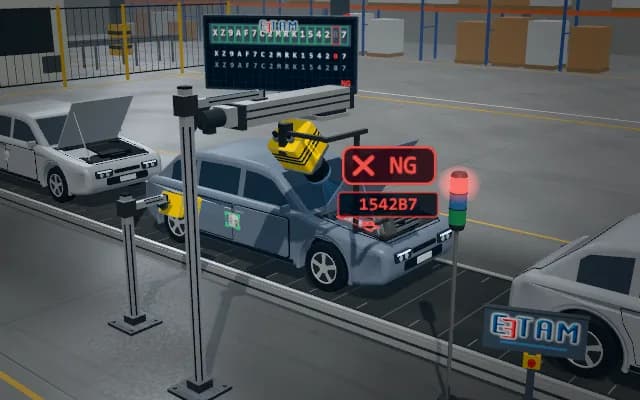
التحقق من رقم الهيكل وملصق النوع
OCRإضاءة منخفضة الزاويةالتحقق من الرمز
تطبيقات متقدمة مستندة إلى الأبحاث11
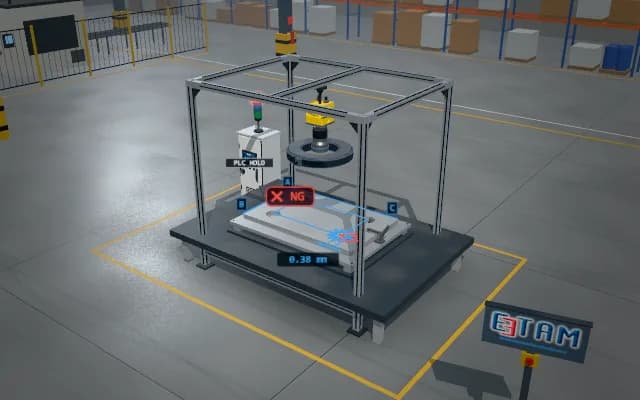
موضع الثقوب المحاذى للمرجع والتفاوتات الهندسية على ألواح الوصل
محاذاة المرجعفرجار الحوافموضع الثقب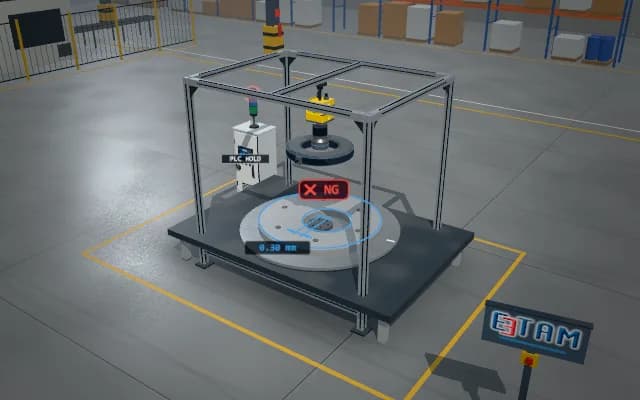
قياس تمركز الحافتين الداخلية والخارجية للأقراص المكبوسة
توفيق الدائرةمركزانالتمركز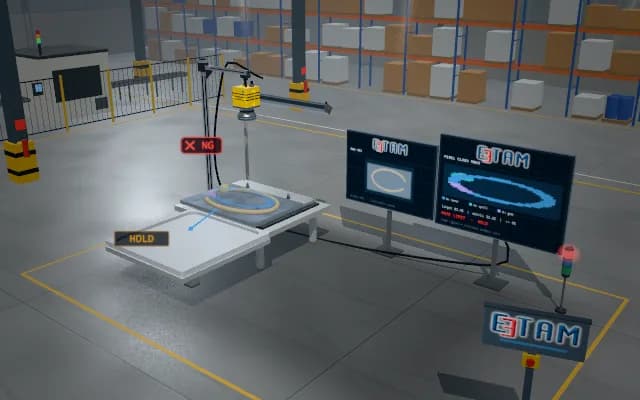 الذكاء الاصطناعي
أقنعة على مستوى البكسل تفصل فجوات خط اللاصق عن الطفح
مفهوم مدعوم بالبحثفصل الصورة الخام عن التحليلقناع بكسلي / قناع مثيلات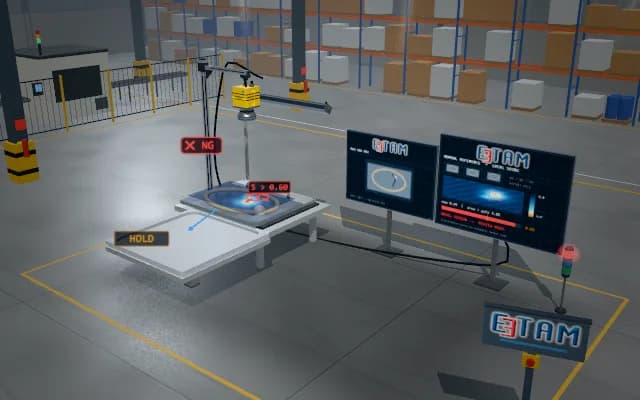 الذكاء الاصطناعي
خرائط انحراف من الأمثلة الطبيعية فقط لانعكاس المادة اللاصقة
مفهوم مدعوم بالبحثفصل الصورة الخام عن التحليلدرجة موضعية من الأمثلة الطبيعية فقط الذكاء الاصطناعي
وكيل قائم على الأدلة لتحديد السبب الجذري للعيوب المرئية
أدلة للقراءة فقطتنسيق الأدواتموافقة بشرية الذكاء الاصطناعي
مضاهاة جيب الحامل وهوية القطعة
مسار المنتجربط الهويةربط الحكم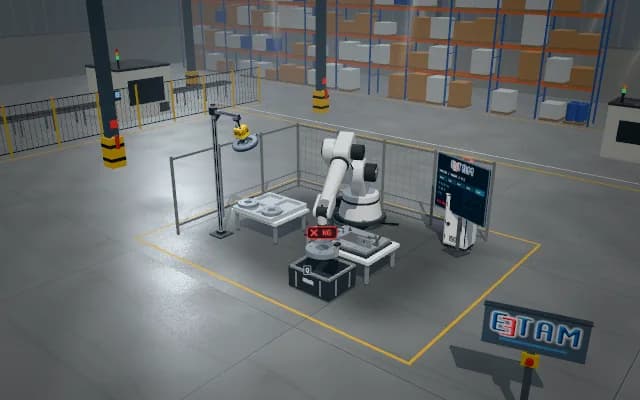
وضع مكونات مختلفة في مقاعد موجَّهة لأطقم التجميع
هدف محدد بالرؤيةتأكيد الإمساكالنقل الفعلي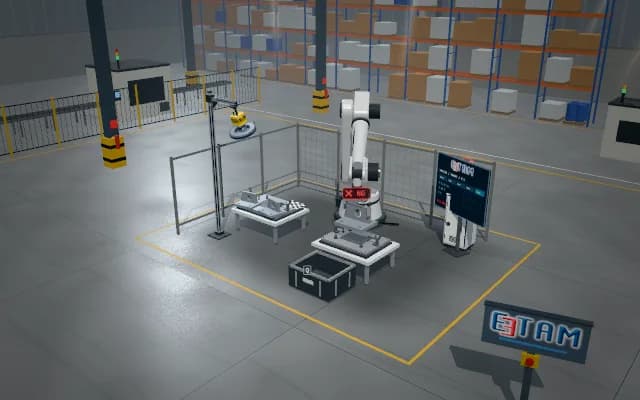
تطبيق إزاحات الروبوت وفق انزياحات التجهيزة المحددة بالرؤية
الصورة الحاليةربط الإحداثياتحركة متحكَّم فيها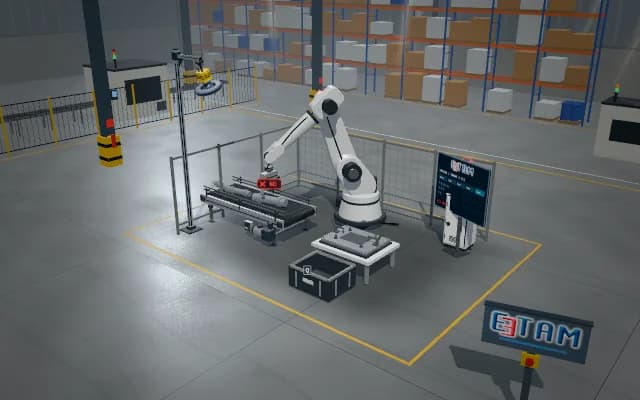
التحقق من وجود القطعة والإمساك قبل النقل
الصورة الحاليةربط الإحداثياتحركة متحكَّم فيها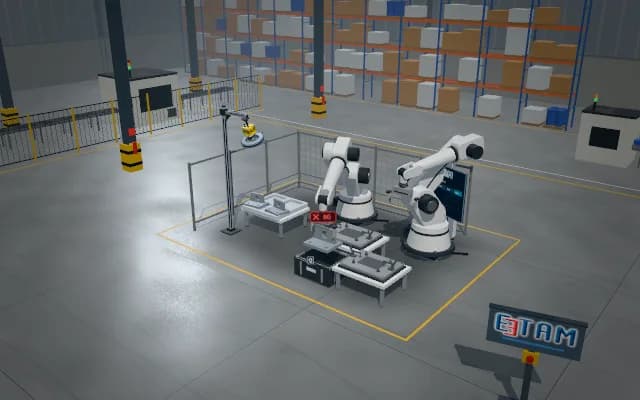
تسليم قابل للتتبع للقطع بين روبوتين عبر تجهيزة وسيطة
خط الإنتاجهوية القطعةالإمساك والاستلام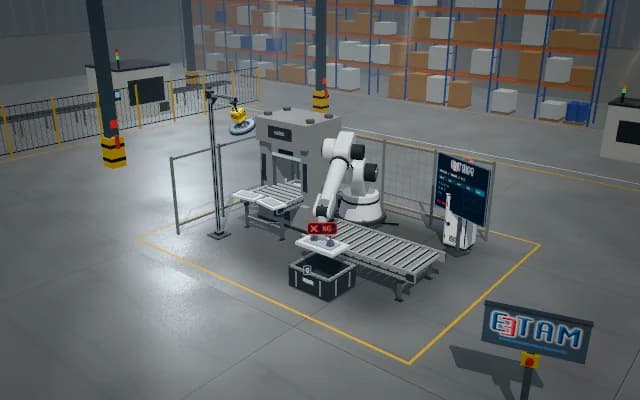
فحص قطع الصاج وتخزينها مؤقتًا عند مخرج المكبس
خط الإنتاجهوية القطعةالإمساك والاستلام
مفاهيم مشاريع منطلقة من المتطلبات05
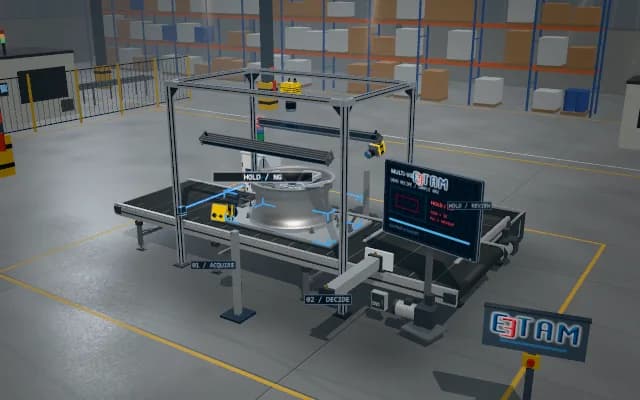 الذكاء الاصطناعي
تمييز طرازات العجلات التوأم بأدلة المنظرين العلوي والجانبي
مفهوم قائم على المتطلباتمناظر متعددةPLC وسجل الأدلة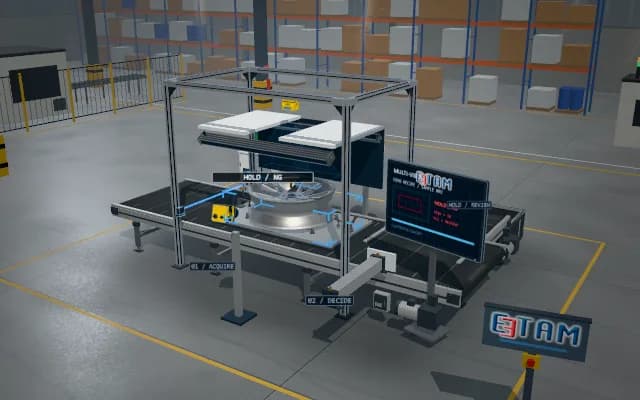 الذكاء الاصطناعي
فحص الشذوذ في الأحرف البارزة داخل العجلات
مفهوم قائم على المتطلباتمناظر متعددةPLC وسجل الأدلة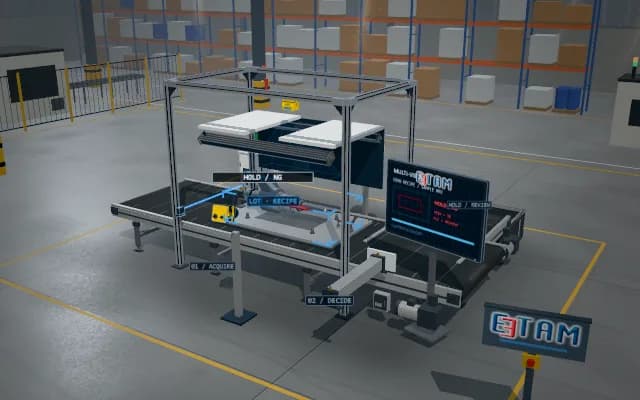
إضاءة نصف نفقية ووصفات OCR على الحاقنات المنحنية
مفهوم قائم على المتطلباتمناظر متعددةPLC وسجل الأدلة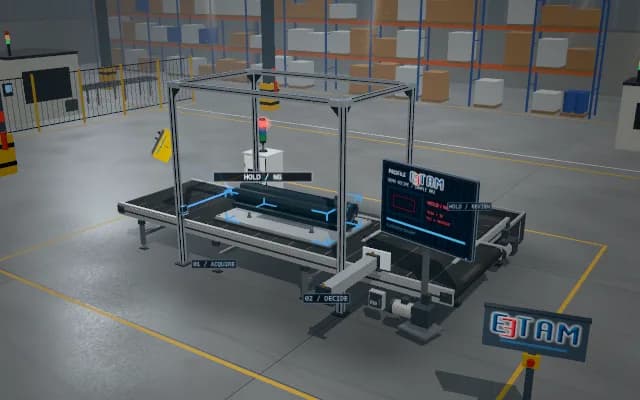
فحص المقطع وزوائد التشغيل في البروفيلات المبثوقة استنادًا إلى المرجع
مفهوم قائم على المتطلباتمسح البروفيلاتPLC وسجل الأدلة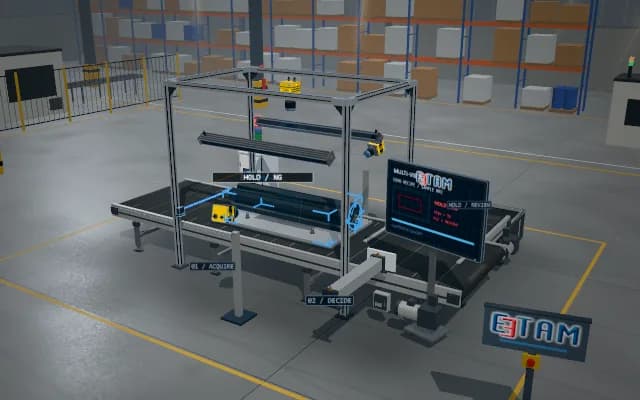
التحقق من وجود القالب والسدادة حسب عائلة البروفيل
مفهوم قائم على المتطلباتمناظر متعددةPLC وسجل الأدلة
المشاهد محاكاة توضيحية؛ وهي ليست مراجع لعملاء ولا ضمانات للأداء.
تصميم أنظمة الرؤية
لنقيّم تطبيقك معًا
نختبر عينتك في مختبرنا ونقدم تقريرًا عن اختيار الدقة والبصريات والإضاءة.