


التقاط القطع المعدنية الصفائحية من الحاويات بالروبوت ووضعها في تجهيزات اللحام
تُمسح القطع المعدنية الصفائحية الموضوعة عشوائيًا في حاوية من الأعلى بكاميرا 3D. يُلاءَم نموذج القطعة مع سحابة النقاط ويُختار أعلى قطعة يمكن التقاطها دون تصادم؛ فيمسكها الروبوت ويضعها في تجهيزة اللحام. وتُوضع جانبًا القطعة التي لا تطابق النموذج.
تُرسَل وضعية القطعة المختارة إلى الروبوت كإزاحة إمساك؛ وبعد استقرار القطعة في التجهيزة يُشغَّل روبوت اللحام. وتُلقى القطعة ذات خطأ الملاءمة المرتفع في حاوية الرفض، ويُبلَّغ PLC الخلية عندما تفرغ الحاوية.
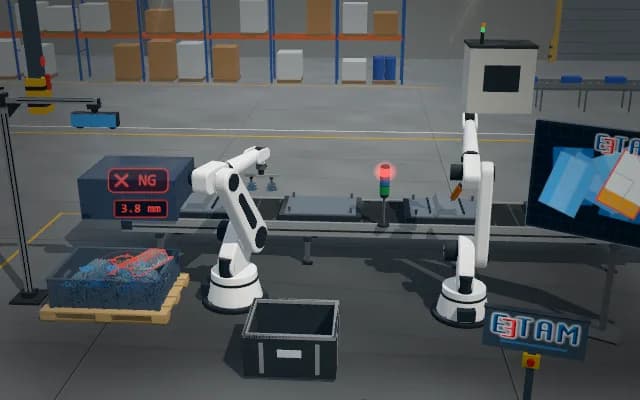
- 01 مسح 3D
- 02 ملاءمة النموذج
- 03 الالتقاط
- 04 الوضع
- 05 اللحام
تُمسح الحاوية بالضوء المهيكل وتُبنى سحابة نقاط.
- القطع المرشّحة
- —
- خطأ الملاءمة
- —
- ميل القطعة
- —
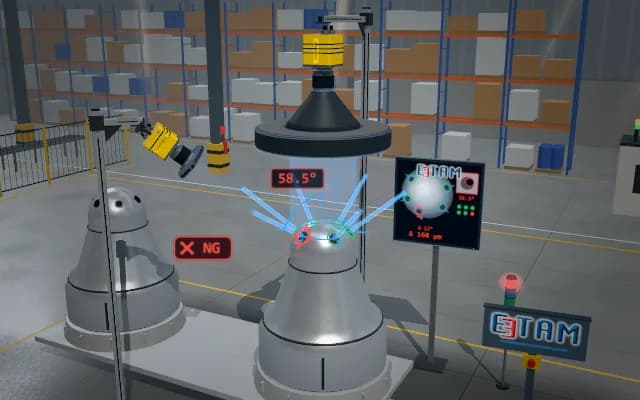
المشاهد محاكاة توضيحية؛ وهي ليست مراجع لعملاء ولا ضمانات للأداء.
الحاجة
الصفائح المعدنية المكبوسة رقيقة ومرنة وعاكسة: يترك الوهج فجوات في سحابة النقاط وتبدو القطع المتداخلة كقطعة واحدة. وتستقر كل قطعة بزاوية مختلفة في الحاوية، وقد يصطدم القابض بجدار الحاوية.
نهج الحل
تلتقط كاميرا 3D فوق الحاوية سحابة النقاط بالضوء المهيكل. يُبحث عن نموذج القطعة في السحابة ويُلاءَم مع كل قطعة مرشّحة؛ ويفصل خطأ الملاءمة المتبقي القطع المشوهة أو المتداخلة. وتُرتَّب القطع المرشّحة حسب الارتفاع وإمكانية الوصول، ويُتحقق من مسار القابض مقابل جدران الحاوية.
خطوات العملية
- 01
مسح 3D
تُمسح الحاوية بالضوء المهيكل وتُبنى سحابة نقاط.
- 02
ملاءمة النموذج
يُلاءَم نموذج القطعة مع القطع المرشّحة ويُختار أعلاها.
- 03
الالتقاط
ينزل الروبوت على مسار خالٍ من التصادم ويمسك القطعة.
- 04
الوضع
تُوضع القطعة في التجهيزة أو في حاوية الرفض.
- 05
اللحام
يلحم روبوت اللحام القطعة الموجودة في التجهيزة.
تطبيقات ذات صلة
لنقيّم تطبيقك معًا
نختبر عينتك في مختبرنا ونقدم تقريرًا عن اختيار الدقة والبصريات والإضاءة.