


فرز لوحات النفايات الإلكترونية بالروبوت حسب الدرجة البصرية
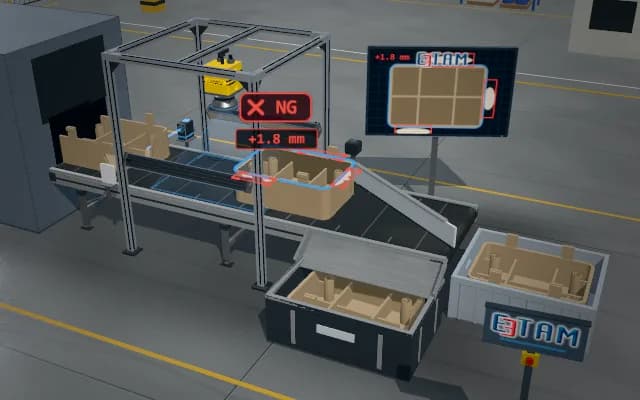
تُصوَّر لوحات النفايات الإلكترونية تحت إضاءة مضبوطة. وتتحول كثافة المكونات المرئية وشكل اللوحة إلى درجة؛ وينقل الروبوت اللوحات المقبولة إلى حاوية الاسترداد والأمثلة غير المؤكدة إلى حاوية المراجعة.
تُرسَل الدرجة البصرية ودرجة القرار ووضعية الإمساك والحاوية المستهدفة إلى PLC والروبوت. وتُوجَّه اللوحة غير المؤكدة إلى المراجعة؛ ولا يقدّر هذا التصور القيمة الاقتصادية أو المحتوى المعدني.
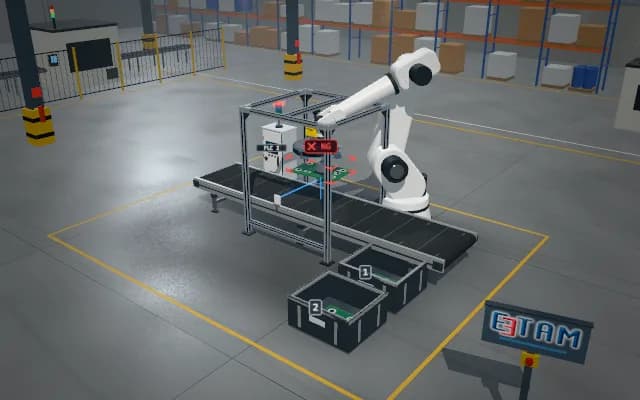
- 01 التغذية
- 02 الإطلاق والالتقاط
- 03 التحليل
- 04 الفئة والموضع
- 05 الفرز المضبوط
تتقدم اللوحة إلى موضع التصوير.
- الفئة المقبولة
- —
- درجة القرار
- —
- المخرج المستهدف
- —
المشاهد محاكاة توضيحية؛ وهي ليست مراجع لعملاء ولا ضمانات للأداء.
الحاجة
تختلف ترتيبات مكونات اللوحات وحوافها المكسورة وزوايا وصولها. ولا يمكن للدرجة البصرية أن تحل محل القياس الكيميائي المباشر لتركيب المادة أو قيمتها الاقتصادية.
نهج الحل
تلتقط كاميرا علوية وإضاءة حلقية ومستشعر إطلاق صورة مستقرة للوحة. ويُصنَّف الكفاف الخارجي وتوزيع المكونات المرئية معًا. وتُحوَّل الوضعية إلى إحداثيات الروبوت؛ ويُسند المثال ذو درجة القرار غير الكافية إلى المراجعة.
خطوات العملية
- 01
التغذية
تتقدم اللوحة إلى موضع التصوير.
- 02
الإطلاق والالتقاط
يُطلق المستشعر الضوئي التقاط صورة علوية لوجه اللوحة.
- 03
التحليل
يُسهم الكفاف ومظهر المكونات في درجة التصنيف.
- 04
الفئة والموضع
تُسند نقطة الإمساك والحاوية المستهدفة إلى وحدة التحكم.
- 05
الفرز المضبوط
يرفع الروبوت اللوحة وينزلها في الحاوية المختارة.
تطبيقات ذات صلة
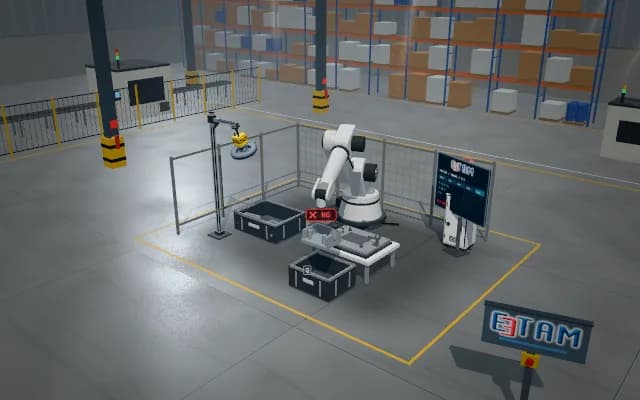
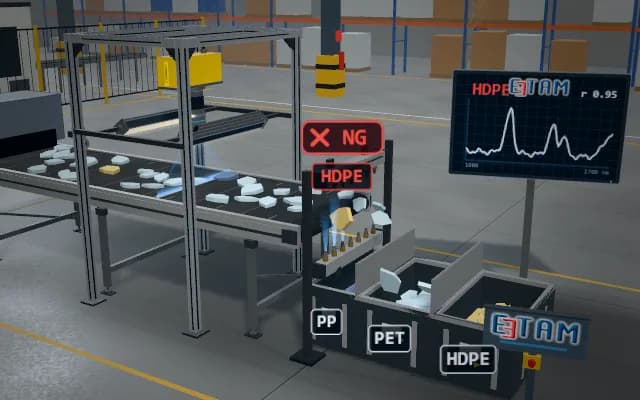
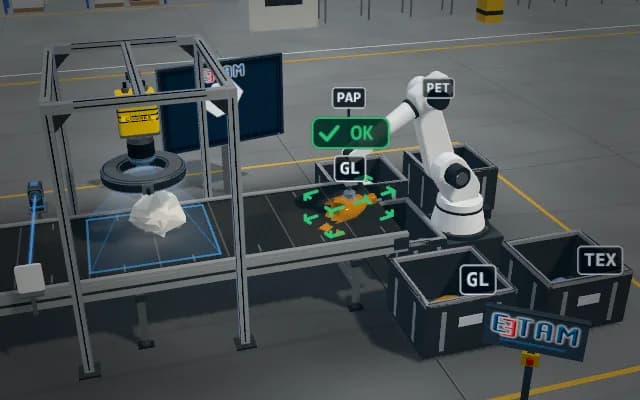
لنقيّم تطبيقك معًا
نختبر عينتك في مختبرنا ونقدم تقريرًا عن اختيار الدقة والبصريات والإضاءة.