

Elektronik atık kartlarında görsel sınıfla robotik ayrıştırma
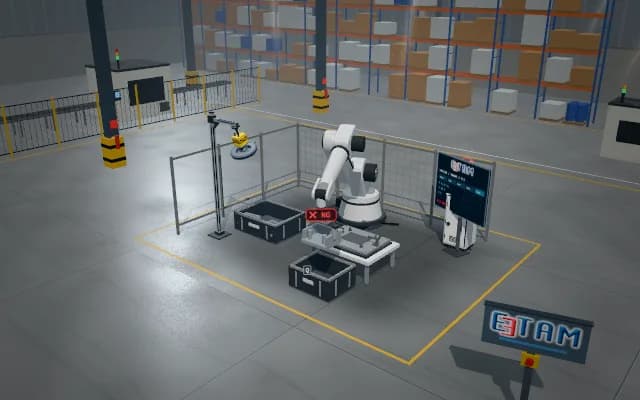
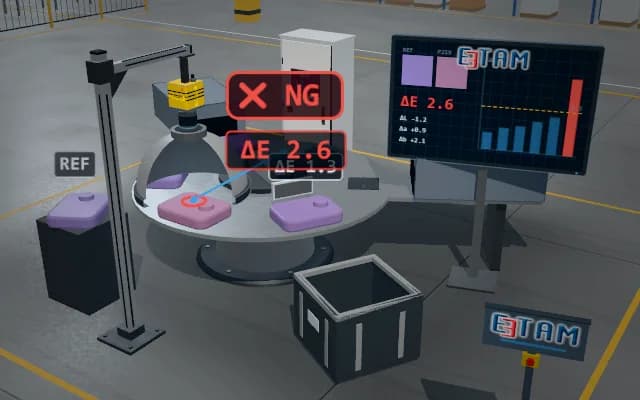
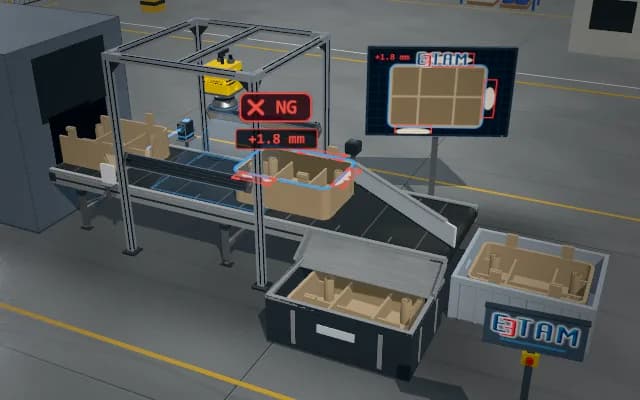
Farklı elektronik atık kartları kontrollü ışık altında görüntülenir. Görsel bileşen yoğunluğu ve kart biçimi sınıfa çevrilir; robot kabul edilen kartı geri kazanım kasasına, belirsiz örneği inceleme kasasına taşır.
Görsel sınıf, karar skoru, tutma konumu ve hedef kasa PLC ile robota aktarılır. Belirsiz kart incelemeye ayrılır; bu konsept ekonomik değer veya metal içeriği tahmini yapmaz.

- 01 Besleme
- 02 Tetik ve görüntü
- 03 Analiz
- 04 Sınıf ve konum
- 05 Kontrollü ayırma
Kart görüntüleme konumuna ilerler.
- Kabul edilen sınıf
- —
- Karar skoru
- —
- Hedef çıkış
- —
Sahneler temsilî simülasyonlardır; müşteri referansı veya performans garantisi değildir.
İhtiyaç
Kartların bileşen dizilimi, kırık kenarları ve geliş açısı değişkendir. Görsel sınıf malzeme içeriği veya ekonomik değer için doğrudan kimyasal ölçüm yerine kullanılamaz.
Çözüm yaklaşımı
Üst kamera, halka ışık ve tetik sensörü kartın kararlı görüntüsünü alır. Kart dış konturu ile görünen bileşen dağılımı birlikte sınıflanır. Konum robot koordinatına dönüştürülür; yeterli karar skoru olmayan örnek inceleme çıkışına atanır.
Süreç adımları
- 01
Besleme
Kart görüntüleme konumuna ilerler.
- 02
Tetik ve görüntü
Fotosel tetikler, üst kamera kartın yüzünü alır.
- 03
Analiz
Kontur ve bileşen görünümü bir sınıf skoruna bağlanır.
- 04
Sınıf ve konum
Tutma noktası ve hedef kasa kontrol sistemine atanır.
- 05
Kontrollü ayırma
Robot kartı kaldırır, seçilen kasaya indirir.
İlgili uygulamalar



Uygulamanızı birlikte fizibilite edelim
Numunenizi laboratuvarımızda test eder; çözünürlük, optik ve aydınlatma seçimini raporlarız.