


التقاط الصواني البلاستيكية نصف الشفافة من الرصّات بالروبوت
يُحدَّد موضع الصينية العليا في الرصّة من بيانات الحافة والارتفاع. وينزل الروبوت إلى نقطة الإمساك المختارة؛ فيضع صينية واحدة على سير النقل، بينما يمنع اكتشافُ صينية مزدوجة الالتقاطَ.
تُرسل وضعية إمساك الصينية المعتمدة إلى وحدة تحكم الروبوت. وتمنع الطبقة المزدوجة أو بيانات الحافة غير الكافية الالتقاط، وتُعلَّم الرصّة على شاشة المشغّل.
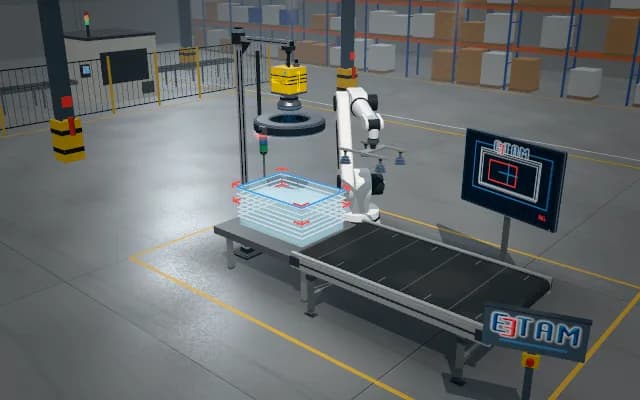
- 01 الرصّة
- 02 العمق
- 03 المطابقة
- 04 السماح
- 05 النقل
تدخل حافة الصينية العليا مجال التصوير.
- الطبقات المكتشفة
- —
- ارتفاع الحافة
- —
المشاهد محاكاة توضيحية؛ وهي ليست مراجع لعملاء ولا ضمانات للأداء.
الحاجة
قد تكون بيانات العمق من الصينية نصف الشفافة متقطعة. والحواف المتداخلة متقاربة؛ وظنّ صينيتين ملتصقتين صينية واحدة قد يُفسد الإمساك.
نهج الحل
تستخلص كاميرا 3D علوية ملائمة للأسطح الشفافة حافة الصينية وارتفاعها. وتُطابَق الحواف الصالحة مع نموذج الصينية؛ ويُتحقق من مستوى الإمساك والمسافة بين الطبقات. وبعد تأكيد طبقة واحدة، يلتقط الروبوت ذو القابض بالتفريغ الصينية ويضعها.
خطوات العملية
- 01
الرصّة
تدخل حافة الصينية العليا مجال التصوير.
- 02
العمق
تُستخلص عينات الحافة والارتفاع.
- 03
المطابقة
يُتحقق من المسافة بين الطبقات مقارنةً بنموذج الصينية.
- 04
السماح
تسمح الطبقة الواحدة بالالتقاط.
- 05
النقل
يضع الروبوت صينية واحدة، وينتظر عند وجود طبقة مزدوجة.
تطبيقات ذات صلة
لنقيّم تطبيقك معًا
نختبر عينتك في مختبرنا ونقدم تقريرًا عن اختيار الدقة والبصريات والإضاءة.