

Yarı saydam plastik tepsilerin yığından robotik alınması
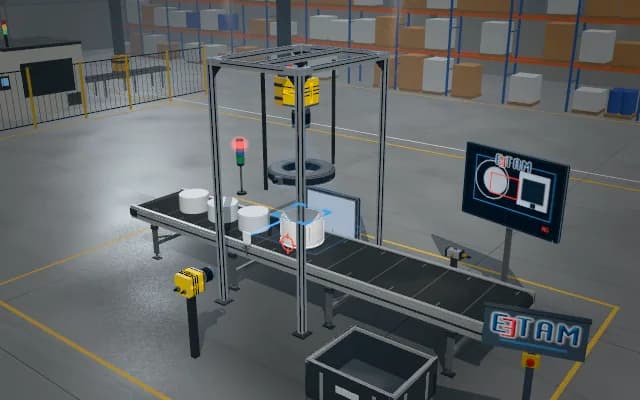
Yığının üst tepsisi kenar ve yükseklik verisinden bulunur. Robot seçilen kavrama noktasına iner; tek tepsiyi taşıma bandına bırakır, çift tepsi algılandığında alma hareketi engellenir.
Doğrulanan tepsinin kavrama konumu robot kontrolüne gönderilir. Çift katman ya da yetersiz kenar verisinde alma izni kesilir ve operatör ekranında yığın işaretlenir.

- 01 Yığın
- 02 Derinlik
- 03 Eşleme
- 04 İzin
- 05 Taşıma
Üst tepsinin kenarı görüntü alanına alınır.
- Algılanan katman
- —
- Kenar yüksekliği
- —
Sahneler temsilî simülasyonlardır; müşteri referansı veya performans garantisi değildir.
İhtiyaç
Yarı saydam tepsiden gelen derinlik verisi kesintili olabilir. İç içe geçen kenarlar birbirine yakındır; iki yapışık tepsiyi tek parça sanmak kavramayı bozabilir.
Çözüm yaklaşımı
Saydam yüzeye uygun üst 3B kamera tepsi kenar hattını ve yüksekliğini çıkarır. Geçerli kenarlar tepsi modeliyle eşlenir; kavrama düzlemi ve katman aralığı denetlenir. Tek katman doğrulanırsa vakumlu robot alma ve bırakma hareketini yapar.
Süreç adımları
- 01
Yığın
Üst tepsinin kenarı görüntü alanına alınır.
- 02
Derinlik
Kenar ve yükseklik örnekleri çıkarılır.
- 03
Eşleme
Katman aralığı tepsi modeliyle denetlenir.
- 04
İzin
Tek katmanda alma izni verilir.
- 05
Taşıma
Robot tek tepsiyi bırakır; çift katmanda bekler.
İlgili uygulamalar



Uygulamanızı birlikte fizibilite edelim
Numunenizi laboratuvarımızda test eder; çözünürlük, optik ve aydınlatma seçimini raporlarız.