

Fikstür kaymasını görüntüyle bularak robot ofseti uygulama
Güncel fikstür ofseti ile yerleştirilen braket aynı çevrim kaydında gösterilir. Referans bulunamazsa veya hedef yuva doluysa nominal poza körlemesine devam edilmez. Görüş, robot ve PLC durumları temsilî bir çözüm konseptidir.
Güncel fikstür ofseti ile yerleştirilen braket aynı çevrim kaydında gösterilir. Referans bulunamazsa veya hedef yuva doluysa nominal poza körlemesine devam edilmez.

- 01 Görüntü ve referans
- 02 Poz ve değerlendirme
- 03 Kavrama ve kaldırma
- 04 Kontrollü taşıma
- 05 Son kontrol ve kayıt
Braket ve hedef fikstürün referansı ayrı görüntü bağlamlarında bulunur.
- Temsilî poz farkı
- —
- Temsilî kavrama teyidi
- —
- Tamamlanan transfer
- —
Sahneler temsilî simülasyonlardır; müşteri referansı veya performans garantisi değildir.
İhtiyaç
Montaj fikstürü nominal konumundan kaydığında sabit robot hedefi yanlış yuvaya yaklaşabilir. Parçanın pozu ile hedef fikstürün güncel konumu ayrı bulunmalı; eski ofset yeni çevrime taşınmamalıdır.
Çözüm yaklaşımı
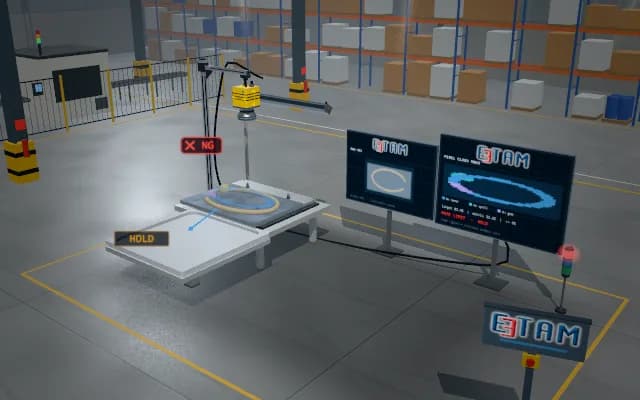
Parça ile fikstür referansı ayrı görüntü bölgelerinde bulunur. Öğretilen referansa göre fikstür farkı robot koordinatındaki yerleştirme hedefiyle eşlenir. Braket kavranıp kaldırılır, ofsetli hedefe taşınır ve bırakılır; son oturma nominal referans ve güncel fikstür bağlamıyla denetlenir.
Süreç adımları
- 01
Görüntü ve referans
Braket ve hedef fikstürün referansı ayrı görüntü bağlamlarında bulunur.
- 02
Poz ve değerlendirme
Güncel fikstür farkı yerleştirme hedefiyle eşlenir; nominal ve ofsetli pozlar ayrılır.
- 03
Kavrama ve kaldırma
Braket kaynak yuvadan kavranır ve kaldırılır.
- 04
Kontrollü taşıma
Braket güncel ofset uygulanmış fikstür hedefinin üstüne taşınır.
- 05
Son kontrol ve kayıt
Braket indirilip bırakılır; oturma ve referans bağlamı son görüntüyle denetlenir.
İlgili uygulamalar





Uygulamanızı birlikte fizibilite edelim
Numunenizi laboratuvarımızda test eder; çözünürlük, optik ve aydınlatma seçimini raporlarız.