

Transfer öncesi tutucuda parça varlığı ve kavrama doğrulama
Kapanma, parça varlığı ve son hedef teyidi aynı transfer kaydına bağlanır. Boş veya belirsiz kavrama transfer tamamlandı sayılmaz; yeniden kontrol gerekir. Görüş, robot ve PLC durumları temsilî bir çözüm konseptidir.
Kapanma, parça varlığı ve son hedef teyidi aynı transfer kaydına bağlanır. Boş veya belirsiz kavrama transfer tamamlandı sayılmaz; yeniden kontrol gerekir.

- 01 Görüntü ve referans
- 02 Poz ve değerlendirme
- 03 Kavrama ve kaldırma
- 04 Kontrollü taşıma
- 05 Son kontrol ve kayıt
Kaynak milin görüntüsü alınır; kavrama bölgesi tanımlanır.
- Temsilî poz farkı
- —
- Temsilî kavrama teyidi
- —
- Tamamlanan transfer
- —
Sahneler temsilî simülasyonlardır; müşteri referansı veya performans garantisi değildir.
İhtiyaç
Tutucunun kapanmış olması milin doğru kavrandığını tek başına göstermez. Boş kapanma, yanlış yükseklik veya kaymış parça transfer sırasında fark edilirse süreç kaydı eksik kalır; görüntü ve tutucu durumu birlikte izlenmelidir.
Çözüm yaklaşımı
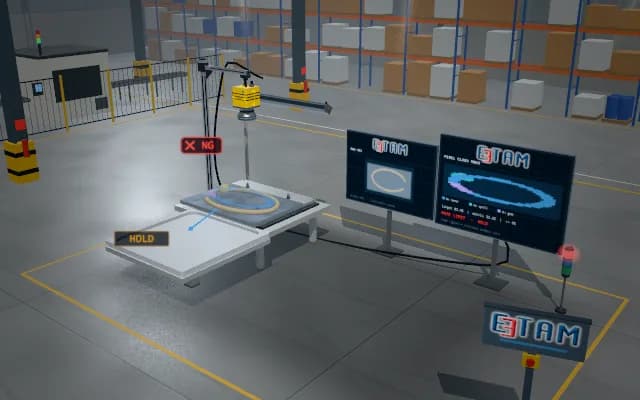
Kaynak milin pozu bulunur; yaklaşım ve tutucu kapanması temsil edilir. Tutucudaki parça varlığı ve konumu görüntüyle, kavrama durumu ayrı sinyalle eşlenir. Mil kaldırılıp hedefe taşınır; bırakma sonrası hedef varlığı kontrol edilir. Yüzde gösterge gerçek kuvvet ölçümü değildir.
Süreç adımları
- 01
Görüntü ve referans
Kaynak milin görüntüsü alınır; kavrama bölgesi tanımlanır.
- 02
Poz ve değerlendirme
Mil pozu ile tutucu yaklaşımı eşlenir; görüntü ve sinyal teyitleri ayrılır.
- 03
Kavrama ve kaldırma
Tutucu kapanır, parça varlığı teyit edilir ve mil kaynaktan kaldırılır.
- 04
Kontrollü taşıma
Teyitli mil tutucuya bağlı olarak hedefe taşınır; kavrama durumu izlenir.
- 05
Son kontrol ve kayıt
Mil hedefe indirilip bırakılır; son varlık teyidi transfer kaydını tamamlar.
İlgili uygulamalar





Uygulamanızı birlikte fizibilite edelim
Numunenizi laboratuvarımızda test eder; çözünürlük, optik ve aydınlatma seçimini raporlarız.