

Başarısız tutmada yeniden görüntüleme ve kontrollü yeniden alma
İlk deneme ile yeniden görüntüleme ayrı olaylar olarak korunur. Yalnız güncel hedef ve kavrama teyidi sanal yeniden alımı tamamlar; sınırsız otomatik tekrar gösterilmez. Görüş, robot ve PLC durumları temsilî bir çözüm konseptidir.
İlk deneme ile yeniden görüntüleme ayrı olaylar olarak korunur. Yalnız güncel hedef ve kavrama teyidi sanal yeniden alımı tamamlar; sınırsız otomatik tekrar gösterilmez.
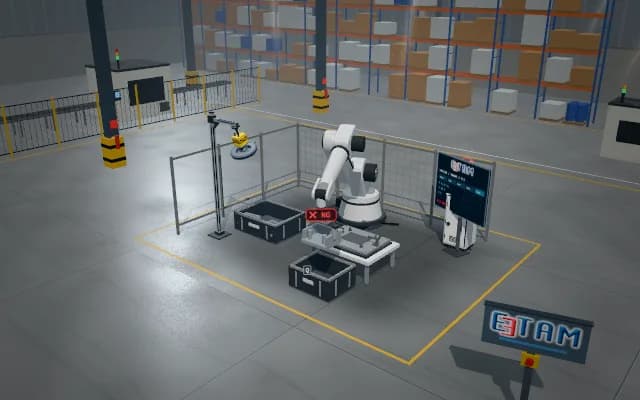
- 01 Görüntü ve referans
- 02 Poz ve değerlendirme
- 03 Kavrama ve kaldırma
- 04 Kontrollü taşıma
- 05 Son kontrol ve kayıt
Kaynak parça görüntüsü ile ilk kavrama olayının bağlamı gösterilir.
- Temsilî poz farkı
- —
- Temsilî kavrama teyidi
- —
- Tamamlanan transfer
- —
Sahneler temsilî simülasyonlardır; müşteri referansı veya performans garantisi değildir.
İhtiyaç
İlk kavrama başarısız olduğunda plastik parça kaynakta kayabilir. Önceki pozu tekrar kullanmak aynı hatayı büyütebilir; yeniden deneme güncel görüntü, kavrama teyidi ve sınırlandırılmış süreç sırasıyla ilişkilendirilmelidir.
Çözüm yaklaşımı
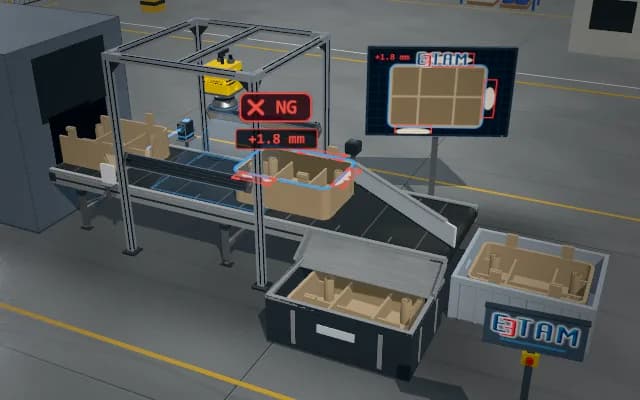
İlk kavrama durumu ile kaynak parçanın varlığı karşılaştırılır; başarısızlıkta eski hedef tutulur. Yeni görüntüden güncel poz adayı gösterilir ve yeniden alım sırası temsil edilir. Parça kavranıp kaldırılır, hedefe taşınır ve bırakılır; belirsizlikte tamamlanma izni bekletilir.
Süreç adımları
- 01
Görüntü ve referans
Kaynak parça görüntüsü ile ilk kavrama olayının bağlamı gösterilir.
- 02
Poz ve değerlendirme
Başarısızlıkta eski hedef tutulur; yeniden görüntüleme güncel aday pozu oluşturur.
- 03
Kavrama ve kaldırma
Güncel adayda kontrollü yeniden kavrama ve kaldırma temsil edilir.
- 04
Kontrollü taşıma
Teyitli parça hedefe taşınır; ilk deneme ile yeni olay kaydı ayrı korunur.
- 05
Son kontrol ve kayıt
Bırakma ve son varlık teyidi yeniden alımı tamamlar; belirsizlik incelemede kalır.
İlgili uygulamalar



Uygulamanızı birlikte fizibilite edelim
Numunenizi laboratuvarımızda test eder; çözünürlük, optik ve aydınlatma seçimini raporlarız.