


التقاط أثقال الموازنة من الأكوام وتركيبها روبوتيًا
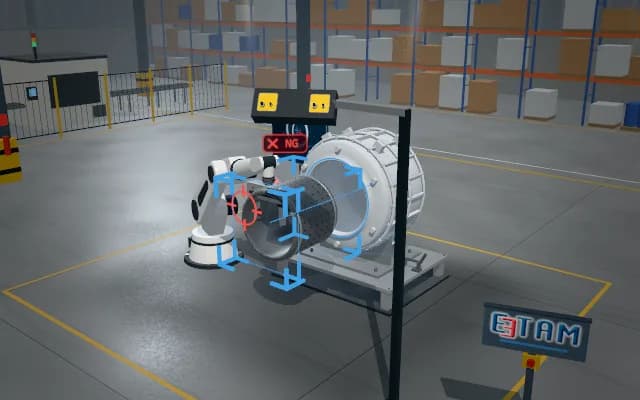
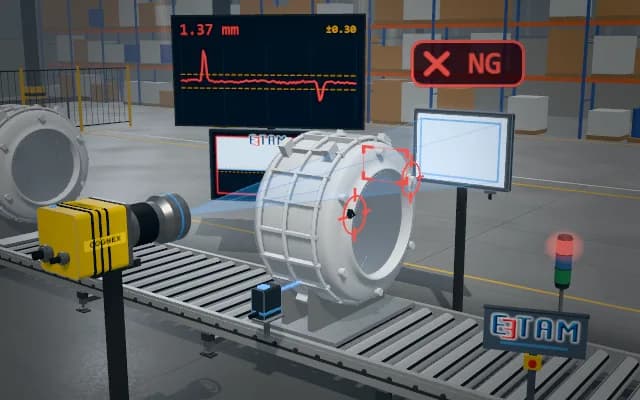
يُحدَّد موضع أثقال الموازنة الداكنة على المنصة النقالة بحسب شكلها وحجمها في صورة 3D. ويلتقط الروبوت قطعة مناسبة، ويوجّهها على السير الناقل، ويضعها في نقطة التركيب على الأسطوانة الخارجية؛ وتُستبعد القطعة ذات الحجم الخاطئ من الاختيار.
يُرسل حجم القطعة واتجاهها ووضعية الالتقاط إلى وحدة تحكم الروبوت. ويُنقل الثقل المناسب إلى التجميع؛ أما عدم تطابق الحجم فيظهر على الشاشة وبرج الإشارة الضوئية ويُستبعد من الاختيار.
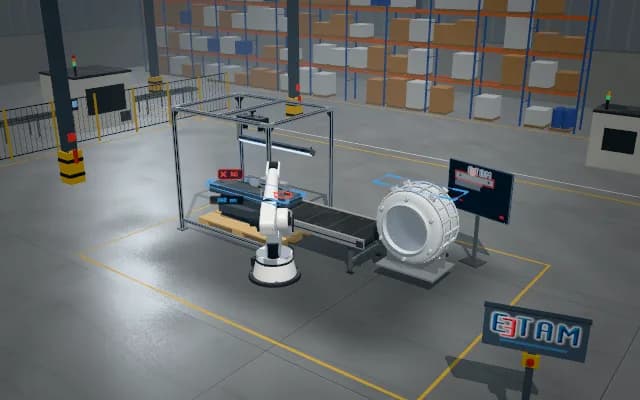
- 01 التموضع
- 02 الالتقاط
- 03 التحليل
- 04 القرار
تتوقف المنصة النقالة وتجهيزة تجميع الأسطوانة عند المحطة.
- طول القطعة
- —
- فرق الطول
- —
المشاهد محاكاة توضيحية؛ وهي ليست مراجع لعملاء ولا ضمانات للأداء.
الحاجة
تعكس الأسطح الخرسانية أو المسبوكة الداكنة قليلًا من الضوء؛ وتحجب القطع بعضها بعضًا. وقد توجد في الكومة نفسها أحجام مختلفة ذات محيطات متشابهة وأثقال مقلوبة.
نهج الحل
تُطابَق الأسطح المرئية وأنماط الثقوب في الصورة 3D العلوية مع قالب هندسي. وتحت إضاءة متحكَّم فيها ملائمة للأسطح الداكنة، يُقيَّم الحجم والاتجاه والخلوص اللازم للإمساك؛ وتُرسل إلى الروبوت وضعية قطعة يمكن الوصول إليها وتطابق الحجم المطلوب.
خطوات العملية
- 01
التموضع
تتوقف المنصة النقالة وتجهيزة تجميع الأسطوانة عند المحطة.
- 02
الالتقاط
تمسح الكاميرا العلوية أسطح الكومة المرئية بتقنية 3D.
- 03
التحليل
يُقارن الحجم والاتجاه بالقالب؛ وتُحدَّد وضعية إمساك مناسبة.
- 04
القرار
يُوجَّه الثقل المناسب ويُركَّب؛ ولا يُلتقط الثقل ذو الحجم الخاطئ.
تطبيقات ذات صلة
لنقيّم تطبيقك معًا
نختبر عينتك في مختبرنا ونقدم تقريرًا عن اختيار الدقة والبصريات والإضاءة.