

Denge ağırlıklarının yığından robotik alınması ve montajı
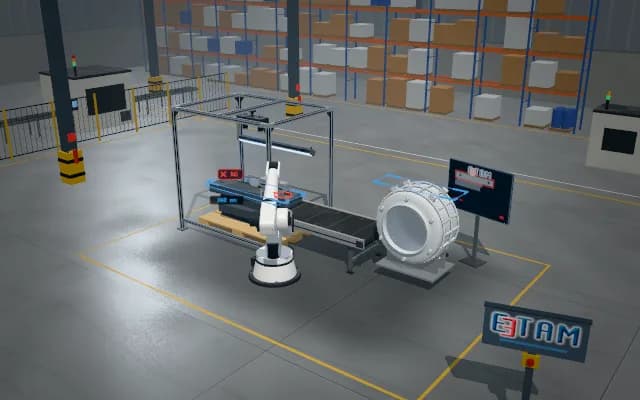
Paletteki koyu denge ağırlıkları 3B görüntüde şekil ve boylarına göre bulunur. Robot uygun parçayı alıp konveyörde yönlendirir ve dış tamburdaki montaj noktasına koyar; yanlış boydaki parça seçime alınmaz.
Parça boyu, yönü ve alma pozu robot kontrolüne aktarılır. Uygun ağırlık montaja taşınır; boy uyuşmazlığı ekran ve sinyal kulesinde gösterilerek seçimden çıkarılır.
- 01 Konumlama
- 02 Görüntü
- 03 Analiz
- 04 Karar
Palet ve tambur montaj fikstürü istasyonda durur.
- Parça boyu
- —
- Boy farkı
- —
Sahneler temsilî simülasyonlardır; müşteri referansı veya performans garantisi değildir.
İhtiyaç
Koyu beton veya döküm yüzey düşük ışık dönüşü verir; parçalar birbirini örter. Benzer konturlu farklı boylar ve ters duran ağırlıklar aynı yığında bulunabilir.
Çözüm yaklaşımı
Üstten 3B görüntüde görünen yüzey ve delik düzeni geometrik şablonla eşlenir. Koyu yüzeye uygun kontrollü aydınlatmada boy, yön ve kavrama boşluğu değerlendirilir; üretim emrinin boyuna uyan erişilebilir parçanın pozu robota verilir.
Süreç adımları
- 01
Konumlama
Palet ve tambur montaj fikstürü istasyonda durur.
- 02
Görüntü
Üst kamera yığının görünen yüzeylerini 3B olarak tarar.
- 03
Analiz
Boy ve yön şablonla karşılaştırılır; uygun kavrama pozu bulunur.
- 04
Karar
Uygun ağırlık yönlendirilip monte edilir; yanlış boy alınmaz.
İlgili uygulamalar


Uygulamanızı birlikte fizibilite edelim
Numunenizi laboratuvarımızda test eder; çözünürlük, optik ve aydınlatma seçimini raporlarız.