


تحديد مواضع اللحام النحاسي بالغاز في الضواغط وتوجيه الروبوت
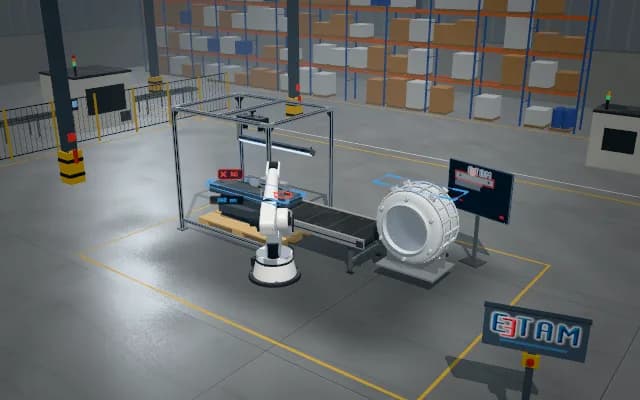
يُمسح الضاغط بمستشعرين 3D؛ وتُحدَّد وصلات الأنابيب بالغلاف في سحابة النقاط وتُرسل إلى الروبوت مع انحرافها عن الموضع المُلقَّن. ويُعاد مسح الوصلة التي لا يُعثر عليها؛ ويأخذ الروبوت المشعل إلى كل نقطة بالإحداثيات المصحّحة.
تذهب الإحداثيات المصحّحة وانحرافات الوصلات الثلاث إلى وحدة تحكم الروبوت وتُعرض في قائمة على الشاشة؛ وإذا لم يُعثر على وصلة لا يُشغَّل الروبوت ويُعاد مسح القطعة أو تُنحّى جانبًا.
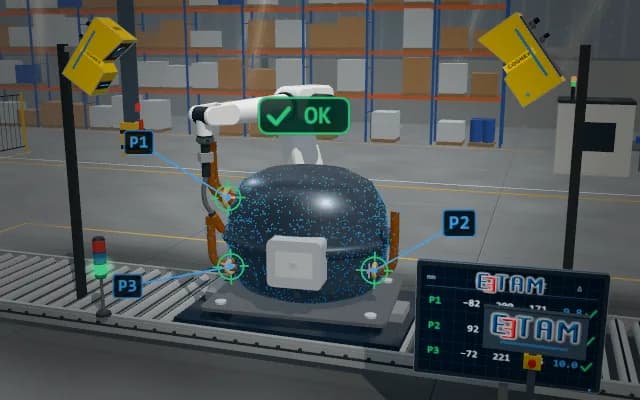
- 01 مسح 3D
- 02 تحديد الموضع
- 03 التوجيه
- 04 النتيجة
يصل الضاغط وتمسح خطوط الليزر لمستشعرين الغلاف والأنابيب.
- النقاط المعثور عليها
- —
- الهدف النشط
- —
- إزاحة الموضع
- —
المشاهد محاكاة توضيحية؛ وهي ليست مراجع لعملاء ولا ضمانات للأداء.
الحاجة
غلاف الضاغط لامع ومنحنٍ، والأنابيب رفيعة وتستقر بفارق بضعة مليمترات في كل قطعة؛ وعلى مسار مُلقَّن ثابت يُخطئ المشعل الوصلة. وقد يبقى أنبوب خلف الغلاف في ظل مستشعر واحد.
نهج الحل
يمسح ماسحان مقطعيان بالليزر 3D الغلاف من الجانبين؛ وتُدمج الرؤيتان في سحابة نقاط واحدة، فتصغر المنطقة التي يحجبها الغلاف. وتُحدَّد في السحابة الوصلات التي يلتقي فيها الأنبوب بالغلاف، ويُحسب انحرافها عن الموضع المُلقَّن وتُرسل الأهداف المصحّحة إلى الروبوت. ويُعاد مسح الوصلة غير المعثور عليها؛ وإذا بقيت مفقودة لا يُشغَّل الروبوت.
خطوات العملية
- 01
مسح 3D
يصل الضاغط وتمسح خطوط الليزر لمستشعرين الغلاف والأنابيب.
- 02
تحديد الموضع
تُحدَّد وصلات الأنابيب بالغلاف في السحابة؛ ويُعاد مسح الوصلة غير المعثور عليها.
- 03
التوجيه
يأخذ الروبوت المشعل إلى كل نقطة تباعًا بالإحداثيات المصحّحة.
- 04
النتيجة
عولجت جميع النقاط؛ ويغادر الضاغط المحطة.
تطبيقات ذات صلة
لنقيّم تطبيقك معًا
نختبر عينتك في مختبرنا ونقدم تقريرًا عن اختيار الدقة والبصريات والإضاءة.