


توجيه الروبوت 3D لتجميع الأسطوانتين الداخلية والخارجية في الغسالات
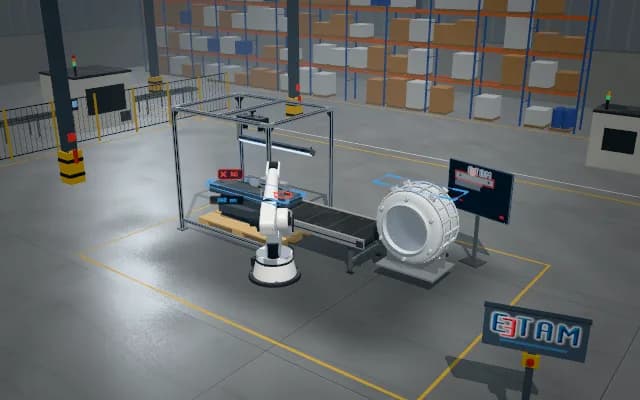
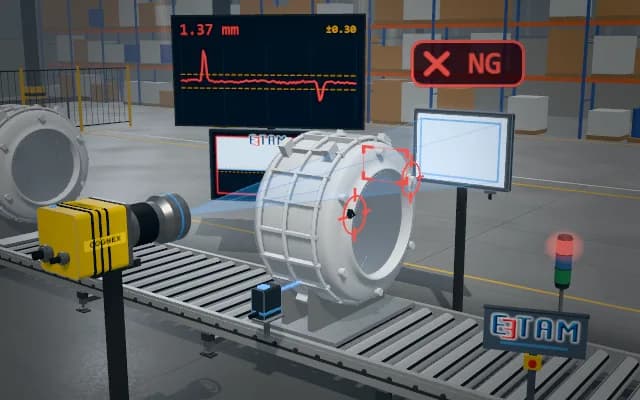
بينما تُثبَّت الأسطوانة الخارجية في تجهيزة، يُحضر الروبوت الأسطوانة الداخلية إلى فتحة التجميع. ويُحدَّد موضع محوري الأسطوانتين في الصورة 3D؛ وتُرسل إزاحات الموضع والزاوية إلى الروبوت، ويُوقف الإدخال إذا كانت المحاذاة غير مناسبة.
تُرسل إزاحات الموضع والزاوية إلى وحدة تحكم الروبوت؛ ويستمر التجميع عند المحاذاة المناسبة. وخارج الحد ينتظر الروبوت، ويظهر المحوران والانحراف على شاشة المشغل.
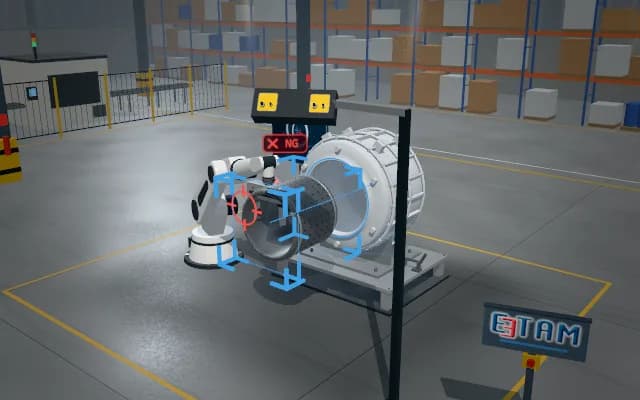
- 01 التموضع
- 02 الالتقاط
- 03 التحليل
- 04 القرار
يُحضر الروبوت الأسطوانة الداخلية أمام الأسطوانة الخارجية المثبتة في التجهيزة.
- انحراف المحور
- —
- فرق زاوية المحور
- —
المشاهد محاكاة توضيحية؛ وهي ليست مراجع لعملاء ولا ضمانات للأداء.
الحاجة
تختلف انعكاسات الأسطوانة الداخلية المعدنية والحوض الخارجي البلاستيكي؛ وتحجب التجهيزة والقابض بعض الحواف. وقد يسبب فرق صغير في المحور أو الزاوية انحشارًا أثناء الإدخال.
نهج الحل
تصوّر كاميرا 3D مائلة الفتحتين ضمن الحجم نفسه. وتُطابَق نماذج هندسية مع الحواف الدائرية والأسطح الأسطوانية المرئية لتحديد موضع محاورها؛ وتُرسل فروق الإزاحة والزاوية إلى الروبوت على شكل تصحيحات. ويُسمح بالإدخال عند استيفاء حد المحاذاة النهائي.
خطوات العملية
- 01
التموضع
يُحضر الروبوت الأسطوانة الداخلية أمام الأسطوانة الخارجية المثبتة في التجهيزة.
- 02
الالتقاط
تصوّر كاميرا 3D الحافتين الدائريتين والأسطح الأسطوانية.
- 03
التحليل
تُطابَق محاور الأسطوانتين؛ وتُحسب تصحيحات الموضع والزاوية للروبوت.
- 04
القرار
تُدخَل الأسطوانة عند المحاذاة المناسبة؛ وينتظر الروبوت إذا كان المحور خارج الحد.
تطبيقات ذات صلة
لنقيّم تطبيقك معًا
نختبر عينتك في مختبرنا ونقدم تقريرًا عن اختيار الدقة والبصريات والإضاءة.