

Kompresör gaz kaynağı noktalarının tespiti ve robot yönlendirme
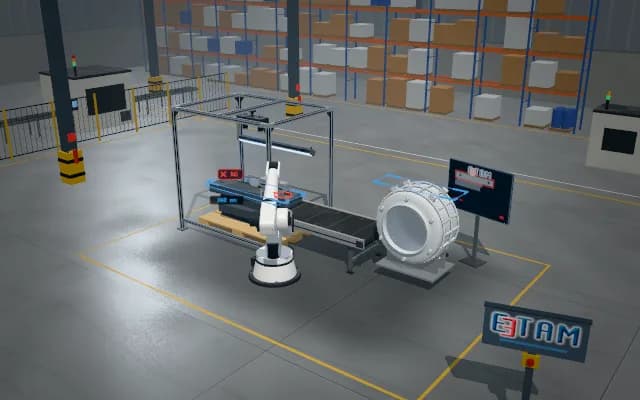
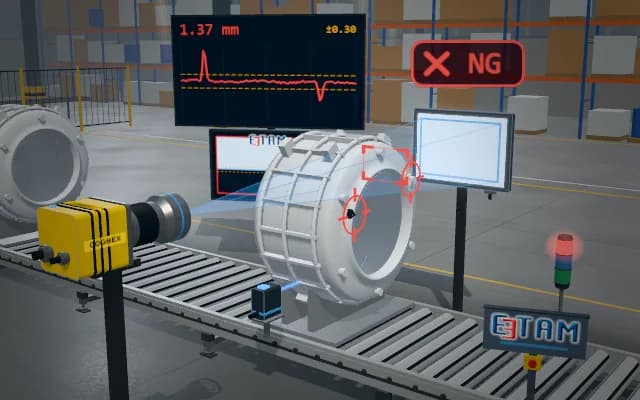
Kompresör iki 3D sensörle taranır; boru–gövde birleşimleri nokta bulutunda bulunur ve öğretilmiş konuma göre sapmasıyla birlikte robota gönderilir. Bulunamayan nokta için tarama yinelenir; robot torcu her noktaya düzeltilmiş koordinatla götürür.
Üç birleşim noktasının düzeltilmiş koordinatı ve sapması robot kontrolörüne gider ve ekranda listelenir; nokta bulunamazsa robot başlatılmaz, parça yeniden taranır ya da ayrılır.

- 01 3D tarama
- 02 Nokta tespiti
- 03 Yönlendirme
- 04 Sonuç
Kompresör istasyona gelir; iki sensörün lazer çizgisi gövdeyi ve boruları tarar.
- Bulunan nokta
- —
- Etkin hedef
- —
- Konum sapması
- —
Sahneler temsilî simülasyonlardır; müşteri referansı veya performans garantisi değildir.
İhtiyaç
Kompresör gövdesi parlak ve kavislidir, borular ince ve her parçada birkaç milimetre farklı konumda durur; sabit öğretilmiş robot yolunda torç birleşim noktasını kaçırır. Gövdenin arkasında kalan boru tek sensörün gölgesinde kalabilir.
Çözüm yaklaşımı
İki 3B lazer profil sensörü gövdeyi iki yandan tarar; iki bakış tek nokta bulutunda birleştirilir, böylece gövdenin gölgelediği bölge küçülür. Boru ile gövdenin kesiştiği birleşimler bulutta bulunur, öğretilmiş konuma göre sapması hesaplanır ve robota düzeltilmiş hedef olarak gönderilir. Bulunamayan nokta için ikinci tarama yapılır; yine bulunmazsa robot başlatılmaz.
Süreç adımları
- 01
3D tarama
Kompresör istasyona gelir; iki sensörün lazer çizgisi gövdeyi ve boruları tarar.
- 02
Nokta tespiti
Boru–gövde birleşimleri nokta bulutunda bulunur; bulunamayan nokta için tarama yinelenir.
- 03
Yönlendirme
Robot torcu düzeltilmiş koordinatlarla sırayla her noktaya götürür.
- 04
Sonuç
Tüm noktalar işlendi; kompresör istasyondan çıkar.
İlgili uygulamalar




Uygulamanızı birlikte fizibilite edelim
Numunenizi laboratuvarımızda test eder; çözünürlük, optik ve aydınlatma seçimini raporlarız.