

Çamaşır makinesi iç ve dış tambur montajında 3D robot kılavuzlama
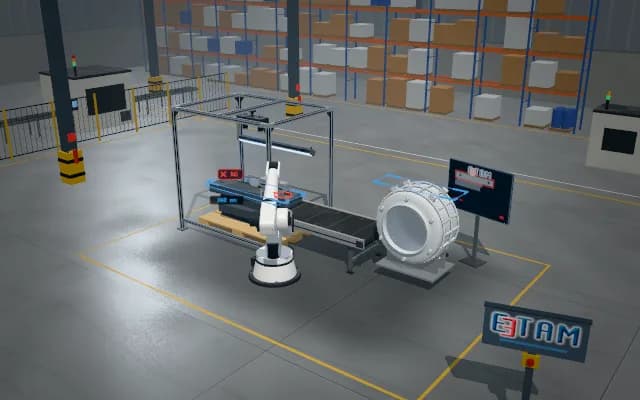
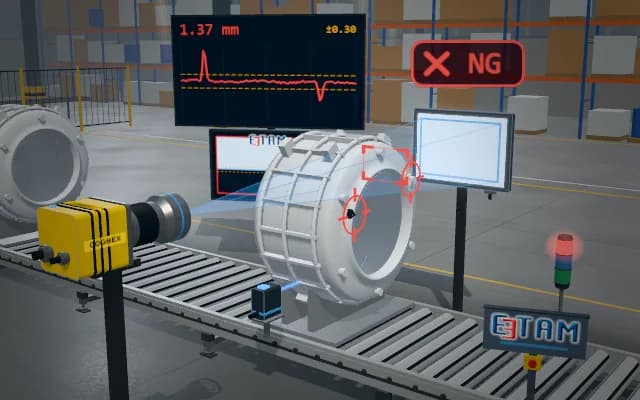
Dış tambur fikstürde tutulurken robot iç tamburu montaj ağzına getirir. 3B görüntüde iki silindir ekseni bulunur; konum ve açı ofseti robota iletilir, hizalama uygun değilse geçirme hareketi durdurulur.
Konum ve açı ofseti robot kontrolüne iletilir; uygun hizalamada montaj yapılır. Sınır dışı durumda robot bekler, eksenler ve sapma operatör ekranında gösterilir.

- 01 Konumlama
- 02 Görüntü
- 03 Analiz
- 04 Karar
Robot iç tamburu fikstürdeki dış tamburun önüne getirir.
- Eksen sapması
- —
- Eksen açı farkı
- —
Sahneler temsilî simülasyonlardır; müşteri referansı veya performans garantisi değildir.
İhtiyaç
Metal iç tambur ile plastik dış haznenin yüzeyleri farklı yansır; fikstür ve tutucu bazı kenarları örter. Küçük eksen veya açı farkı geçirme sırasında sıkışmaya neden olabilir.
Çözüm yaklaşımı
Eğik yerleştirilmiş 3B kamera iki ağzı aynı hacimde görüntüler. Görünen çevre ve silindir yüzeylerine geometrik model eşlenerek eksenler bulunur; aradaki öteleme ve açı robota düzeltme olarak gönderilir. Son hizalama sınırı geçirme hareketini etkinleştirir.
Süreç adımları
- 01
Konumlama
Robot iç tamburu fikstürdeki dış tamburun önüne getirir.
- 02
Görüntü
3B kamera iki ağız çevresini ve silindir yüzeylerini görüntüler.
- 03
Analiz
Silindir eksenleri eşlenir; robot için konum ve açı düzeltmesi hesaplanır.
- 04
Karar
Uygun hizalamada tambur geçirilir; sınır dışı eksende robot bekler.
İlgili uygulamalar




Uygulamanızı birlikte fizibilite edelim
Numunenizi laboratuvarımızda test eder; çözünürlük, optik ve aydınlatma seçimini raporlarız.