


وضع المطروقات في مقاعدها بالروبوت حسب الوضعية والاتجاه
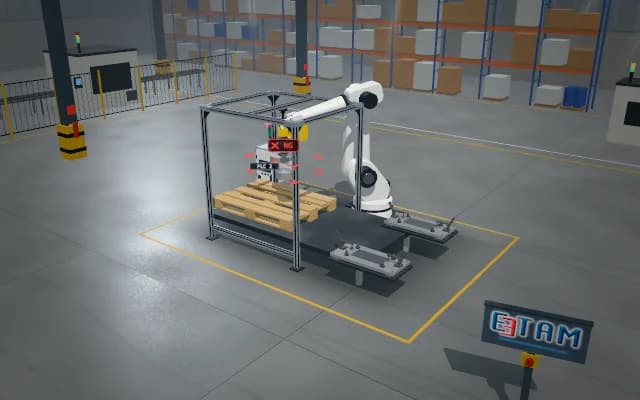
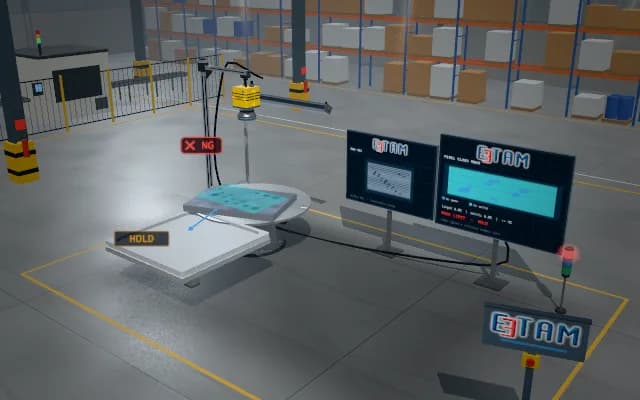
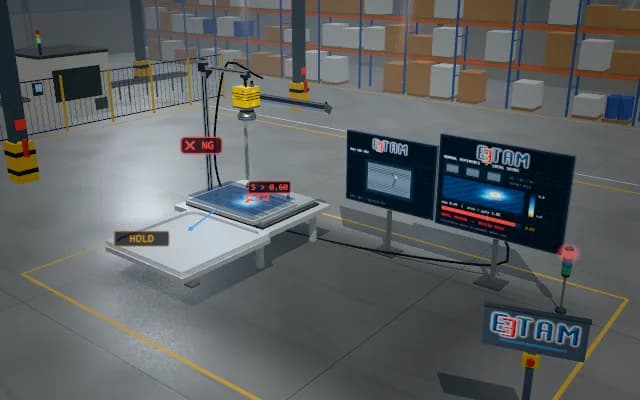
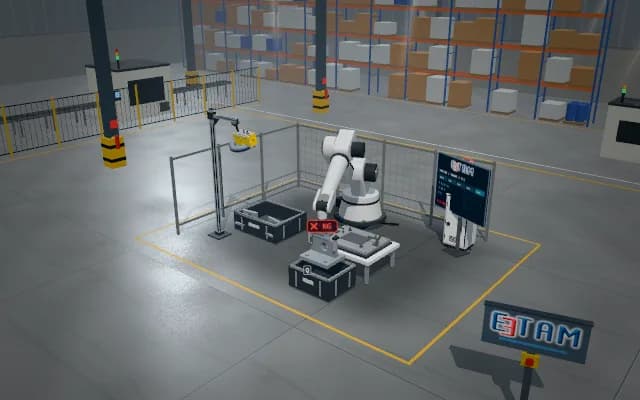
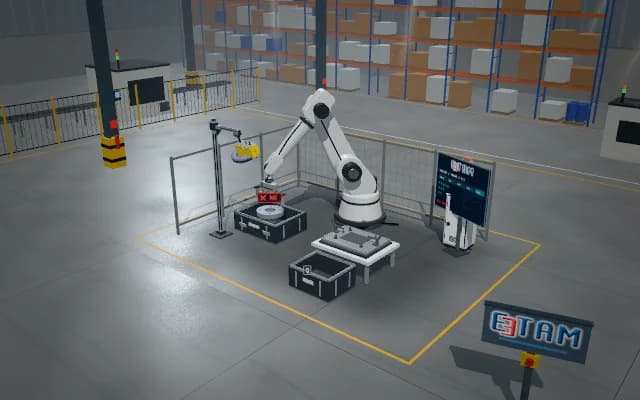
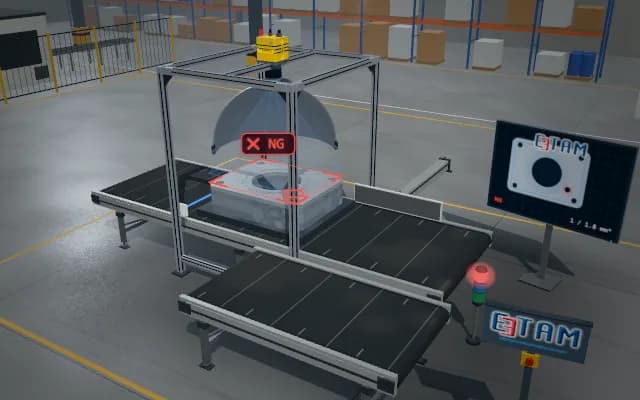
تصل المطروقات على منصة نقالة باتجاهات مختلفة. يُستخلص السطح المرئي والاتجاه من المقاطع الليزرية؛ ويدير الروبوت معصمه أثناء الالتقاط، فيضع القطع المقبولة في تجهيزات موجّهة والأمثلة غير المؤكدة في مقعد منفصل.
تُرسَل وضعية الإمساك 3D وفئة الاتجاه وعنوان التجهيزة إلى الروبوت. وتدخل المطابقات المقبولة المقعد ذا الاتجاه الصحيح؛ وتبقى المطابقات منخفضة الدرجة بمعزل عن التجميع الآلي.
- 01 التغذية
- 02 الإطلاق والالتقاط
- 03 التحليل
- 04 الفئة والموضع
- 05 الفرز المضبوط
تدخل القطعة المحمولة على المنصة النقالة موضع المسح.
- الفئة المقبولة
- —
- درجة القرار
- —
- المخرج المستهدف
- —
المشاهد محاكاة توضيحية؛ وهي ليست مراجع لعملاء ولا ضمانات للأداء.
الحاجة
قد تمثل الصور الظلية المتشابهة للمطروقات اتجاهين متعاكسين. ويؤثر الحجب الجزئي وتفاوت السطح في وضعية الإمساك؛ ولا تكفي نقطة مركز 2D وحدها لوضع القطعة في مقعدها بالاتجاه الصحيح.
نهج الحل
يمسح ماسح مقطعي بالليزر السطح عرضيًا وتبني المقاطع المرتبة سحابة نقاط. وتتحقق المطابقة الهندسية والفئة البصرية من وضعية الإمساك. ويُنقل موضع الروبوت إلى إحداثيات معايَرة؛ وتُدار القطعة إلى الاتجاه المستهدف قبل وضعها.
خطوات العملية
- 01
التغذية
تدخل القطعة المحمولة على المنصة النقالة موضع المسح.
- 02
الإطلاق والالتقاط
تُلتقط مقاطع ليزرية عبر القطعة.
- 03
التحليل
تُطابَق سحابة النقاط وسمات الاتجاه.
- 04
الفئة والموضع
تُسند وضعية الإمساك واتجاه التجهيزة المستهدفة.
- 05
الفرز المضبوط
يرفع الروبوت القطعة ويديرها وينزلها في مقعدها.
تطبيقات ذات صلة
لنقيّم تطبيقك معًا
نختبر عينتك في مختبرنا ونقدم تقريرًا عن اختيار الدقة والبصريات والإضاءة.