

Dövme parçaların poz ve yönüne göre robotik yuvalama
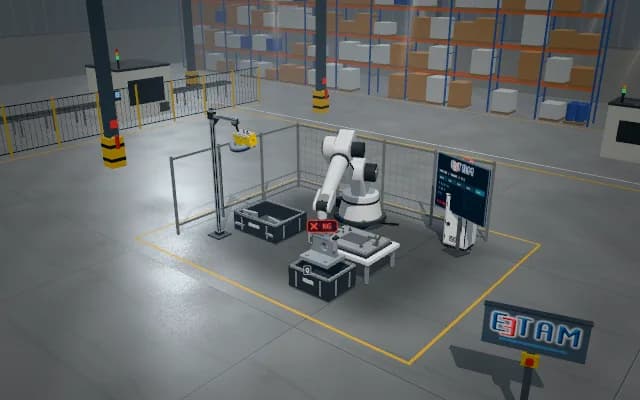
Dövme parçalar palet üzerinde farklı yönlerde gelir. Lazer profillerinden görünen yüzey ve yön çıkarılır; robot parçayı kaldırırken bileğini çevirir, uygun yönlü fikstüre ve belirsiz örneği ayrı yuvaya bırakır.
3D tutma pozu, yön sınıfı ve fikstür adresi robota aktarılır. Uygun eşleme doğru yönlü yuvaya gider; düşük eşleme skorlu örnek otomatik montajdan ayrı tutulur.

- 01 Besleme
- 02 Tetik ve görüntü
- 03 Analiz
- 04 Sınıf ve konum
- 05 Kontrollü ayırma
Palet üzerindeki parça tarama konumuna gelir.
- Kabul edilen sınıf
- —
- Karar skoru
- —
- Hedef çıkış
- —
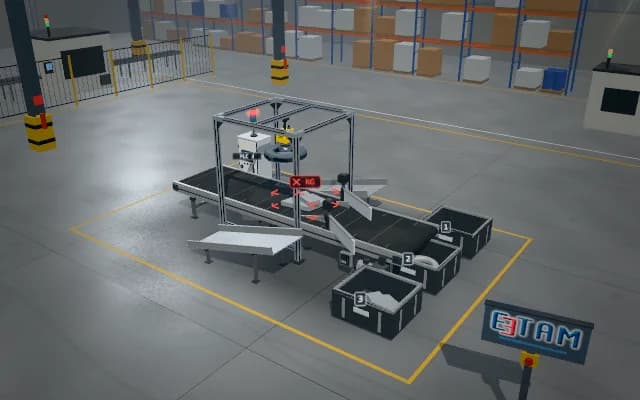
Sahneler temsilî simülasyonlardır; müşteri referansı veya performans garantisi değildir.
İhtiyaç
Dövme parçada benzer siluetler zıt yönleri temsil edebilir. Kısmi örtülme ve yüzey değişimi tutma konumunu etkiler; yalnız 2D merkez noktası doğru yönlü yuvalama için yeterli değildir.
Çözüm yaklaşımı
Lazer profil kafası yüzey boyunca tarar; sıralı profiller nokta bulutuna birleşir. Geometrik eşleme ve görsel sınıf tutma pozunu doğrular. Robot konumu kalibre koordinata aktarılır; parça hedef yönüne döndürülerek fikstüre bırakılır.
Süreç adımları
- 01
Besleme
Palet üzerindeki parça tarama konumuna gelir.
- 02
Tetik ve görüntü
Lazer profilleri parça boyunca alınır.
- 03
Analiz
Nokta bulutu ve yön özellikleri eşlenir.
- 04
Sınıf ve konum
Tutma pozu ve hedef fikstür yönü belirlenir.
- 05
Kontrollü ayırma
Robot parçayı kaldırır, döndürür ve yuvaya indirir.
İlgili uygulamalar




Uygulamanızı birlikte fizibilite edelim
Numunenizi laboratuvarımızda test eder; çözünürlük, optik ve aydınlatma seçimini raporlarız.