


التقاط القطع المعدنية من حاوية مختلطة باستخدام الوضعية 3D
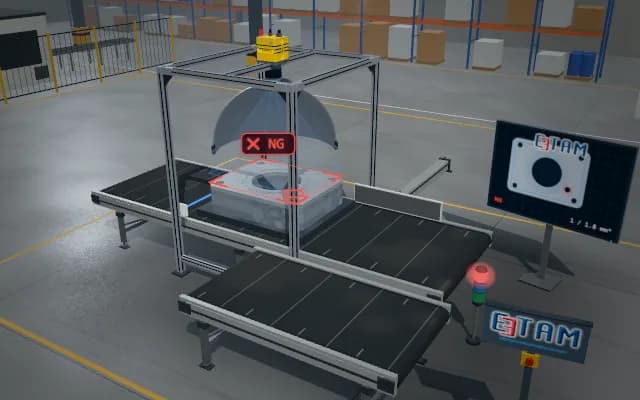
تبقى الوضعية وتأكيد الإمساك ونتيجة الوضع مرتبطة بمرشّح واحد. ولا يُعدّ اكتشاف مرشّح محجوب أو يتعذر الوصول إليه أو معرّض للتصادم إذنًا بالحركة أبدًا؛ بل ينتظر إعادة التقييم. وتُعرض المعايرة والإمساك وتسلسل PLC في صورة محاكاة توضيحية متحركة.
تبقى الوضعية وتأكيد الإمساك ونتيجة الوضع مرتبطة بمرشّح واحد. ولا يُعدّ اكتشاف مرشّح محجوب أو يتعذر الوصول إليه أو معرّض للتصادم إذنًا بالحركة أبدًا؛ بل ينتظر إعادة التقييم.
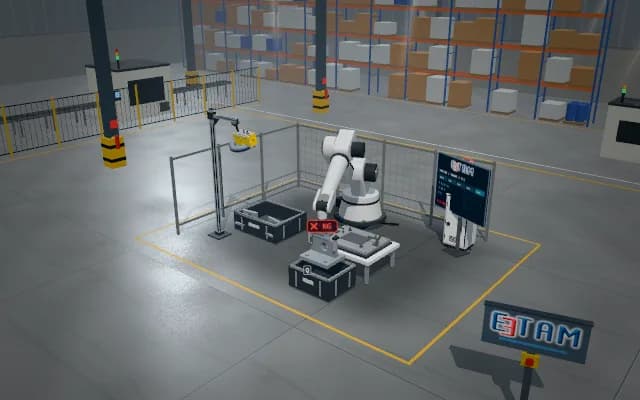
- 01 الصورة والمصدر
- 02 الوضعية والتخطيط
- 03 الإمساك والرفع
- 04 النقل
- 05 التحرير والفحص النهائي
تُمسح الأسطح المرئية في الحاوية وتُعلَّم دعامة معدنية واحدة مرشّحةً.
- انحراف وضعية توضيحي
- —
- تأكيد إمساك توضيحي
- —
- عمليات النقل المكتملة
- —
المشاهد محاكاة توضيحية؛ وهي ليست مراجع لعملاء ولا ضمانات للأداء.
الحاجة
تتراكب الدعامات المعدنية وتستقر بزوايا مختلفة في الحاوية. والعثور على سطح مرئي لا يضمن مسار إمساك قابلًا للتنفيذ؛ إذ يلزم النظر معًا في القطع المجاورة وجدران الحاوية وحجم القابض.
نهج الحل
تُولَّد وضعية ومرشّح إمساك من أسطح الدعامة المرئية في بيانات 3D. وتُعرض فحوص الوصول والاقتراب والقطع المجاورة في الحاوية كلٌّ على حدة في المحاكاة. ويُمسك المرشّح الصالح ويُرفع بعيدًا عن الحاوية ويُنقل إلى المثبّت ويُحرَّر بالاتجاه الصحيح؛ ويُتحقق من الوضع النهائي.
خطوات العملية
- 01
الصورة والمصدر
تُمسح الأسطح المرئية في الحاوية وتُعلَّم دعامة معدنية واحدة مرشّحةً.
- 02
الوضعية والتخطيط
تُمثَّل فحوص الوصول والاقتراب والتصادم للوضعية ونقطة الإمساك.
- 03
الإمساك والرفع
يُغلق القابض على السطح الذي تم التحقق منه وتُرفع الدعامة بعيدًا عن القطع المجاورة.
- 04
النقل
تُنقل الدعامة المثبتة بالقابض خارج الحاوية نحو المثبّت.
- 05
التحرير والفحص النهائي
تُنزل الدعامة وتُحرَّر في المثبّت؛ ويُكمل فحص الاتجاه والوجود عملية النقل.
تطبيقات ذات صلة
لنقيّم تطبيقك معًا
نختبر عينتك في مختبرنا ونقدم تقريرًا عن اختيار الدقة والبصريات والإضاءة.