


التحقق من وضعية الإمساك وإمكانية الوصول من سحابة نقاط 3D
تبقى الوضعية المرشحة 3D وفحوص الوصول والنقل المحاكى قابلة للتتبع. ولا يُعد نجاح كشف الوضعية وحده إذنًا بالحركة؛ وتبقى المسارات المتصادمة أو غير القابلة للوصول قيد المراجعة. وحالات الرؤية والروبوت وPLC مفهوم حل توضيحي.
تبقى الوضعية المرشحة 3D وفحوص الوصول والنقل المحاكى قابلة للتتبع. ولا يُعد نجاح كشف الوضعية وحده إذنًا بالحركة؛ وتبقى المسارات المتصادمة أو غير القابلة للوصول قيد المراجعة.
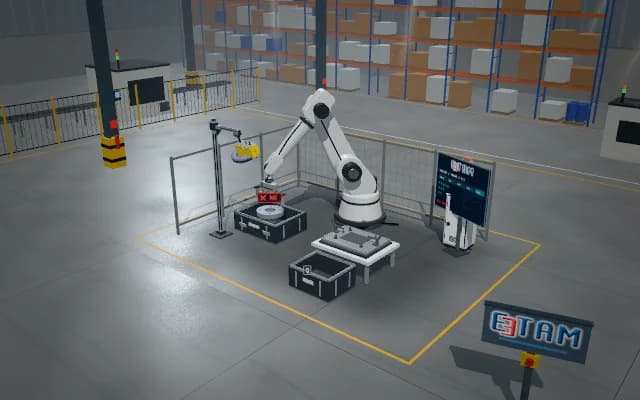
- 01 الصورة والمرجع
- 02 الوضعية والتقييم
- 03 الإمساك والرفع
- 04 نقل متحكَّم فيه
- 05 الفحص النهائي والتسجيل
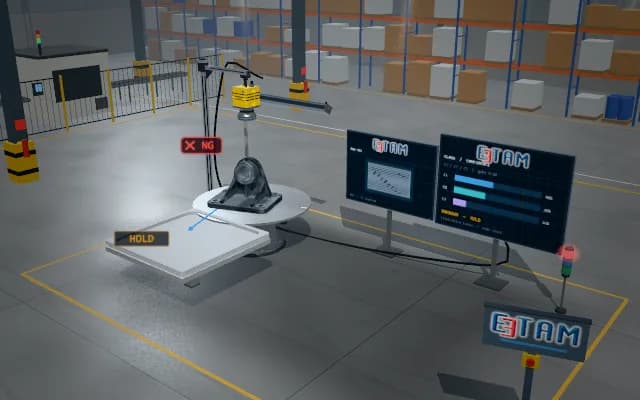
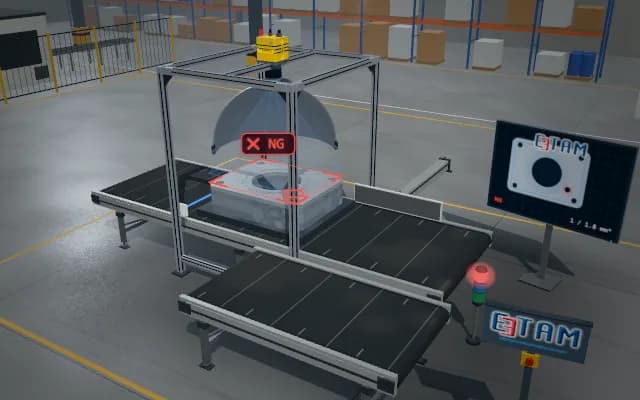
مسح سطح الشفة في الحاوية ووسم وضعية 3D مرشحة واحدة.
- انحراف وضعية توضيحي
- —
- تأكيد إمساك توضيحي
- —
- عمليات النقل المكتملة
- —
المشاهد محاكاة توضيحية؛ وهي ليست مراجع لعملاء ولا ضمانات للأداء.
الحاجة
قد يعطي سطح شفة مرئي وضعية مرشحة بينما يبقى اقتراب القابض منه غير ممكن. وتتطلب سحابة النقاط ونقطة الإمساك ومدى وصول الروبوت والقطع المجاورة في الحاوية فحوصًا منفصلة بدلًا من درجة ملاءمة واحدة غير مفصّلة.
نهج الحل
تُمثَّل وضعية الشفة ونقطة الإمساك انطلاقًا من السطح 3D. ويُعرض حجم القابض وخلوص الاقتراب ومدى الوصول حالاتٍ منفصلة؛ ويُميَّز بين صلاحية المسار وكشف الوضعية. وتُمسك قطعة مرشحة قابلة للاستخدام، وتُرفع بعيدًا عن الحاوية، وتُوضع في مقعد الوجهة، ويُتحقق من استقرارها النهائي.
خطوات العملية
- 01
الصورة والمرجع
مسح سطح الشفة في الحاوية ووسم وضعية 3D مرشحة واحدة.
- 02
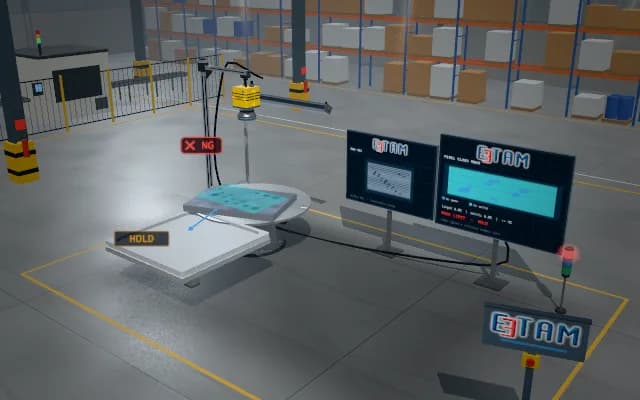
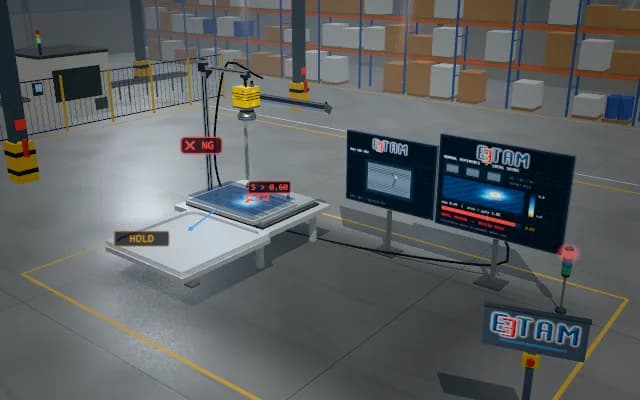
الوضعية والتقييم
عرض نقطة الإمساك ومدى الوصول وخلوص الاقتراب فحوصًا محاكاة منفصلة.
- 03
الإمساك والرفع
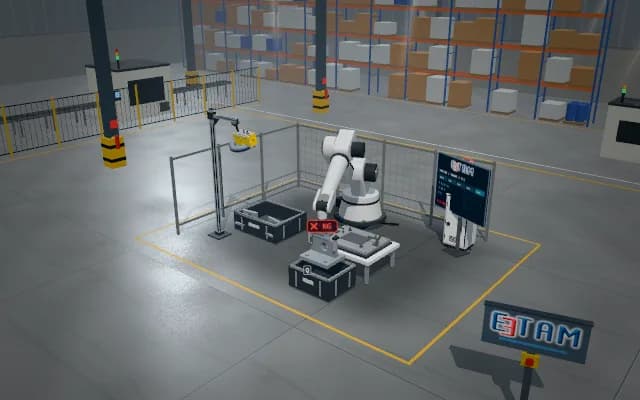
الاقتراب من المرشح المؤكَّد؛ وإمساك الشفة ورفعها بعيدًا عن القطع المجاورة في الحاوية.
- 04
نقل متحكَّم فيه
نقل الشفة المثبتة في القابض نحو مقعد الوجهة.
- 05
الفحص النهائي والتسجيل
إنزال الشفة وإفلاتها؛ وربط الوضع النهائي بوضعيتها المرشحة.
تطبيقات ذات صلة
لنقيّم تطبيقك معًا
نختبر عينتك في مختبرنا ونقدم تقريرًا عن اختيار الدقة والبصريات والإضاءة.