

3D nokta bulutundan tutma pozu ve erişim doğrulama
3D aday, erişim denetimi ve sanal transfer sonucu izlenebilir kalır. Başarılı poz tespiti tek başına hareket izni değildir; çakışan veya erişilemeyen yol incelemede tutulur. Görüş, robot ve PLC durumları temsilî bir çözüm konseptidir.
3D aday, erişim denetimi ve sanal transfer sonucu izlenebilir kalır. Başarılı poz tespiti tek başına hareket izni değildir; çakışan veya erişilemeyen yol incelemede tutulur.

- 01 Görüntü ve referans
- 02 Poz ve değerlendirme
- 03 Kavrama ve kaldırma
- 04 Kontrollü taşıma
- 05 Son kontrol ve kayıt
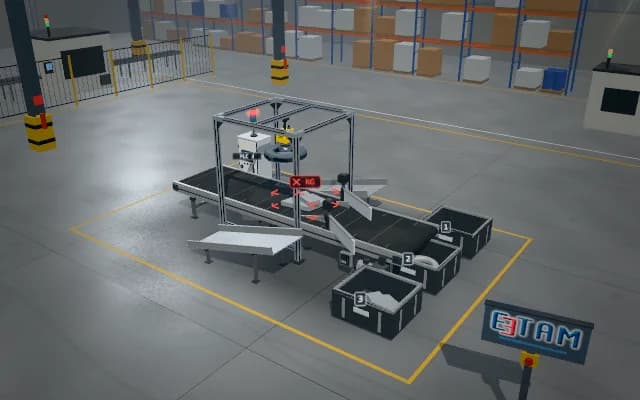
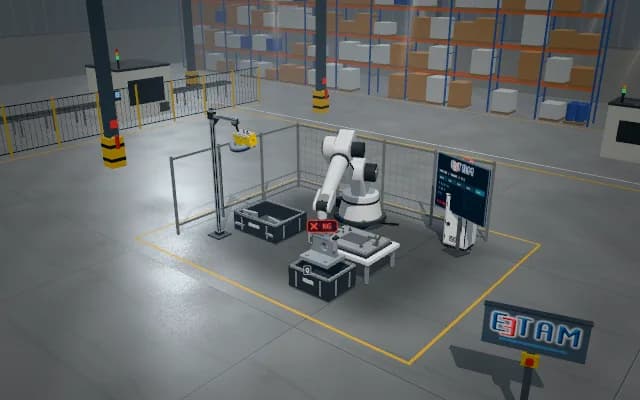
Kasadaki flanş yüzeyi taranır ve tek 3D poz adayı işaretlenir.
- Temsilî poz farkı
- —
- Temsilî kavrama teyidi
- —
- Tamamlanan transfer
- —
Sahneler temsilî simülasyonlardır; müşteri referansı veya performans garantisi değildir.
İhtiyaç
Metal flanşın görünen yüzeyi doğru poz adayı verse de tutucu yaklaşımı erişilemeyebilir. Nokta bulutu, tutma noktası, robot erişimi ve kasa komşuluğu tek bir uygunluk skoru gibi birleştirilmeden ayrı değerlendirilmelidir.
Çözüm yaklaşımı
3D yüzeyden flanş pozu ve tutma noktası temsilî olarak çıkarılır. Tutucu hacmi, yaklaşım açıklığı ve erişim ayrı durumlarla gösterilir; yol geçerliliği poz tespitinden ayrılır. Uygun aday kavranıp kasadan çıkarılır, hedef yuvaya bırakılır ve son yerleşim doğrulanır.
Süreç adımları
- 01
Görüntü ve referans
Kasadaki flanş yüzeyi taranır ve tek 3D poz adayı işaretlenir.
- 02
Poz ve değerlendirme
Tutma noktası, erişim ve yaklaşım açıklığı ayrı sanal kontrollerle gösterilir.
- 03
Kavrama ve kaldırma
Doğrulanan adaya yaklaşılır; flanş kavranıp kasa komşuluğundan kaldırılır.
- 04
Kontrollü taşıma
Flanş tutucuya bağlı olarak hedef yerleştirme yuvasına taşınır.
- 05
Son kontrol ve kayıt
Flanş indirilip bırakılır; son yerleşim sonucu poz adayına bağlanır.
İlgili uygulamalar



Uygulamanızı birlikte fizibilite edelim
Numunenizi laboratuvarımızda test eder; çözünürlük, optik ve aydınlatma seçimini raporlarız.