

Cepli tepsiden konveyöre robotik parça besleme
Yalnız dolu ve yönü doğrulanan cep beslenir. Kartın kaynak, kavrama ve hedef durumları aynı sanal çevrim kaydında tutulur; boş cep veya hatalı yön kontrollü bekletmeye gider. Kalibrasyon, kavrama ve PLC sırası temsilî olarak canlandırılır.
Yalnız dolu ve yönü doğrulanan cep beslenir. Kartın kaynak, kavrama ve hedef durumları aynı sanal çevrim kaydında tutulur; boş cep veya hatalı yön kontrollü bekletmeye gider.
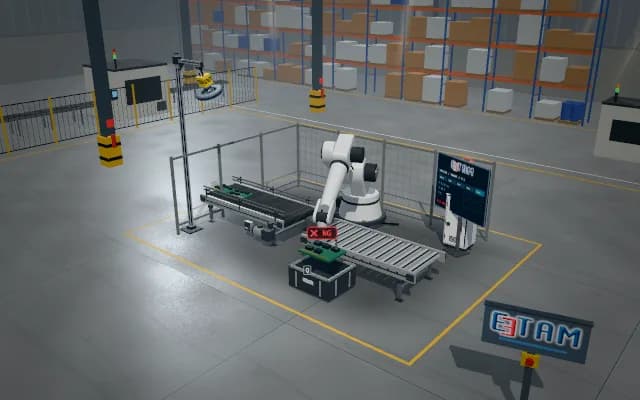
- 01 Görüntü ve kaynak
- 02 Poz ve plan
- 03 Kavrama ve kaldırma
- 04 Taşıma
- 05 Bırakma ve son kontrol
Tepsi ve kartın görüntüsü alınır; dolu cep ile tepsi referansı ayrılır.
- Temsilî poz farkı
- —
- Temsilî kavrama teyidi
- —
- Tamamlanan transfer
- —
Sahneler temsilî simülasyonlardır; müşteri referansı veya performans garantisi değildir.
İhtiyaç
Elektronik kart tepside yanlış yuvada, ters yönde veya kaymış olabilir. Yalnız yuva sırasına dayanan alım boş cebi kavrayabilir; konveyöre beslemeden önce kartın varlığı ve yönü doğrulanmalıdır.
Çözüm yaklaşımı
Üst görüntüde tepsi referansı ve dolu cep bulunur; kart pozu robot koordinatına dönüştürülür. Tutucu kartı kavrayıp yukarı kaldırır, bant girişine taşır, indirip bırakır. Son görüntü ile kartın bant üzerindeki konumu ve kaynak cebin boşalması denetlenir.
Süreç adımları
- 01
Görüntü ve kaynak
Tepsi ve kartın görüntüsü alınır; dolu cep ile tepsi referansı ayrılır.
- 02
Poz ve plan
Kart yönü ve cep pozu doğrulanır; bant girişinin boş olduğu sanal sırada kontrol edilir.
- 03
Kavrama ve kaldırma
Tutucu karta yaklaşır ve kavrama teyidi oluşur; kart tepsiden kontrollü kaldırılır.
- 04
Taşıma
Kart tutucuya bağlı olarak giriş konveyörüne taşınır; kaynak cep boş kalır.
- 05
Bırakma ve son kontrol
Kart bant yüzeyine indirilip bırakılır; yerleşim teyidi tamamlanan besleme kaydını oluşturur.
İlgili uygulamalar




Uygulamanızı birlikte fizibilite edelim
Numunenizi laboratuvarımızda test eder; çözünürlük, optik ve aydınlatma seçimini raporlarız.