

Bulaşık makinesi izolasyon malzemesinin 3D robotik pick & place ile montajı
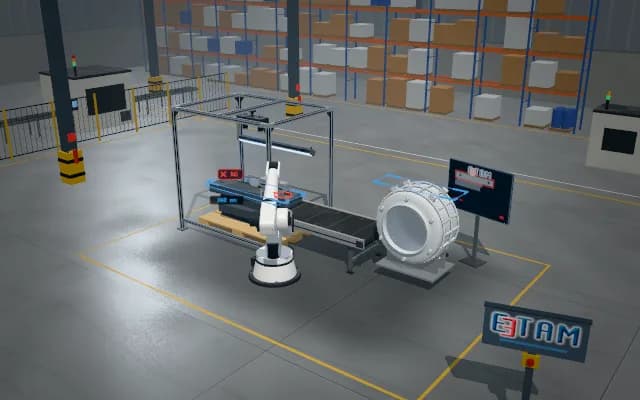
İstifteki esnek izolasyon pedinin konumu, açısı ve yüksekliği 3D tarama ile bulunur. Robot pedi vakumlu tutucuyla bu koordinattan alır, açıyı düzelterek kazanın üstüne bırakır; kamera ped kenarlarının yerini doğrular, sapma varsa robot pedi düzeltir.
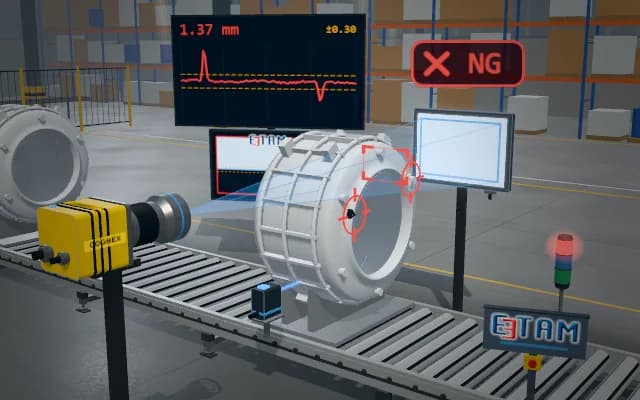
Ped merkezi, açısı ve istif yüksekliği robot kontrolörüne alma koordinatı olarak gider; kenar sapması tolerans dışındaysa robot düzeltme hareketi yapar, sonuç kazan kaydına yazılır ve sinyal kulesi durumu gösterir.

- 01 3D tarama
- 02 Konum
- 03 Alma
- 04 Yerleştirme
- 05 Doğrulama
Lazer çizgisi istifin üstünü tarar; üst pedin nokta bulutu oluşur.
- Ped açısı
- —
- İstif yüksekliği
- —
- Kenar sapması
- —
Sahneler temsilî simülasyonlardır; müşteri referansı veya performans garantisi değildir.
İhtiyaç
İzolasyon pedi esnek ve gözeneklidir; istifte her ped bir öncekine göre kayık ve eğik durur, üst yüzeyi dalgalıdır. Sabit bir alma noktası pedi yanlış yerden tutar; ped taşımada sarkar ve kazanın üstüne tolerans dışı oturur.
Çözüm yaklaşımı
Direk üstündeki 3B lazer profil sensörü istifin üstünü tarar ve üst pedin nokta bulutunu çıkarır; buluttan pedin merkezi, dönme açısı ve istif yüksekliği hesaplanıp robota gönderilir. Robot vakumlu tutucuyu ölçülen açıya çevirerek pedi alır ve kazanın üstüne bırakır; halka ışıklı kamera ped kenarlarını kazan kenarlarına göre ölçer, sapma büyükse robot pedi düzeltir ve ölçüm yinelenir.
Süreç adımları
- 01
3D tarama
Lazer çizgisi istifin üstünü tarar; üst pedin nokta bulutu oluşur.
- 02
Konum
Nokta bulutundan pedin merkezi, açısı ve yüksekliği hesaplanıp robota gönderilir.
- 03
Alma
Robot tutucuyu ölçülen açıya çevirir ve pedi vakumla alır.
- 04
Yerleştirme
Açı taşıma sırasında düzeltilir; ped kazanın üst yüzeyine bırakılır.
- 05
Doğrulama
Robot çekilir; kamera ped kenarlarını kazan kenarlarına göre ölçer. Sapma varsa robot pedi düzeltir ve ölçüm yinelenir.
İlgili uygulamalar




Uygulamanızı birlikte fizibilite edelim
Numunenizi laboratuvarımızda test eder; çözünürlük, optik ve aydınlatma seçimini raporlarız.