

TV ekranında görüntü kılavuzlu hassas robotik montaj
Robot ekran hücresini şasinin üzerinde tutarken iki kamera çapraz köşeleri görüntüler. Köşe konumlarından X, Y ve açı sapması hesaplanır; ilk ölçüm tolerans dışıysa robot sapma tolerans içine inene kadar düzeltir, sonra hücreyi yuvasına indirir.
X, Y ve açı sapması robot kontrolörüne ofset olarak iletilir; bırakma sonrası doğrulama değeri ünite kaydına yazılır, tolerans dışı ünite yeniden hizalama için işaretlenir.

- 01 Ön konum
- 02 Görüntü
- 03 Düzeltme
- 04 Yerleştirme
- 05 Doğrulama
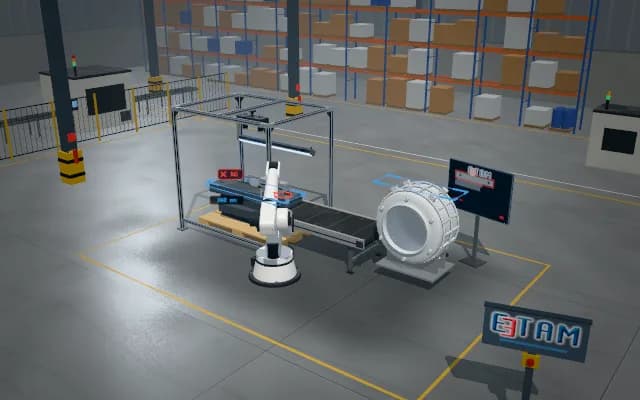
Şasi istasyonda durur; robot hücreyi şasinin üzerine getirir.
- X sapması
- —
- Y sapması
- —
- Açı sapması
- —
Sahneler temsilî simülasyonlardır; müşteri referansı veya performans garantisi değildir.
İhtiyaç
Hücre ile şasi yuvası arasındaki boşluk dardır; robotun tekrarlanabilirliği tek başına yetmez, hücre de tutucuda her alışta biraz farklı durur. Cam kenar düşük kontrastlıdır; iki köşe aynı anda görülmezse açı hatası fark edilmez.
Çözüm yaklaşımı
İki uzun odaklı kamera halka ışıkla çapraz köşelere dik bakar ve hücre ile şasi köşesini aynı karede görür; iki köşeden X, Y ve açı sapması hesaplanır. İlk ölçüm tolerans dışıysa sapma robota ofset olarak gönderilir ve ölçüm yinelenir; sapma tolerans içine inince hücre indirilir, bırakma sonrası köşeler bir kez daha doğrulanır.
Süreç adımları
- 01
Ön konum
Şasi istasyonda durur; robot hücreyi şasinin üzerine getirir.
- 02
Görüntü
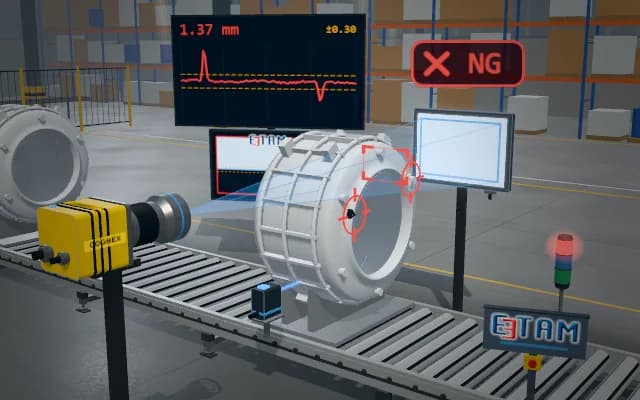
İki kamera hücrenin ve şasinin çapraz köşelerini aynı anda görüntüler; ilk sapma tolerans dışındadır.
- 03
Düzeltme
Hesaplanan X, Y ve açı sapması robota gönderilir; ölçüm tekrarlanır.
- 04
Yerleştirme
Sapma tolerans içine indiğinde hücre yuvaya indirilir.
- 05
Doğrulama
Bırakma sonrası köşeler yeniden ölçülür.
İlgili uygulamalar




Uygulamanızı birlikte fizibilite edelim
Numunenizi laboratuvarımızda test eder; çözünürlük, optik ve aydınlatma seçimini raporlarız.