

İki robot arasında fikstürlü ve izlenebilir parça devri
Aynı braket için iki tamamlanan sanal transfer ve ara fikstür olayı kaydedilir. Sahiplik, ara varlık veya hedef teyidi belirsizse devrin tamamlanması bekletilir. Hat, robot ve PLC evreleri temsilî olarak canlandırılır.
Aynı braket için iki tamamlanan sanal transfer ve ara fikstür olayı kaydedilir. Sahiplik, ara varlık veya hedef teyidi belirsizse devrin tamamlanması bekletilir.
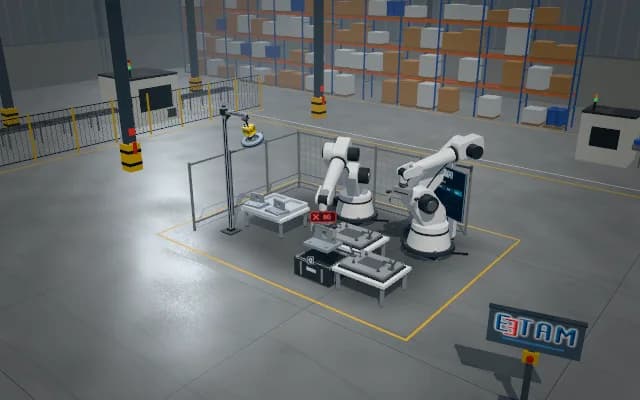
- 01 Hat ve ürün görüntüsü
- 02 Hedef ve hat izni
- 03 Kavrama ve kaldırma
- 04 Hatlar arası taşıma
- 05 Teslim ve son kontrol
Braket kimliği, ilk kaynak ve ortak ara yuva bağlamı gösterilir.
- Temsilî poz farkı
- —
- Temsilî kavrama teyidi
- —
- Tamamlanan transfer
- —
Sahneler temsilî simülasyonlardır; müşteri referansı veya performans garantisi değildir.
İhtiyaç
İki robot ortak parçayı devrederken kimlik ve fiziksel sahiplik karışabilir. İlk robotun bırakma teyidi olmadan ikinci alım veya ortak yuva doluyken yeni besleme, süreç çakışması oluşturur; ara fikstür devri görünür olmalıdır.
Çözüm yaklaşımı
Braket kimliği ilk kaynak ile eşlenir; ortak fikstür ve son tampon hazır durumları ayrı izlenir. İlk robot braketi kavrayıp ara yuvaya taşır ve bırakır. İkinci robot bırakılmış parçayı devralıp son tampona taşır; iki alım, ara varlık ve son teslim alma aynı ürün zincirinde tutulur.
Süreç adımları
- 01
Hat ve ürün görüntüsü
Braket kimliği, ilk kaynak ve ortak ara yuva bağlamı gösterilir.
- 02
Hedef ve hat izni
Ara fikstür ile son tampon hazır durumları ayrı transfer hedefleriyle eşlenir.
- 03
Kavrama ve kaldırma
İlk robot braketi kavrayıp kaynaktan kaldırır.
- 04
Hatlar arası taşıma
İlk robot ara yuvaya bırakır; ikinci robot teyit edilen braketi devralıp son tampona taşır.
- 05
Teslim ve son kontrol
İkinci robot son hedefe bırakır; ara olay ve iki tamamlanan transfer aynı ürüne bağlanır.
İlgili uygulamalar





Uygulamanızı birlikte fizibilite edelim
Numunenizi laboratuvarımızda test eder; çözünürlük, optik ve aydınlatma seçimini raporlarız.